arrow calendar cartcheck checkmark close configure contact danger download external_link facebook globeinfo instagram jobfinder linkedin logo_claim logout mail menuminus navigation pin play plus rss searchshaft success twitteruserwarning wechat x-twitterxing youku youtube zoom
국가 선택을 변경하여 선택하면 귀하의 지역과 관련된 제품, 서비스 및 담당자에 대한 정보를 확인할 수 있습니다.
EGU

EGU

범용 그리퍼
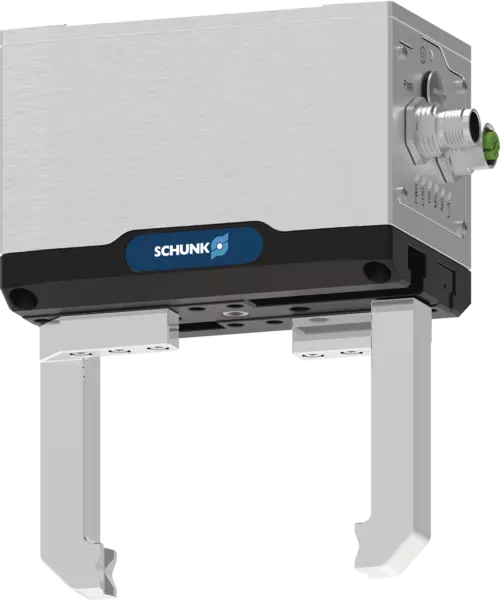
까다로운 산업 환경에서 공작물을 안정적으로 핸들링하는 전기식 평행 그리퍼.
SCHUNK – EGU

Das robuste Kraftpaket

Staub, Kühlmittel und hohe Belastungen? Kein Problem.​

Der elektrische Universalgreifer EGU ist für anspruchsvolle Industrieumgebungen ausgelegt und sorgt für zuverlässige Werkstückhandhabung im täglichen Produktionsbetrieb.​

EGU im Einsatz

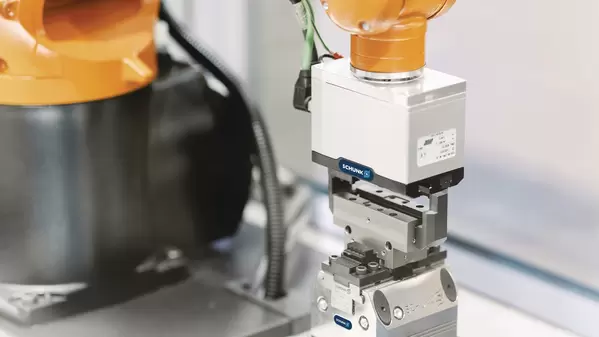
기계 로딩

까다로운 생산 환경에서도 다양한 공작물을 안정적으로 처리할 수 있습니다.

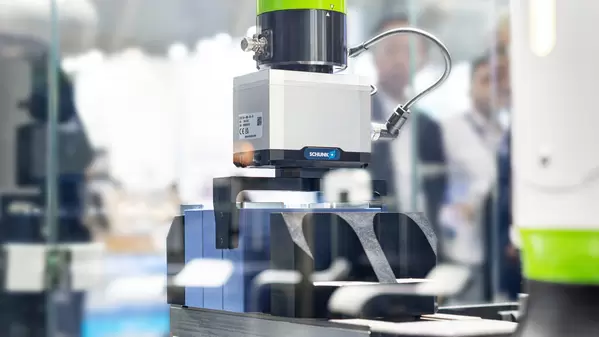
각형 배터리 셀의 핸들링

배터리 제조 공정에서 안정적이고 재현 가능한 결과를 얻기 위해 다양한 셀 형태를 안정적으로 처리할 수 있습니다.

Was den EGU besonders macht​

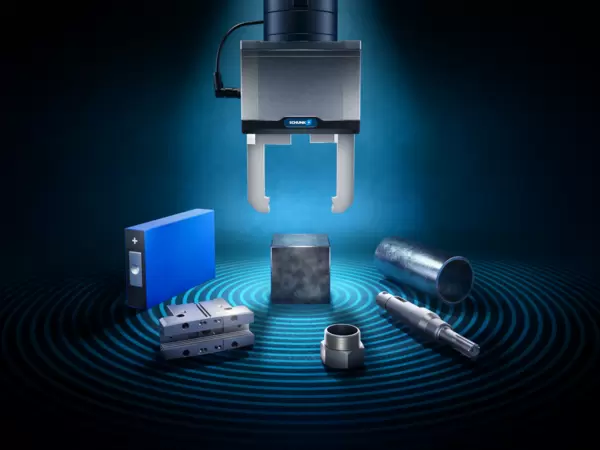
다양한 공작물에 사용 가능한 단일 그리퍼

생산 과정에서 가공 대상, 요구 사항 및 배치 크기는 정기적으로 변경됩니다. EGU는 다양한 구성 요소에 유연하게 적응하며, 하나의 그리퍼로 다양한 부품 변형을 처리할 수 있습니다. 다음은 설정 시간을 줄이고 생산의 유연성을 유지하는 방법입니다.​

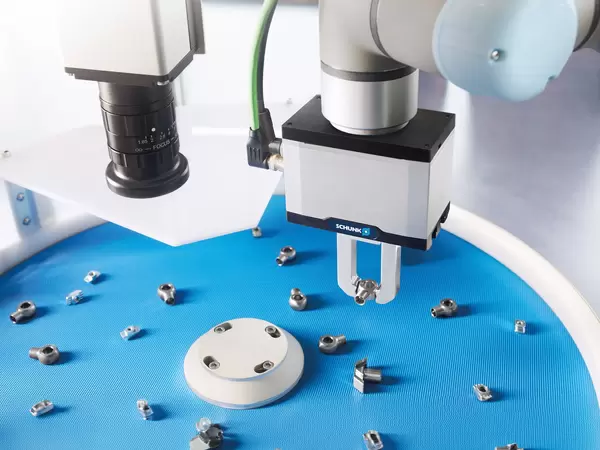
EGU 2D-Grasping-Kit

빠르고 간편하게 시작하세요

통합부터 시운전까지: EGU는 기존 자동화 솔루션에 신속하게 통합될 수 있습니다. 표준화된 인터페이스, 로봇 플러그인 및 사전 구성된 기능 블록은 통합에 필요한 노력을 줄이고 프로젝트 시작 속도를 높입니다.

운용 중에도 높은 공정 신뢰성

일상적인 산업 현장에서 신뢰성과 가용성은 매우 중요합니다. 그립력 유지, 공작물 손실 감지 및 견고한 가이드는 까다로운 조건에서도 공작물을 안전하게 다룰 수 있도록 보장합니다.

EGU PGS3 Doppelgreifer

Die Vorteile auf einen Blick​

  • Werkstücke auch unter anspruchsvollen Industriebedingungen zuverlässig handhaben dank der robusten Auslegung für Staub, Kühlmittel und hohe Belastungen.​
  • Unterschiedlichste Werkstücke mit nur einem Greifer handhaben durch großen Hubbereich und stufenlos einstellbare Greifkraft.​
  • Schnell und unkompliziert starten durch vielfältige Kommunikationsschnittstellen und umfassende Unterstützung mit Roboter-Plugins, SPS-Bausteinen, Open-Source-Komponenten, Modellen zur virtuellen Inbetriebnahme und der Inbetriebnahme-App im SCHUNK Control Center.​
  • Hohe Prozesssicherheit auch bei hohen Kräften und Momenten durch die belastbare T-Nuten-Gleitführung sowie integrierte Greifkrafterhaltung und Werkstückverlusterkennung.​
  • Störkonturen gezielt umfahren und Greifprozesse beschleunigen durch das parallele Anfahren einer frei wählbaren Vorposition schon während der Maschinenbewegung​.
  • Nach einem Neustart sofort weiterarbeiten, ohne Referenzfahrt, dank hochauflösendem Absolutwertgeber.​
  • Werkstücke auch bei Positionsabweichungen und Toleranzen ohne zusätzlichen Anfahrweg greifen und nachgreifen durch selbstständiges Zentrieren und den kontrollierten Aufbau der Greifkraft über den Antrieb.​
  • Den Greifprozess gezielt steuern und überwachen durch anpassbare Bewegungs- und Handhabungsfunktionen sowie Status-, Fehler- und Warnmeldungen.​
  • Nahezu wartungsfrei durch den Einsatz bürstenloser Flachmotoren​