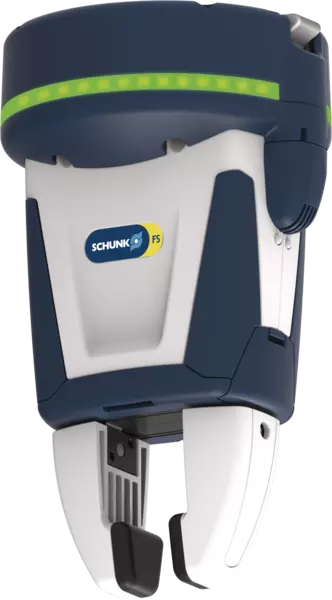
Co-act EGP-C
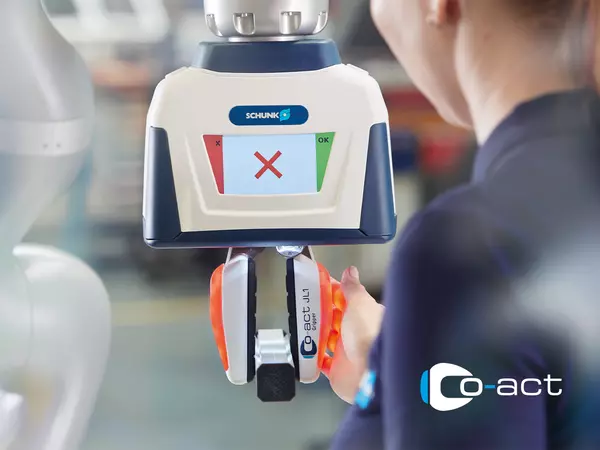
Chwytak Co-act współpracuje z kobotami
Inteligentna i bezpieczna interakcja z ludźmi
SCHUNK wyznacza standardy – również w zakresie współpracy na linii człowiek-robot (HRC). Jako pionier firma SCHUNK wprowadziła na rynek chwytak Co-act EGP-C. Pierwszy na rynku certyfikowany chwytak przemysłowy do współpracy człowieka z robotem.
Podczas targów Hannover Messe 2017 firma SCHUNK otrzymała nagrodę Hermes Award (jedną z najbardziej cenionych nagród technologicznych na świecie) za chwytak SCHUNK Co-act JL1 – pierwszy na świecie inteligentny moduł chwytający do zastosowań obejmujących współpracę człowieka z robotem, który wchodzi w bezpośrednią interakcję z człowiekiem oraz komunikuje się z nim. Skorzystaj z tej innowacyjnej technologii i dołącz do nas na drodze ku współpracy człowieka z robotem.
Całkowita nowość:
Smarowanie do zastosowań w przemyśle spożywczym
Produkt zawiera w standardzie środki smarne dopuszczone do kontaktu z żywnością. Wymagania normy EN 1672-2:2020 nie są w pełni spełnione. Odpowiednie certyfikaty NSF można znaleźć pod adresem https://info.nsf.org/USDA/Listings.asp można wyświetlić przy użyciu informacji na temat środka smarnego zamieszczonych w instrukcji obsługi.
Komponenty takie jak łożyska toczne, prowadnice liniowe lub amortyzatory nie są dostarczane ze środkami smarnymi dopuszczonymi do kontaktu z żywnością.
Jak znaleźć optymalny chwytak do Twojego zastosowania
Krok 1
Opis zadania i sprawdzenie wykonalności
- Czy zadanie oraz detal nadają się do współpracy człowieka z robotem?
Krok 2
Wybór robota lub kobota
- Zdefiniowanie podstawowego systemu wraz z połączeniem mechanicznym i elektrycznym urządzeń peryferyjnych
- Zapewnienie zdefiniowanej kontroli
Krok 3
Wybór chwytaka we współpracy z zespołem SCHUNK Co-act, przy uwzględnieniu następujących elementów:
- Detal, w tym pozycja jego chwytania, wymagana siła chwytania oraz niezbędny skok
- Pozycja czynności „podnieś i połóż” oraz analiza konturu kolizyjnego
- Połączenie z nadrzędnym mechanicznym i elektrycznym urządzeniem peryferyjnym
- Punkty mocowania i poślizgu na chwytaku i dołączanych palcach
Stoisz przed konkretnym wyzwaniem z zakresu HRC i chcesz dowiedzieć się więcej o chwytakach HRC firmy SCHUNK?
Prosimy o kontakt i podanie Państwa indywidualnych wymagań.
Zainteresowany?
