
GSM-P 64-S-180
ID 303960
- Stroke per jaw: 10 mm
- Angle of rotation: 180 °
- Closing force: 120 N
- Opening force: 114 N
- End position adjustability: 180 °
- Torque: 2.7 Nm
Technical details
| Stroke per jaw [mm] | 10.0 |
|---|---|
| Closing force [N] | 120.0 |
| Opening force [N] | 114.0 |
| Torque [Nm] | 2.7 |
| Angle of rotation [°] | 180 |
| End position adjustability [°] | 180.0 |
| Damping for swiveling | hydr. damper |
| Recommended workpiece weight [kg] | 0.61 |
| Air consumption for gripping [cm³] | 15.81 |
| Air consumption for swiveling [cm³] | 85.0 |
| Weight [kg] | 1.39 |
| Nominal operating pressure [bar] | 6.0 |
| Max. operating pressure [bar] | 6.5 |
| Min. operating pressure for gripping [bar] | 2.0 |
| Min. operating pressure for swiveling [bar] | 3.0 |
| Closing time [s] | 0.01 |
| Opening time [s] | 0.01 |
| Swiveling time with medium-sized attached load** [s] | 0.24 |
| Max. permissible finger length [mm] | 64.0 |
| Max. permissible weight per finger [kg] | 0.24 |
| Max. permissible inertia of the set-up [kgmm²] | 340.0 |
| IP protection class | 30 |
| Min. ambient temperature [°C] | 5.0 |
| Max. ambient temperature [°C] | 60.0 |
| Repeat accuracy for gripping [mm] | 0.02 |
| Repeat accuracy for swiveling [°] | 0.1 |
| Length X [mm] | 64.0 |
| Width Y [mm] | 97.0 |
| Height Z [mm] | 142.5 |
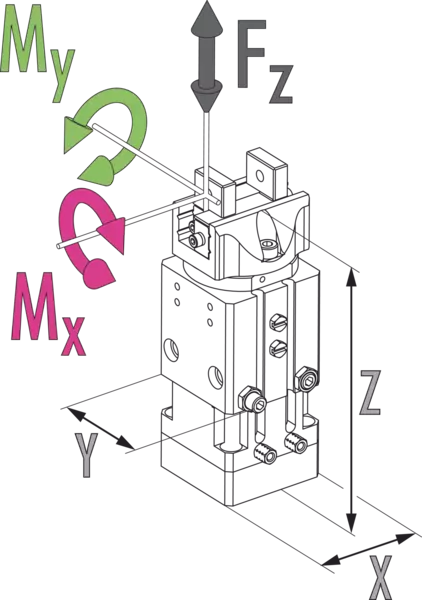
| Moment Mx max. [Nm] | 3.5 |
| Moment My max. [Nm] | 6.0 |
| Moment Mz max. [Nm] | 9.0 |
| Max. axial force Fz max. [N] | 250.0 |
| Shock absorber version | yes |
Wymiary i maksymalne obciążenia
Gripping force O.D. gripping

Gripping force I.D. gripping
Wymiary i maksymalne obciążenia
Podane wartości momentów oraz sił są wartościami statycznymi, które dotyczą każdej szczęki bazowej i mogą występować równocześnie. Oprócz momentu generowanego przez samą siłę chwytania możliwe jest występowanie obciążeń.
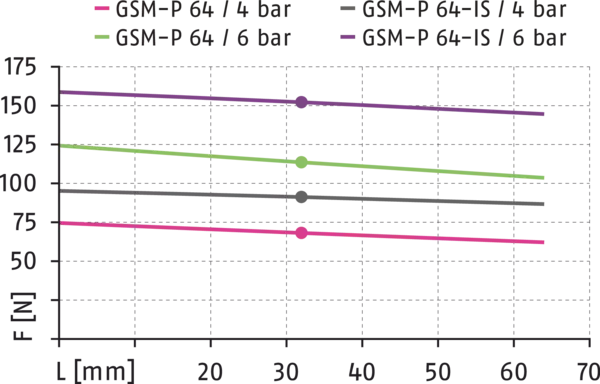
Gripping force O.D. gripping
- X-axis:
- Point P - Finger length
- Y-axis:
- Gripping force
Gripping force I.D. gripping
- X-axis:
- Punkt P - długość palca
- Y-axis:
- Siła chwytania
Ogólne informacje dotyczące serii
Siła chwytania
to arytmetyczna suma poszczególnych sił chwytania przyłożonych do każdej ze szczęk chwytaka w odległości P (zob. ilustracja).
Długość palca
jest mierzona od powierzchni referencyjnej jako odległość P w kierunku głównej osi.
Ciężar przedmiotu obrabianego
jest obliczany dla uchwytu z pasowaniem wtłaczanym ze współczynnikiem tarcia statycznego 0,1 oraz współczynnikiem 2 zabezpieczenia przed poślizgiem elementu obrabianego na skutek przyspieszenia ziemskiego g. W przypadku uchwytu z pasowaniem kształtowym dopuszczalne ciężary elementu obrabianego są znacznie większe.
Powtarzalność
określa się jako rozkład położenia skrajnego w 100 kolejnych skokach.
Czasy zamykania, otwierania i obracania
Czasy zamykania i otwierania to czasy ruchu samych szczęk bazowych, bez palców chwytaka specyficznych dla danego zastosowania. Czasy obrotu to same czasy ruchu części obrotowej. Nie obejmują one czasów przełączania zaworu, czasu napełniania przewodów giętkich ani czasów reakcji sterownika PLC i powinny być uwzględniane przy obliczaniu czasów cyklu.
Obciążenie w położeniu środkowym
ma odzwierciedlać typowe obciążenie. Określony jako połowa wartości maksymalnego możliwego momentu bezwładności masy, która może być obracana bez ograniczania, odbijania i uderzania, z wyśrodkowanym obciążeniem i pionową osią obrotu.
Zasada działania
Połączony napęd obrotowy i tłokowy
Materiał obudowy
Stop aluminium, anodowany
Materiał szczęki bazowej
Stal
Uruchamianie
pneumatyczne, przy użyciu przefiltrowanego sprężonego powietrza wg ISO 8573-1:2010 [7:4:4].
Gwarancja
24 miesiące
Charakterystyka żywotności
na zamówienie
Zakres dostawy
Tuleje centrujące, o-ringi do bezpośredniego podłączania, śruby do mocowania bocznego, stalowe kulki do regulacji kąta obrotu, instrukcja montażu i obsługi z deklaracją włączenia.
Utrzymanie siły chwytania
możliwe dzięki użyciu wersji z mechanicznym utrzymywaniem siły chwytania lub zaworu utrzymującego ciśnienie SDV-P