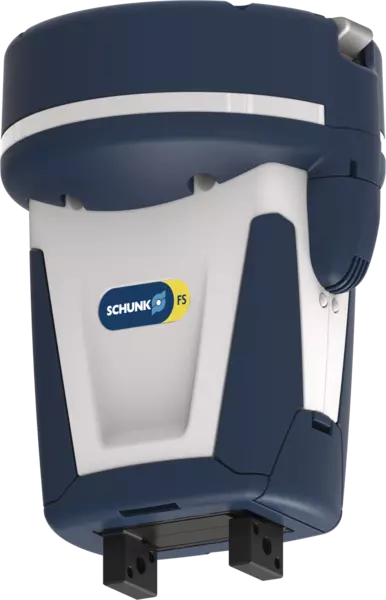
Co-act EGP-C 40-N-N-FCR7
ID 1326456
- Zdvih na čelist: 6 mm
- Min. uchopovací síla: 35 N
- Max. uchopovací síla: 140 N
- Napájení: 24 V
- Max. celkový proud: 2 A
- Max. okolní teplota: 55 °C
Technické údaje
| Vhodný robot | FANUC CR-7 iA |
|---|---|
| Příruba robota | Standardní příruba |
| Světelný LED proužek | integrované |
| Zobrazitelné barvy | Zelená, žlutá, červená |
| Integrované snímače | Ano, dvojité indukční |
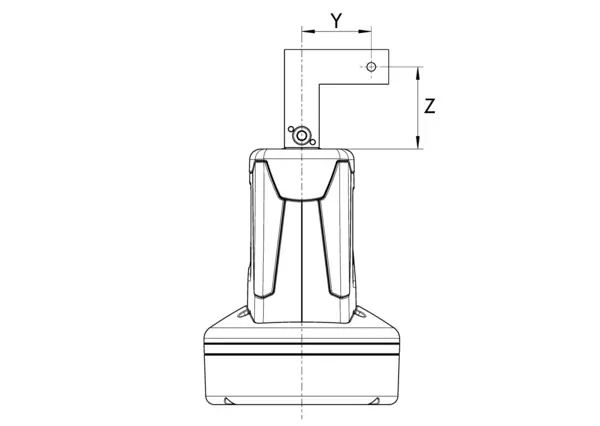
| Délka X [mm] | 93.8 |
| Šířka Y [mm] | 90.2 |
| Výška Z [mm] | 120.5 |
| Zdvih na čelist [mm] | 6.0 |
| Min. uchopovací síla [N] | 35.0 |
| Max. uchopovací síla [N] | 140.0 |
| Min. síla na čelist [N] | 17.5 |
| Max. síla na čelist [N] | 70.0 |
| Doporučená hmotnost obrobku [kg] | 0.7 |
| Max. přípustná délka prstu [mm] | 50.0 |
| Max. přípustná hmotnost jednoho prstu [kg] | 0.08 |
| Opakovatelná přesnost [mm] | 0.02 |
| Doba zavření [s] | 0.2 |
| Doba otevření [s] | 0.2 |
| Vlastní hmotnost [kg] | 0.66 |
| Min. okolní teplota [°C] | 5.0 |
| Max. okolní teplota [°C] | 55.0 |
| Třída ochrany IP | 30 |
| Konektor kabelu / koncovka kabelu | holé konce vodičů |
| Délka kabelu [mm] | 1000.0 |
| Jmenovité napětí [V] | 24.0 |
| Jmenovitý proud [A] | 0.2 |
| Max. proud [A] | 2.0 |
| Řídicí elektronika | integrované |
| Komunikační rozhraní | digitální I/O (vstupy/výstupy) |
| Počet digitálních vstupů | 4.0 |
| Počet digitálních výstupů | 2.0 |
| Max. moment Mx [Nm] | 1.5 |
| Max. moment My [Nm] | 2.0 |
| Max. moment Mz [Nm] | 4.0 |
| Max. axiální síla Fz max. [N] | 170.0 |
Rozměry a maximální zatížení
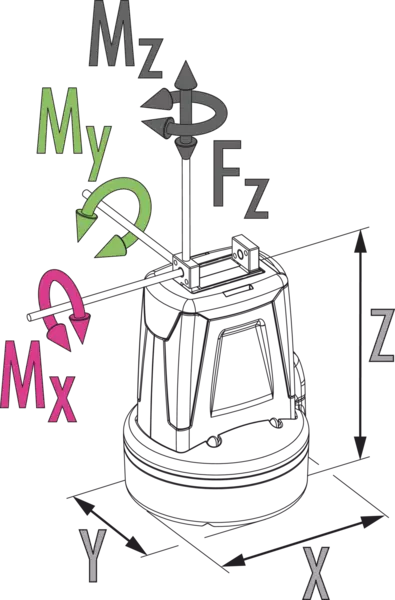
Projeção máxima permitida do dedo
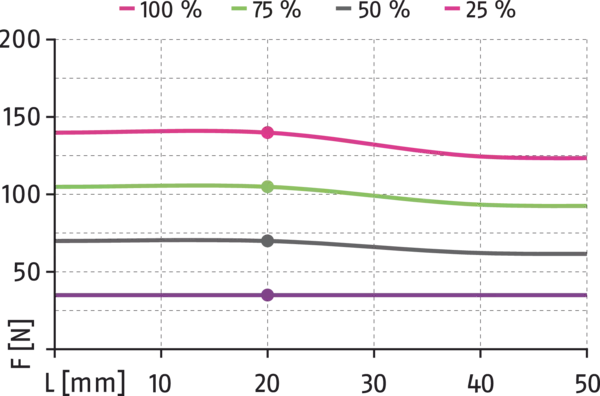
Uchopovací síla
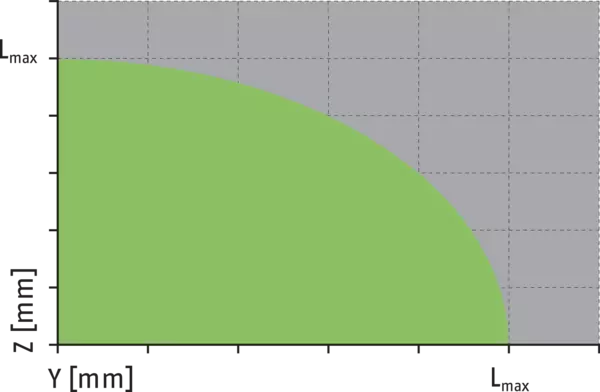
Maximální přípustný přesah
Rozměry a maximální zatížení
Uvedené momenty a síly jsou statické hodnoty platné pro každou základní čelist a mohou se objevovat současně. Kromě momentu tvořenému samotnou uchopovací silou mohou navíc působit další zatížení.
Projeção máxima permitida do dedo
Uchopovací síla
- Osa X:
- Délka prstu
- Osa Y:
- Uchopovací síla
Maximální přípustný přesah
Lmax je ekvivalent maximální přípustné délky prstu, viz tabulka technických údajů.
- green
- Přípustný rozsah
- grey
- Nepřípustný rozsah
Notas gerais sobre a série
Força de preensão
é o total aritmético da força de preensão aplicada a cada dedo de garra na distância P (veja a ilustração). Para obter mais informações, consulte a descrição funcional detalhada.
Comprimento do dedo
é medido a partir da superfície de referência como a distância P na direção do eixo principal.
Precisão de repetição
é definido como uma distribuição da posição final para 100 cursos consecutivos.
Peso da peça
é calculado para preensão forçada com um coeficiente de atrito estático de 0,1 e um fator de segurança de 2 contra o deslizamento da peça na aceleração devido à gravidade g. Para fixação de forma ou captura, existem pesos de peça permitidos significativamente mais altos. Para mais informações, consulte o manual de instruções.
Horários de fechamento e abertura
são tempos de movimento apenas das castanhas base, sem dedos de garra específicos da aplicação. Os tempos de reação do PLC não estão incluídos nos tempos mencionados acima e devem ser levados em consideração ao determinar os tempos de ciclo.
Princípio de funcionamento
Princípio de pinhão e cremalheira
Material da carcaça
Poliamida com aditivo de fibra de vidro
Material da castanha base
Aço
Atuação
servoelétrico, via servomotor DC sem escovas
Garantia
ver manual de montagem e operação
Características de vida útil
mediante consulta
Escopo de fornecimento
Pacote de acessórios com flange adaptador, material de montagem e chave sextavada, manual de montagem e operação com declaração de conformidade e incorporação, informações de segurança