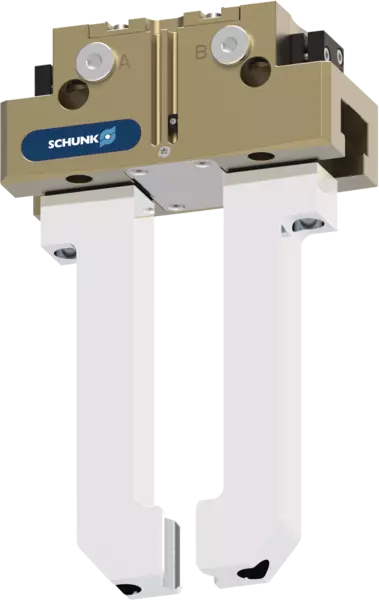
JGP-P
Function
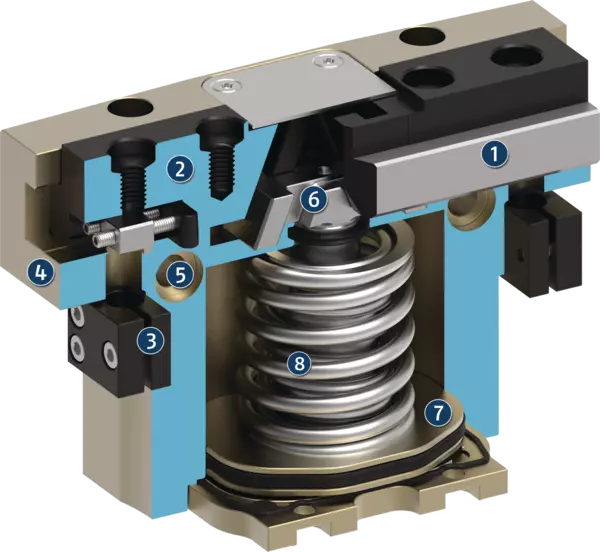
Funktionsschnittbild

Funktionsschnittbild
Der Kolben wird über Druckluft nach oben bzw. unten bewegt.
Die schrägen Wirkflächen des Keilhakens erzeugen dabei eine synchrone parallele Backenbewegung.
- 1
-
T-Nuten-Gleitführung
belastbare, widerstandsfähige Grundbackenführung für große Fingerlängen - 2
-
Grundbacke
mit standardisiertem Anschraubbild zur Adaption der werkstückspezifischen Greiferfinger - 3
-
Halterung für Sensorik
Halterungen für Näherungsschalter und einstellbare Schaltnocken im Gehäuse - 4
-
Gehäuse
ist gewichtsoptimiert durch Verwendung einer hochfesten Aluminiumlegierung - 5
-
Zentrier- und Befestigungsmöglichkeiten
für die universelle Montage des Greifers - 6
-
Keilhakenprinzip
für hohe Kraftübertragung und niedrigsten Verschleiß durch größere Schrägzugfläche - 7
-
Kolben
Maximale Kraft durch maximale Fläche des Antriebkolbens
Greifkrafterhaltungs-Version AS/IS
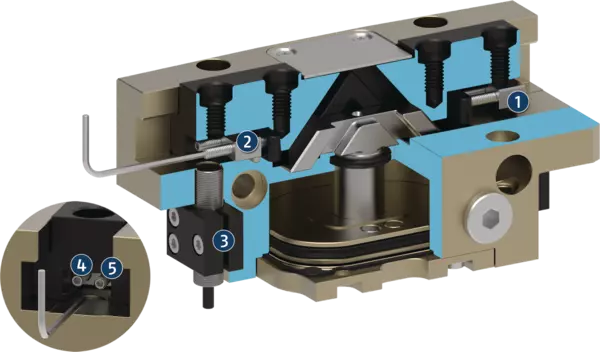
Configurações dos cames de controle durante o monitoramento com interruptores de proximidade indutivos
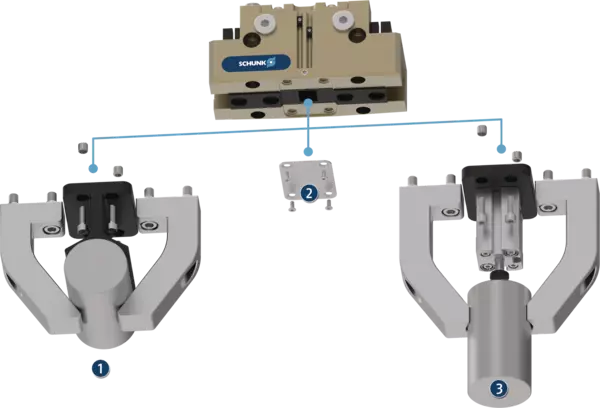
Possibilidade de montagem opcional sob a folha de cobertura para estrutura adicional específica do cliente
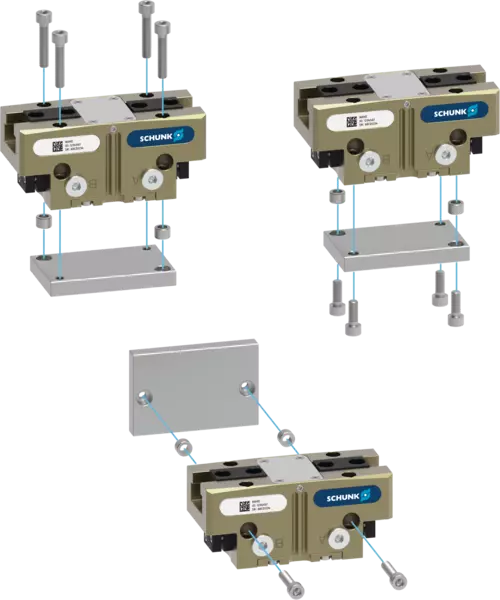
Opções de centralização e montagem para montagem de garras
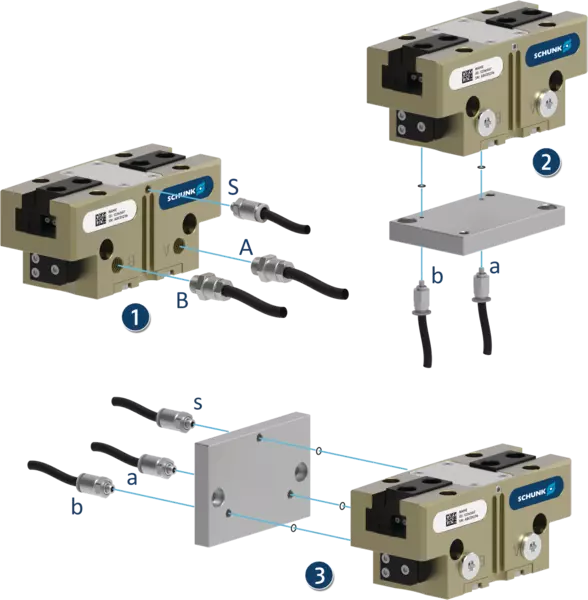
Conexões pneumáticas para a fonte de alimentação
Greifkrafterhaltungs-Version AS/IS
Die mechanische Greifkrafterhaltung stellt auch bei Druckabfall eine Mindestgreifkraft sicher. Diese wirkt bei der AS-Variante als Schließkraft und bei der IS-Variante als Öffnungskraft. Das Bild zeigt die AS-Variante. Die Greifkrafterhaltung lässt sich auch als Greifkrafterhöhung oder für einfach wirkendes Greifen nutzen.
- 1
-
T-Nuten-Gleitführung
- 2
-
Grundbacke
- 3
-
Halterung für Sensorik
- 4
-
Gehäuse
- 5
-
Zentrier- und Befestigungsmöglichkeiten
- 6
-
Keilhakenprinzip
- 7
-
Pistão
- 8
-
Manutenção da força de preensão
Configurações dos cames de controle durante o monitoramento com interruptores de proximidade indutivos
O monitoramento com interruptor de proximidade indutivo pode ser realizado por padrão a partir do tamanho 64. No estado de entrega, as posições "garra aberta" e "garra fechada" são predefinidas com os cames de controle. Os sensores indutivos devem ser pedidos separadamente e são deslizou para dentro da carcaça até a parada e prendeu.
Para monitorar qualquer outra posição, como "peça presa" por exemplo, ambos os cames de controle podem ser ajustados individualmente nas respectivas castanhas base.
- 1
-
Predefinição do came de controle para a posição "garra fechada"
- 2
-
Predefinição do came de controle para a posição "garra aberta"
- 3
-
Suporte com parafuso de fixação para fixação do sensor
- 4
-
Parafuso de fixação para fixação confiável de processo do ponto de comutação ajustado
- 5
-
Parafuso de ajuste para definir qualquer ponto de comutação
Possibilidade de montagem opcional sob a folha de cobertura para estrutura adicional específica do cliente
No estado de entrega, uma folha de cobertura é montada na garra. Isso pode ser removido se necessário. Sob a capa estão roscas e conexões para a montagem de projetos específicos do cliente para implementação de funções adicionais.
- 1
-
Centralização ou suporte adicional da peça
- 2
-
A placa de cobertura (pode ser removida)
- 3
-
Ejetor com cilindro externo acoplado à garra
Opções de centralização e montagem para montagem de garras
A garra pode ser instalada em dois lados e em três sentidos de aparafusamento. Isto permite a montagem universal e flexível da garra em todos os arranjos concebíveis.
Conexões pneumáticas para a fonte de alimentação
A garra pode ser abastecida de forma flexível com ar comprimido em três lados.
- 1
-
Na frente por meio das conexões de ar principais A e B pelas conexões de ar e mangueiras pneumáticas. O expurgo de ar pode ser criado opcionalmente via S.
- 2
-
Na parte inferior, através das conexões diretas a e b, por meio de conexão direta sem mangueira. A alimentação pneumática é feita pela placa adaptadora.
- 3
-
Na parte traseira, através das conexões diretas a e b, por meio de conexão direta sem mangueira. A alimentação pneumática é então feita pela placa adaptadora. O expurgo de ar pode ser criado opcionalmente via s.
Exemplo de aplicação
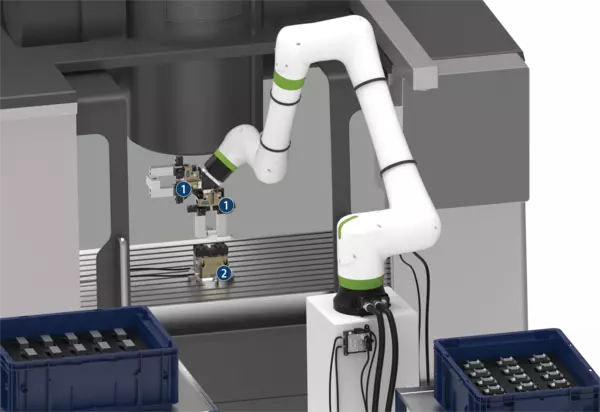
Exemplo de aplicação
Carga e descarga de uma máquina-ferramenta otimizada para o tempo de ciclo. Ao usar duas garras no robô, a máquina-ferramenta pode ser carregada automaticamente de maneira otimizada para o tempo de ciclo e a produtividade pode ser aumentada. Após a remoção da peça acabada da primeira garra, a morsa acionada automatizada é limpa de lubrificante de refrigeração e cavacos através do bocal de sopro integrado da garra dupla. Depois disso, a segunda garra pode inserir diretamente a peça não usinada e o processo de usinagem pode ser iniciado. A peça acabada é então depositada e a próxima peça não usinada é coletada novamente em paralelo com a usinagem da peça.
- 1
-
Garras paralelas de 2 dedos JGP-P
- 2
-
Morsa acionada TANDEM PGS3