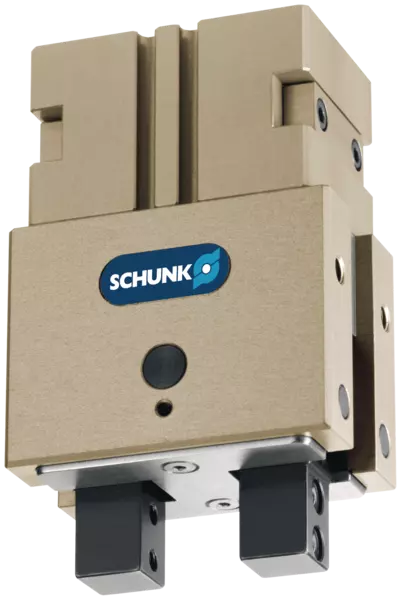
GAP 28-030-AS
Angular parallel gripper
ID 314613
Angular parallel gripper GAP, Size: 28, pneumatic, with gripping force maintenance: AS (spring-closing)
- Stroke per jaw: 1.5 mm
- Closing force: 270 N
- Opening angle: 30 °
- Max. ambient temperature: 60 °C
Détails techniques
| Stroke per jaw [mm] | 1.5 |
|---|---|
| Closing force [N] | 270.0 |
| Closing force (with finger lengths of 0 mm) [N] | 314.0 |
| Min. spring force [N] | 90.0 |
| Opening angle per jaw [°] | 30.0 |
| Weight [kg] | 0.7 |
| Recommended workpiece weight [kg] | 0.9 |
| Cylinder volume per double stroke [cm³] | 9.0 |
| Min. operating pressure [bar] | 4.5 |
| Max. operating pressure [bar] | 6.5 |
| Nominal operating pressure [bar] | 6.0 |
| Closing time [s] | 0.2 |
| Opening time [s] | 0.16 |
| Max. permissible finger length [mm] | 50.0 |
| Max. permissible weight per finger [kg] | 0.17 |
| Max. permissible inertia per chuck jaw [kgcm²] | 7.45 |
| IP protection class | 40 |
| Min. ambient temperature [°C] | 5.0 |
| Max. ambient temperature [°C] | 60.0 |
| Repeat accuracy [mm] | 0.05 |
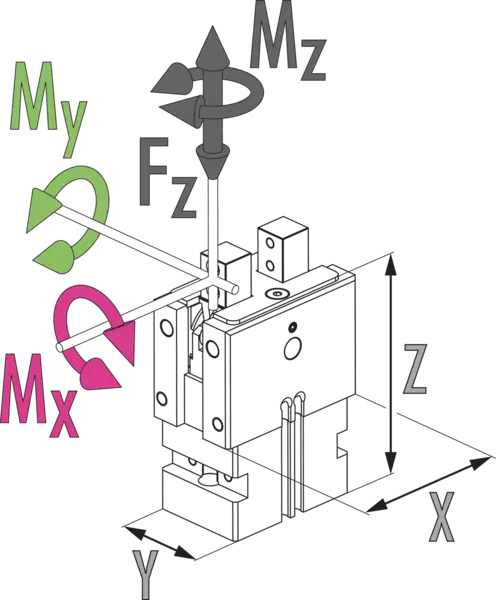
| Moment Mx max. [Nm] | 8.6 |
| Moment My max. [Nm] | 8.4 |
| Moment Mz max. [Nm] | 2.2 |
| Max. axial force Fz max. [N] | 360.0 |
| Gripping force maintenance version | yes |
Dimensions et charges max.
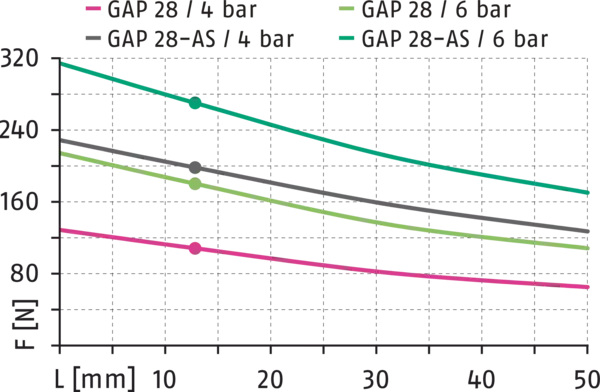
Force de préhension, préhension extérieure
Moment d'inertie admissible max. J*

Dimensions et charges max.
Les moments et les forces indiqués correspondent à des valeurs statiques et s'appliquent à chacun des mors de base et peuvent survenir simultanément. Ils peuvent s’ajouter au moment produit par la force de préhension elle-même.
Force de préhension, préhension extérieure
- Axe X:
- Point P - Longueur des doigts
- Axe Y:
- Force de préhension
Moment d'inertie admissible max. J*
- Axe X:
- Temps de fermeture/ouverture
- Axe Y:
- Moment d'inertie
*La pince peut être utilisée sans limitation du débit jusqu'au moment d'inertie max. admissible par doigt. Dans le cas de moment d'inertie supérieure, une réduction de la vitesse en limitant le débit est nécessaire.
产品系列的常规说明
闭合力矩
施加到每个机械手夹爪的抓取力矩的算术和。
手指长度
沿主轴方向,从距基准面距离 P 处测得。
重复精度
定义为 100 个连续行程后极限位置分布。
工件重量
采用摩擦系数 0.1 和安全系数(防止由于重力加速 g 工件滑落) 2 计算压入配合抓取。如果是适形或捕获式抓取,可抓取工件重量则大很多。
闭合/打开时间
仅是基爪的移动时间,不含特定应用的机械手手指。不包括阀门开关时间、软管注入时间或 PLC 反应时间,但是计算周期时必须考虑这些时间。
工作原理
正传动肘节运动学特性
外壳材料
铝合金,阳极氧化
基爪材料
钢
启动
气动,带符合 ISO 8573-1:2010 [7:4:4] 的过滤压缩空气。
保修期
24 个月
使用寿命特性
根据要求
标配范围
所订购的机械手、附件包(定心套筒,用于直接连接的 O 型圈/详细内容请参见操作手册)和安全信息。对应的产品说明书,可以前往 schunk.com/downloads-manuals 下载。
抓取力保持
可通过配有机械抓取力安全装置或 SDV-P 保压阀的变型实现