

EGU 60-EC-N-B
ID 1491565
- Hub pro Backe: 60 mm
- Min. Greifkraft: 325 N
- Max. Greifkraft: 650 N
- Spannungsversorgung: 24 V
- Max. Umgebungstemperatur: 55 °C
Détails techniques
| Hub pro Backe [mm] | 60.0 |
|---|---|
| Min. Greifkraft [N] | 325.0 |
| Max. Greifkraft [N] | 650.0 |
| Max. zulässige Fingerlänge [mm] | 125.0 |
| Max. zulässige Masse pro Finger [kg] | 0.8 |
| Wiederholgenauigkeit (Greifen) [mm] | 0.03 |
| Wiederholgenauigkeit (Positionieren, unidirektional) [mm] | 0.05 |
| Wiederholgenauigkeit (Positionieren, bidirektional) [mm] | 0.3 |
| Schließzeit [s] | 1.0 |
| Öffnungszeit [s] | 1.0 |
| Max. Geschwindigkeit (Positionieren) [mm/s] | 110.0 |
| Max. Beschleunigung [mm/s²] | 650.0 |
| Eigenmasse [kg] | 2.77 |
| Min. Umgebungstemperatur [°C] | 5.0 |
| Max. Umgebungstemperatur [°C] | 55.0 |
| Schutzart IP Elektronik | 67 |
| Schutzart IP Führung/Grundbacken | 40 |
| Reinraumklasse ISO 14644-1 | 5 |
| Zertifizierungsstand Reinraumklasse ISO 14644-1 | 2015 |
| Länge X [mm] | 154.0 |
| Breite Y [mm] | 92.0 |
| Höhe Z [mm] | 108.0 |
| Nennspannung [V] | 24.0 |
| Kommunikationsschnittstelle | EtherCAT |
| Stromaufnahme BasicGrip Nenn. [A] | 0.78 |
| Stromaufnahme BasicGrip Max [A] | 1.2 |
| Stromaufnahme Logik Nenn. [A] | 0.16 |
| Stromaufnahme Logik Max. [A] | 0.2 |
| Moment Mx max. [Nm] | 48.0 |
| Moment My max. [Nm] | 75.0 |
| Moment Mz max. [Nm] | 55.0 |
| Max. Kraft axial Fz max. [N] | 1200.0 |
치수 및 최대 로드

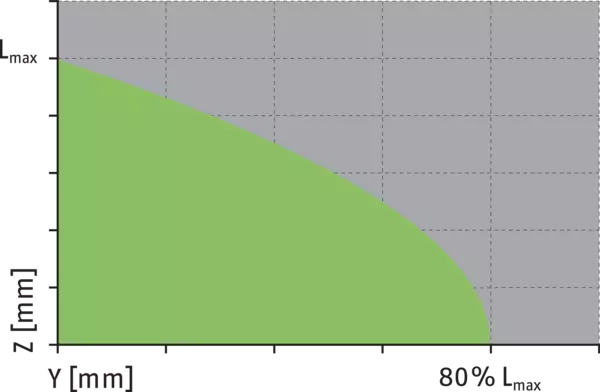
최대 허용 핑거 추정

Version mit Greifkrafterhaltung

파지력 유지 미포함 버전

최대 허용 핑거 추정
치수 및 최대 로드
표시된 모멘트와 포스는 정적인 값이고 각 베이스 죠에 적용되며 동시에 나타날 수 있습니다. 부하가 파지력 자체에 의해서 생성되는 모멘트에 추가로 발생할 수 있습니다.
최대 허용 핑거 추정
Version mit Greifkrafterhaltung
- Axe X:
- Fingerlänge
- Axe Y:
- Greifkraft
파지력 유지 미포함 버전
- Axe X:
- 핑거 길이
- Axe Y:
- 파지력
최대 허용 핑거 추정
Lmax는 최대치의 허용 핑거 길이에 해당합니다. 기술 데이터 표를 참조하십시오.
- green
- 허용 범위
- grey
- 허용 불가 범위
시리즈에 관한 일반 참고 사항
파지력
P 거리에서 각 죠에 적용되는 개별 힘의 산술적인 합계입니다(그림 참조).
반복 정밀도(그리핑)
일정한 조건 하에서, 강체 작업물 또는 정지점에 대해 100회의 연속적인 닫기 또는 열기 동작을 수행하는 동안 발생하는 각 죠마다 실제 위치의 편차 폭으로 정의됩니다.
반복 정밀도(위치 결정, 한방향)
일정한 조건하에서 동일한 방향에서 목표 위치까지 100회 연속 이동 시 베이스 죠당 실제 위치의 퍼짐으로 정의됩니다.
반복 정밀도(위치 결정, 양방향)
일정한 조건하에서 동일한 방향에서 목표 위치까지 100회 연속 이동 시 베이스 죠당 실제 위치의 분배로 정의됩니다.
핑거 길이
주 축을 바라보는 P 거리처럼 참조면에서 측정됩니다.
폐쇄 및 개방 횟수(포지셔닝)
개폐 시간은 최대 핑거의 움직이는 시간입니다. 속도, 최대 핑거당 최대 허용 질량을 준수한 가속도 및 죠당 이송 경로 및 공칭 스트로크의 50%를 참조하십시오.
최대 속도(포지셔닝) 및 최대. 가속
각 죠에 작용하는 속도와 가속도의 산술적인 합입니다.
Gehäusematerial
Aluminiumlegierung, eloxiert
Grundbackenmaterial
Stahl, korrosionsgeschützt
Gewährleistung
24 Monate oder 5 Mio. Zyklen BasicGrip/ 3 Mio. Zyklen StrongGrip (1 Zyklus besteht aus einem kompletten Greifvorgang: „Greifer öffnen“ und „Greifer schließen“)
Lieferumfang
Greifer inklusive Sicherheitsinformationen und Beipack mit Zentrierhülsen für Greifermontage und Fingermontage. Produktspezifische Anleitungen und Software können unter schunk.com/downloads-manuals und schunk.com/downloads-software heruntergeladen werden.