
Co-act EGP-C 64-N-N-FCRXEK
ID 1441950
- Carrera por mordaza: 10 mm
- Fuerza de agarre mín.: 65 N
- Fuerza de agarre máx.: 230 N
- Suministro de energía: 24 V
- Corriente máxima total: 2 A
- Temperatura ambiente máx.: 55 °C
Información técnica
| 互換ロボット | FANUC CRX-10iA、CRX-10iA/L |
|---|---|
| ロボットフランジ | 標準フランジ |
| LED ストリップライト | 内蔵 |
| 表示色 | 緑色、黄色、赤色 |
| 一体型センサー | 有り、誘導型、2 方向 |
| 長さ X [mm] | 125.5 |
| 幅 Y [mm] | 86.4 |
| 高さ Z [mm] | 149.2 |
| 片側ストローク [mm] | 10.0 |
| 最小把持力 [N] | 65.0 |
| 最大把持力 [N] | 230.0 |
| ジョーごとの最小力 [N] | 32.5 |
| ジョーあたりの最大力 [N] | 115.0 |
| 推奨ワーク重量 [kg] | 1.15 |
| 最大許容フィンガー長 [mm] | 80.0 |
| 最大許容重量/フィンガー [kg] | 0.24 |
| 繰り返し精度 [mm] | 0.02 |
| 閉時間 [s] | 0.49 |
| 開時間 [s] | 0.49 |
| 重量 [kg] | 1.38 |
| 最低周囲温度 [°C] | 5.0 |
| 最高周囲温度 [°C] | 55.0 |
| IP 保護等級 | 30 |
| ケーブルコネクター/ケーブル端 | オープンより線 |
| ケーブル長 [mm] | 4000.0 |
| 公称電圧 [V] | 24.0 |
| 定格電流 [A] | 0.15 |
| 最大電流 [A] | 2.0 |
| 電子コントローラー | 内蔵 |
| デジタル入力端子数 | 4.0 |
| デジタル出力端子数 | 2.0 |
| モーメント Mx 最大 [Nm] | 3.5 |
| トルク My 最大 [Nm] | 6.0 |
| モーメント Mz最大 [Nm] | 9.0 |
| 最大軸方向力 Fz (最大) [N] | 250.0 |
Afmetingen en maximaal toegelaten belasting
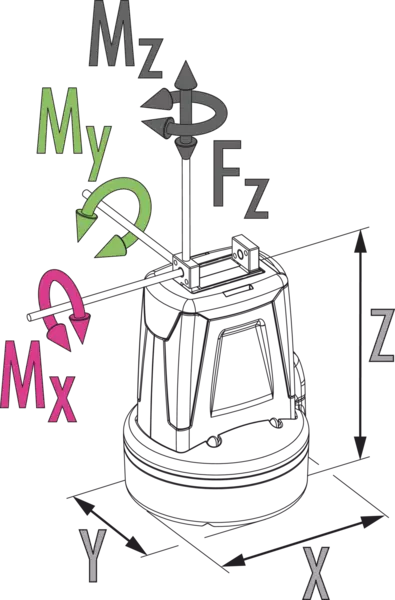
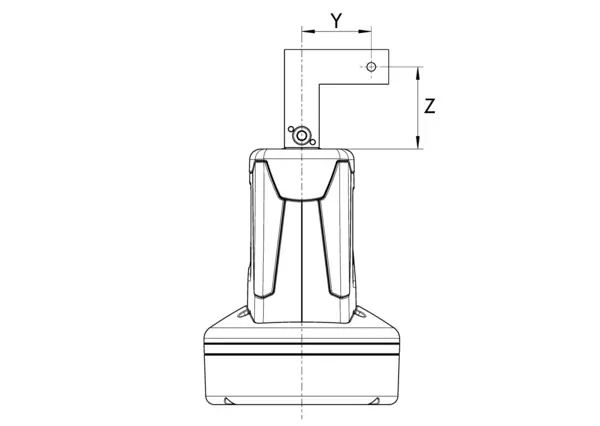
Maximaal toegelaten vingeraanzet
把持力

最大許容フィンガー突起
Afmetingen en maximaal toegelaten belasting
De opgegeven waarden voor moment en kracht zijn statische waarden, gelden voor elke basisklem en kunnen tegelijkertijd voorkomen. Naast het moment dat door de grijpkracht zelf wordt gegeneerd, kunnen er nog extra lasten optreden.
Maximaal toegelaten vingeraanzet
把持力
- Eje X:
- フィンガー長
- Eje Y:
- 把持力
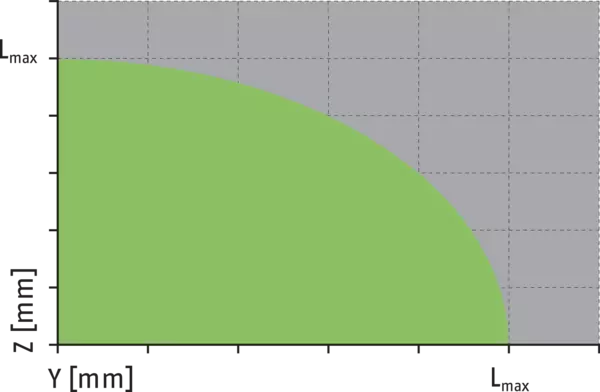
最大許容フィンガー突起
Lmax は、最大許容フィンガー長に該当します。テクニカルデータ表をご参照ください。
- green
- Toegelaten bereik
- grey
- Niet-toelaatbaar bereik
Algemene opmerkingen over de reeks
Grijpkracht
is het rekenkundig totaal van de grijpkracht die op afstand P op elke grijpklem wordt uitgeoefend (zie afbeelding). Raadpleeg de gedetailleerde functiebeschrijving voor meer informatie.
Vingerlengte
wordt gemeten uit het referentieoppervlak als de afstand P in de richting van de hoofdas.
Rondloopnauwkeurigheid
is gedefinieerd als verdeling van de eindpositie voor 100 opeenvolgende slagen.
Gewicht werkstuk
wordt berekend voor grijpen met een perspassing met een statische wrijvingscoëfficiënt van 0,1 en veiligheidsfactor 2 tegen wegglijden van het werkstuk bij versnelling als gevolg van zwaartekracht g. Voor vormsluiting of invanging ligt het toegestane gewicht van de werkstukken aanzienlijk hoger. Raadplaag de montage- en bedieningshandleiding voor meer informatie.
Sluitings- en openingstijden
zijn bewegingstijden van alleen de basisklemmen, zonder toepassingsspecifieke grijpervingers. PLC-reactietijden zijn niet inbegrepen in de bovengenoemde tijden. Bij het bepalen van de cyclustijden moet rekening worden gehouden met deze tijden.
Werkingsprincipe
Tandheugelprincipe
Materiaal behuizing
Polyamide met glasvezeladditief
Materiaal basisklem
Staal
Aandrijving
servo-elektrisch, via borstelloze DC-servomotor
Garantie
zie montage- en bedieningshandleiding
Kenmerken levensduur
op verzoek
Levering
Toebehorenset met adapterflens, montagemateriaal en inbussleutel, montage- en bedieningshandleiding met conformiteits- en inbouwverklaring, veiligheidsinformatie