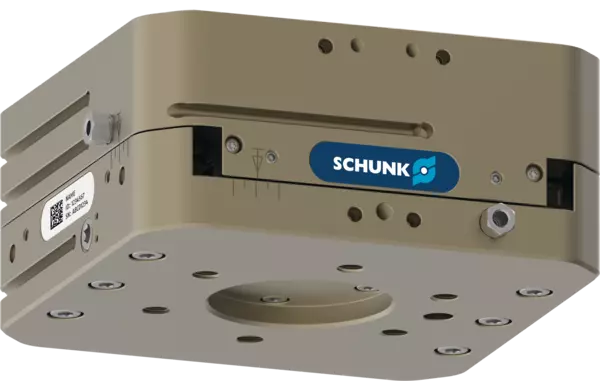
AGM-XY
Function
Vue en coupe
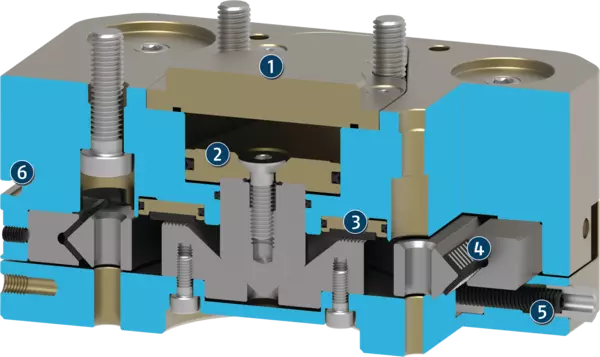
Vue en coupe
L'unité de compensation AGM-XY offre une compensation sur les axes x et y. Le système breveté de guidage uniplanaire avec des guides linéaires à rouleaux robustes et souples permet de manipuler des charges et des couples élevés avec une hauteur totale minimale. Par exemple, l'unité peut être verrouillée à la fois de manière centrée et excentrée pour l'alignement ciblé des composants grâce au mécanisme de verrouillage pneumatique intégré et à la mémoire de position. Le réglage intégré de la course permet d'ajuster individuellement la course de compensation dans les axes x et y et, si nécessaire, de la bloquer complètement.
- 1
-
Interface de fixation ISO
du côté du robot et du côté outil, pour une fixation facile sur la plupart des types de robots sans avoir besoin d'une plaque interface supplémentaire - 2
-
Piston de verrouillage
fabriqué à partir d'acier durci pour verrouillage à actionnement pneumatique en position centrée - 3
-
Verrouillage excentré
En option, pour verrouillage à actionnement pneumatique dans n'importe quelle position excentrée - 4
-
Guides linéaires à galets
permettent une charge utile maximale et un fonctionnement en douceur avec une hauteur d'installation minimale - 5
-
Ajustement de la course
pour le réglage ou le verrouillage mécanique et continu de la course de compensation - 6
-
Rainure d'interrogation
Contrôle de l'état verrouillé et déverrouillé à l'aide de commutateurs magnétiques
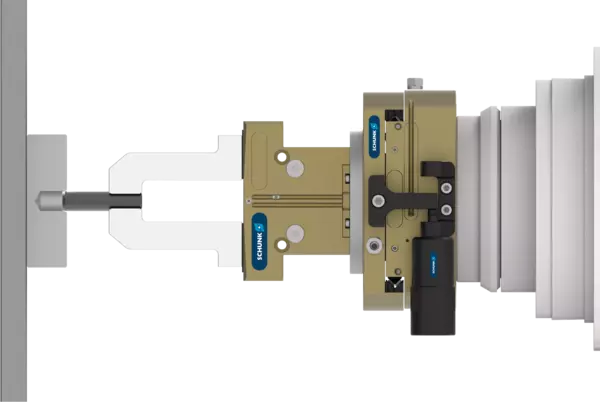
Prise de la pièce (verticale, suspendue) : AGM déverrouillée – pince ouverte
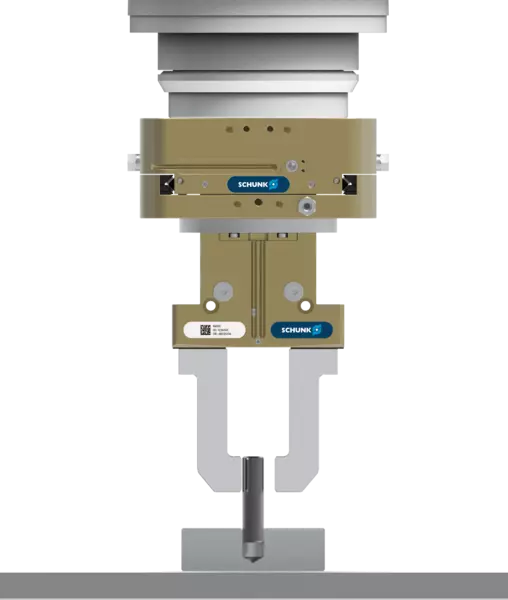
AGM déviée – pince fermée
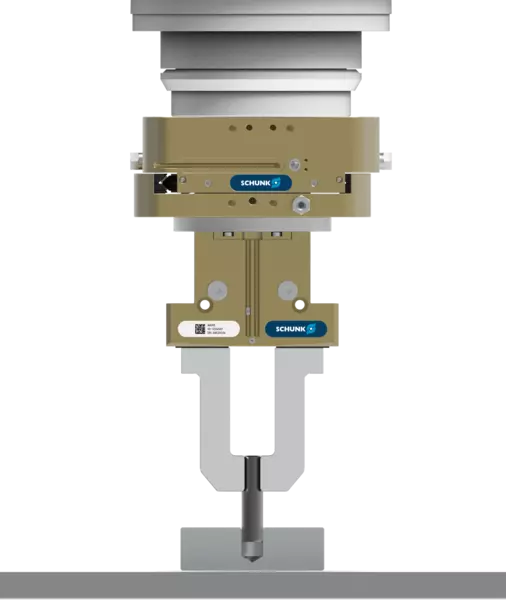
AGM verrouillée de manière excentrique via mémoire de position – pince fermée
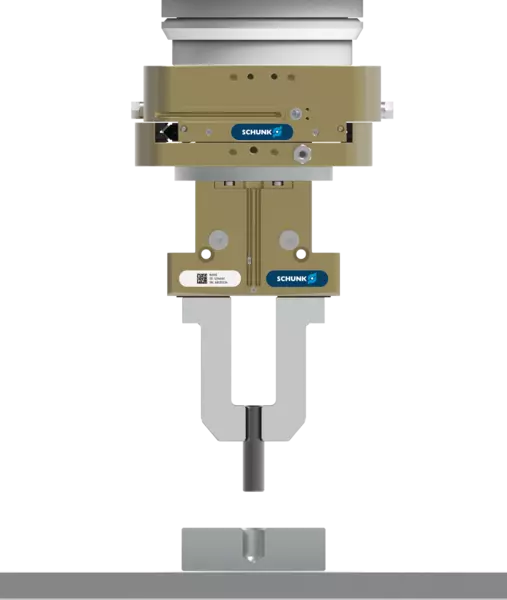
AGM verrouillée en position centrée – pince fermée
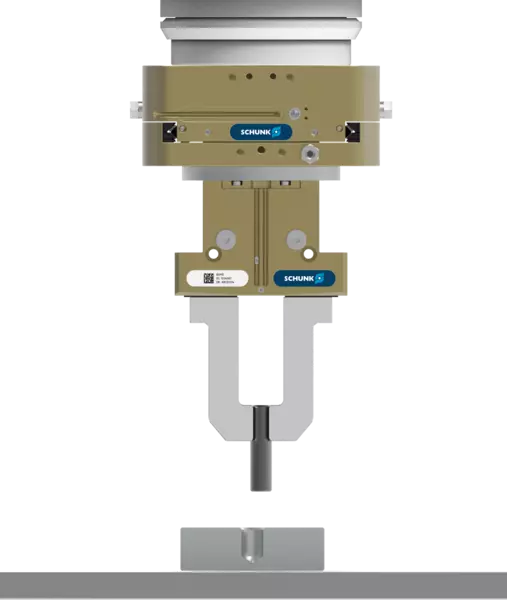
AGM déverrouillée par un ressort ou une cartouche d'air – pince fermée
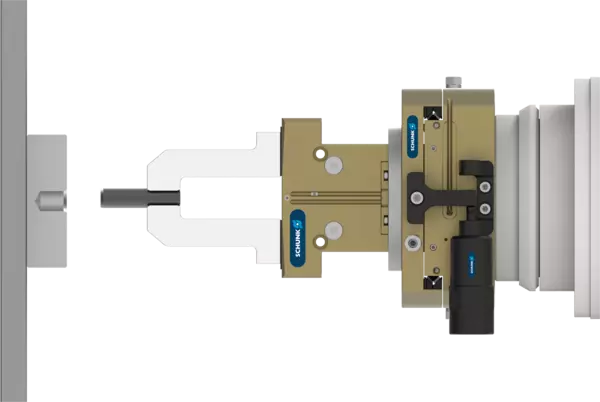
Pour comparaison : AGM déverrouillée, sans ressort ni cartouche d'air – pince fermée
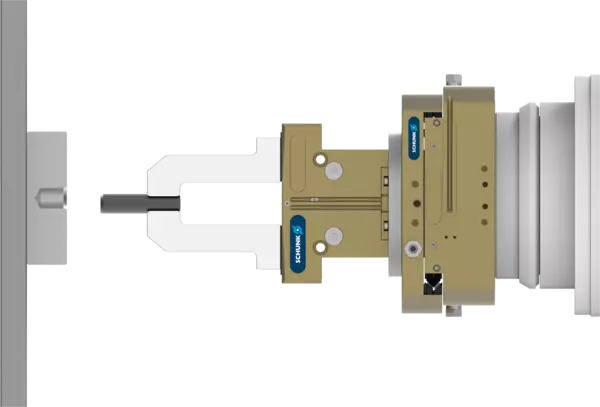
AGM dévié par un ressort ou une cartouche d'air – pince fermée
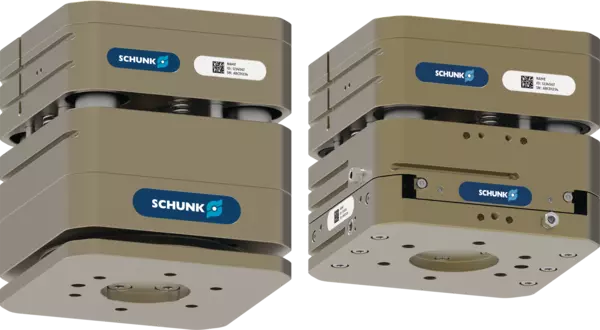
Unités combinées AGM-XYZ et AGM-WZ
Prise de la pièce (verticale, suspendue) : AGM déverrouillée – pince ouverte
Le robot s'approche de la pièce avec la pince ouverte et l'AGM (compliance) déverrouillée ; la pièce est positionnée avec un décalage d'axe dû aux tolérances ou aux imprécisions.
AGM déviée – pince fermée
L'AGM déverrouillée peut compenser le décalage existant entre l'axe de la pince et l'axe de la pièce, ce qui permet de saisir la pièce en toute sécurité. La position excentrée de l'AGM qui en résulte peut être verrouillée/serrée au moyen de la mémoire de position intégrée.
AGM verrouillée de manière excentrique via mémoire de position – pince fermée
Le robot saisit la pièce et se déplace vers le haut.
AGM verrouillée en position centrée – pince fermée
La mémoire de position de l'AGM est déverrouillée et le verrouillage centré de l'AGM est activé. Cela élimine le décalage d'axe existant précédemment, car les axes de la pince et du robot sont désormais centrés l'un par rapport à l'autre.
AGM déverrouillée par un ressort ou une cartouche d'air – pince fermée
Le robot se met en position de dépose avec la pièce saisie et l'AGM (compliance) est verrouillée. Il existe un décalage de l'axe dû aux tolérances ou aux imprécisions. L'AGM est déverrouillée pour l'assemblage de la pièce. L'AGM déverrouillée est maintenue stable contre la gravité par le ressort ou les cartouches d'air.
Pour comparaison : AGM déverrouillée, sans ressort ni cartouche d'air – pince fermée
Sans ressort ni cartouche d'air, l'AGM n'est pas stabilisée contre la gravité et ne peut pas compenser à partir de la position centrale neutre. Elle s'affaisse sous l'effet de son poids et de la gravité.
AGM dévié par un ressort ou une cartouche d'air – pince fermée
Grâce à la compensation de poids, l'AGM peut compenser le décalage existant entre l'axe de la pince et l'axe de la pièce à partir de la position centrale neutre dans les directions x et y.
Unités combinées AGM-XYZ et AGM-WZ
Les unités AGM-XYZ et AGM-WZ de SCHUNK combinent plusieurs mécanismes en un seul composant compact.
Les deux unités sont pré-assemblées et disponibles en standard avec leurs propres références. Grâce à la conception compacte des unités combinées, vous bénéficiez d'une réduction significative de la hauteur et du poids par rapport aux unités de compensation individuelles empilées. Cela permet d’économiser de l’espace, de réduire la charge sur le robot et l’outil et de garantir une mise en œuvre efficace de vos processus.
Exemple d’application
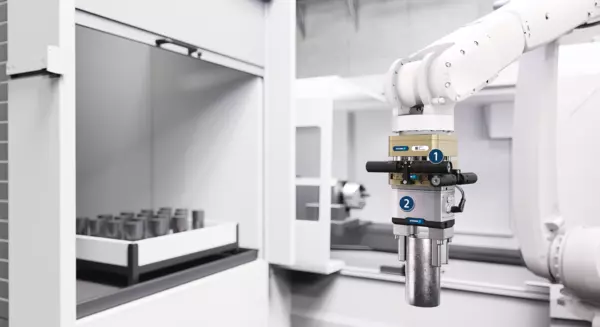
Exemple d’application
Lors du chargement et du déchargement automatisés des machines-outils, les unités de compensation peuvent compenser efficacement les tolérances.
- 1
-
Unité de compensation combinée XYZ avec équilibreurs à ressort optionnels
- 2
-
Pince universelle EGU