
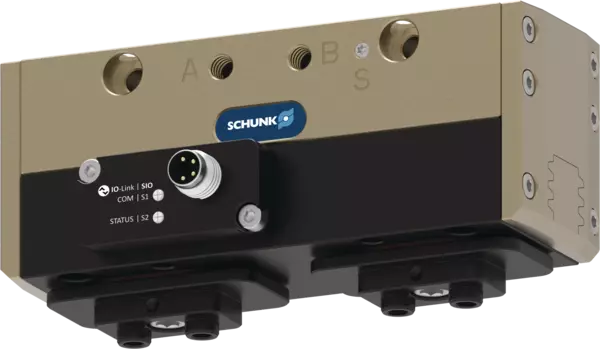
PGL-plus-P 10
通用型机械手
Ident.-Nr. 1476489
Universal gripper PGL-plus-P, Size: 10, pneumatic
- Stroke per jaw: 10 mm
- Closing force: 220 N
- Opening force: 220 N
- Nominal operating pressure: 6 bar
- Max. ambient temperature: 90 °C
Technische Details
| Hub pro Backe [mm] | 10.0 |
|---|---|
| Schließkraft [N] | 220.0 |
| Öffnungskraft [N] | 220.0 |
| Eigenmasse [kg] | 0.46 |
| Empfohlenes Werkstückgewicht [kg] | 1.1 |
| Zylindervolumen pro Doppelhub [cm³] | 12.0 |
| Min. Betriebsdruck [bar] | 2.5 |
| Nennbetriebsdruck [bar] | 6.0 |
| Max. Betriebsdruck [bar] | 8.0 |
| Min. Sperrluftdruck [bar] | 0.5 |
| Max. Sperrluftdruck [bar] | 1.0 |
| Schließzeit [s] | 0.04 |
| Öffnungszeit [s] | 0.04 |
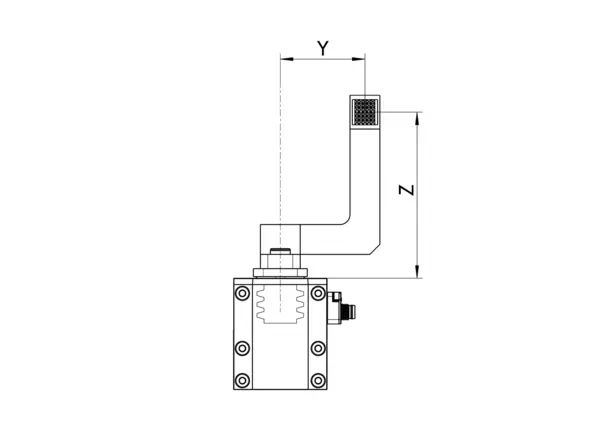
| Max. zulässige Fingerlänge [mm] | 100.0 |
| Max. zulässige Masse pro Finger [kg] | 0.2 |
| Schutzart IP (ohne Sperrluft) | 67 |
| Schutzart IP (mit Sperrluft) | 64 |
| Min. Umgebungstemperatur [°C] | 5.0 |
| Max. Umgebungstemperatur [°C] | 90.0 |
| Wiederholgenauigkeit [mm] | 0.03 |
| Reinraumklasse ISO 14644-1 | 6 |
| Zertifizierungsstand Reinraumklasse ISO 14644-1 | 2015 |
| Moment Mx max. [Nm] | 27.0 |
| Moment My max. [Nm] | 25.0 |
| Moment Mz max. [Nm] | 15.0 |
| Max. Kraft axial Fz max. [N] | 670.0 |
Die volle Greifkraft laut Datentabelle stellt sich unter Umständen erst nach einigen 100 Greifzyklen ein.
最大负载
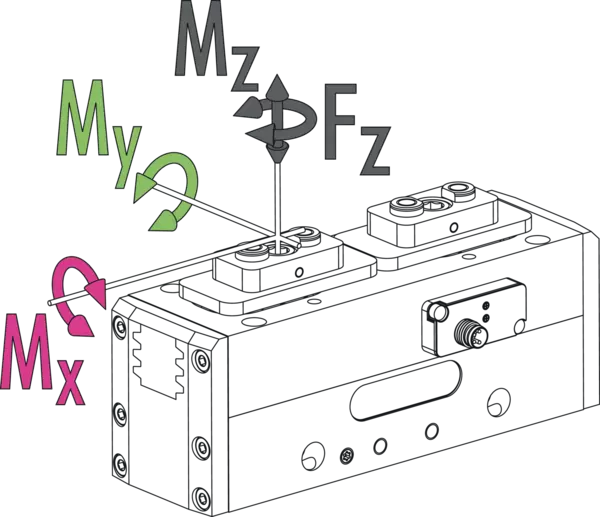
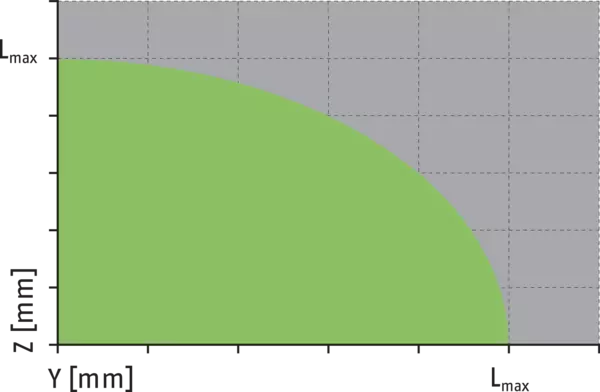
最大允许手指投影
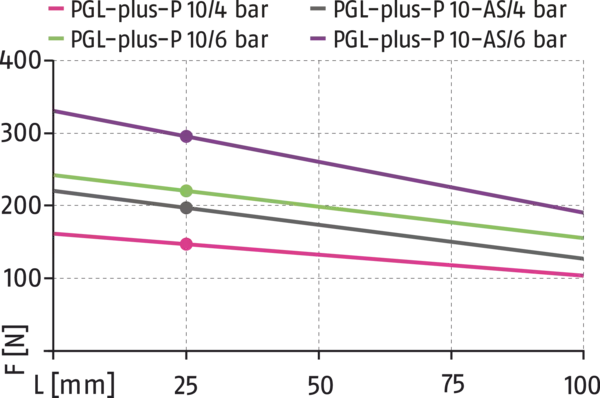
Gripping force O.D. gripping
Gripping force I.D. gripping

Maximum permitted finger projection
最大负载
所示力矩和力为静态值,适用于每个基爪,且可能会同时出现。除抓取力自身产生的力矩外,还可能产生负载。
最大允许手指投影
Gripping force O.D. gripping
- X-Achse:
- Finger length
- Y-Achse:
- Gripping force
Gripping force I.D. gripping
- X-Achse:
- Finger length
- Y-Achse:
- Gripping force
Maximum permitted finger projection
Lmax is equivalent to the maximum permitted finger length, see the technical data table.
- green
- Permitted range
- grey
- Inadmissible range
产品系列的常规说明
抓取力
在距离 P(请参见插图)处施加到每个机械手夹爪的抓取力的算术和。
手指长度
沿主轴方向,从距基准面距离 P 处测得。 在达到额定工作压力之前,适用最大允许手指长度。压力较高时,手指长度必须成比例减小至额定工作压力。
可检测的工件差异
指定两个夹持工件之间可区分的最小差异。该数值适用于 6 bar、23 °C、距离为 P 的机械指长度以及无空气吹扫的操作。参数的偏差会影响精度。
重复精度
定义为 100 个连续行程后极限位置分布。
工件重量
采用摩擦系数 0.1 和安全系数(防止由于重力加速 g 工件滑落) 2 计算压入配合抓取。如果是适形或捕获式抓取,可抓取工件重量则大很多。
闭合/打开时间
仅是基爪的移动时间,不含特定应用的机械手手指。不包括阀门开关时间、软管注入时间或 PLC 反应时间,但是计算周期时必须考虑这些时间。
工作原理
双活塞驱动,配备齿条及齿轮同步
外壳材料
铝
基爪材料
钢
启动
气动,带符合 ISO 8573-1:2010 [7:4:4] 的过滤压缩空气。
保修期
36 个月
标配范围
所订购的机械手、附件包(定心套筒,用于直接连接的 O 型圈/详细内容请参见操作手册)和安全信息。对应的产品说明书,可以前往 schunk.com/downloads-manuals 下载。
抓取力保持
可使用安全且通过认证的抓取力保持型号,或选择传统的带弹簧型号或应用 SDV-P 压力保持阀