

EZN 64
ID 306110
Alternative products:
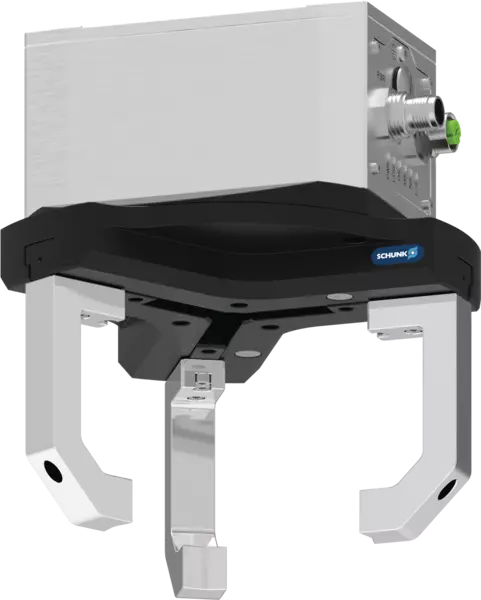
- Stroke per jaw: 6 mm
- Min. gripping force: 140 N
- Max. gripping force: 500 N
- Power supply: 24 V
- Max. total current: 4 A
- Max. ambient temperature: 55 °C
Technical details
| Course par mors [mm] | 6.0 |
|---|---|
| Force de préhension min. [N] | 140.0 |
| Force de préhension max. [N] | 500.0 |
| Poids de pièce recommandé [kg] | 2.5 |
| Longueur de doigt max. admissible [mm] | 80.0 |
| Poids de doigt max. admissible [kg] | 0.35 |
| Répétabilité [mm] | ± 0.01 |
| Pression de purge d'air min. [bar] | 0.5 |
| Pression de purge d'air max. [bar] | 1.0 |
| Temps de fermeture [s] | 0.25 |
| Temps d'ouverture [s] | 0.25 |
| Vitesse de rotation max. [mm/s] | 80.0 |
| Accélération max. [mm/s²] | 1500.0 |
| Poids [kg] | 0.98 |
| Température ambiante mini. [°C] | 5.0 |
| Température ambiant maxi. [°C] | 55.0 |
| Indice de protection IP | 41 |
| Diamètre D [mm] | 70.5 |
| Hauteur Z [mm] | 133.5 |
| Courant nominal [A] | 1.4 |
| Courant max. [A] | 4.0 |
| Electronique de commande | externe |
| Type de contrôleur | ECM-EZN064 |
| Interface de communication | Voir contrôleur ECM |
| Moment Mx max. [Nm] | 40.0 |
| Moment My max. [Nm] | 60.0 |
| Moment Mz max. [Nm] | 40.0 |
| Force axiale max. Fz max. [N] | 1100.0 |
Dimensions et charges max.

Force de préhension

Vitesse

Dimensions et charges max.
Les moments et les forces indiqués correspondent à des valeurs statiques et s'appliquent à chacun des mors de base et peuvent survenir simultanément. Ils peuvent s’ajouter au moment produit par la force de préhension elle-même.
Force de préhension
- X-axis:
- Point P - Longueur des doigts
- Y-axis:
- Force de préhension
Vitesse
- X-axis:
- Course
- Y-axis:
- Vitesse
Obecné pokyny k řadě
Uchopovací síla
je aritmetický součet individuální síly vyvinuté na každé chapadlo ve vzdálenosti P (viz obrázek)
Délka prstu
se měří od referenčního povrchu jako vzdálenost P ve směru hlavní osy.
Opakovatelná přesnost
je definována jako rozložení koncových poloh během 100 po sobě jdoucích zdvihů.
Hmotnost obrobku
se vypočítá jako silové uchopování se součinitelem statického třetí 0,1 a bezpečnostním faktorem 2 proti vyklouznutí obrobku při zrychlení v důsledku gravitace g. V případě uchopení s tvarovým stykem jsou přípustné významně vyšší hmotnosti obrobku
Zavírací a otvírací časy
Minimální doby zavírání a otevírání zahrnují pouze doby pohybu základních čelistí nebo prstů při maximální rychlosti, max. zrychlení bez elektrických omezení (maximální proud) a za dodržení maximální přípustné hmotnosti na každý prst.
Jmenovité proudy
mohou být spouštěny trvale. V případě hodnot proudu pohybujících se v rozmezí od jmenovitého proudu až do maximálního proudu je nutné se řídit odpovídající dokumentací.
Princip fungování
Kinematika klínového háku
Materiál těla
Hliníková slitina, potažená
Materiál základních čelistí
Ocel
Spouštění
servoelektrický, pomocí bezkartáčového stejnosměrného servomotoru a pohonu vřetene
Záruka
24 měsíců
Parametry životnosti
na vyžádání
Rozsah dodávky
Chapadlo včetně bezpečnostních informací a sady příslušenství se středicími pouzdry pro montáž chapadla a prstu. Návody a software pro konkrétní produkt si můžete stáhnout na stránkách schunk.com/downloads-manuals a schunk.com/downloads-software.