
ERT 50-40-N-N-L-N
ID 1529442
- Torque: 7.8 Nm
- Corriente nominal: 2.74 A
- Suministro de energía: 560 V
- Clase de protección IP: 40
Información técnica
| Par de giro nominal [Nm] | 7.8 |
|---|---|
| Par máximo [Nm] | 20.1 |
| Revoluciones máx. [1/min] | 350.0 |
| Momento de inercia máx. admisible de la masa [kgm²] | 0.39 |
| Precisión de repetición [°] | 0.01 |
| Excentricidad [mm] | 0.05 |
| Concentricidad [mm] | 0.05 |
| Peso [kg] | 5.7 |
| Temperatura ambiente mín. [°C] | 5.0 |
| Temperatura ambiente máx. [°C] | 40.0 |
| Clase de protección IP | 40 |
| Fuerza Fx máx. [N] | 890.0 |
| Fuerza Fz máx. [N] | 890.0 |
| Longitud X [mm] | 235.0 |
| Anchura Y [mm] | 190.0 |
| Altura Z [mm] | 85.0 |
| Momento My máx. [Nm] | 48.0 |
| Voltaje del circuito intermedio [V] | 560.0 |
| Corriente nominal [A] | 2.7 |
| Corriente máx. [A] | 8.54 |
| Sistema de encoder | Codificador (absoluto) |
| Interfaz del sistema de medición de carrera | HIPERFACE DSL® |
| Certificación SIL | no certificadas |
Dimensiones y cargas máximas
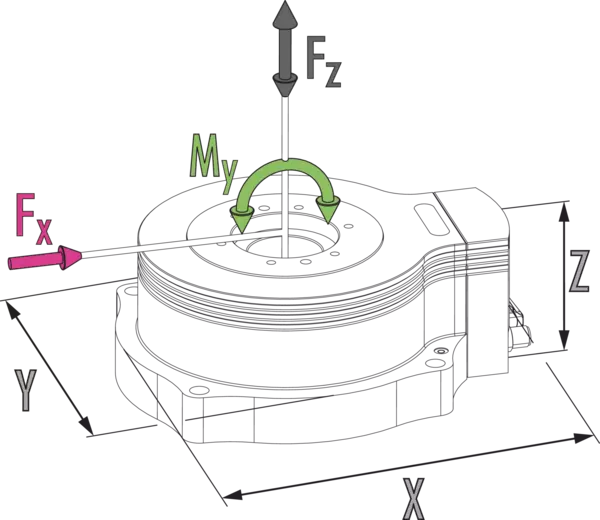
Diagrama del tiempo de giro

Diagrama del tiempo de giro IP54

Dimensiones y cargas máximas
Las fuerzas y momentos indicados son valores máximos para cargas individuales. Si se aplican varias fuerzas o momentos al mismo tiempo, los máximos valores individuales permitidos serán menores.
Diagrama del tiempo de giro
- Eje X:
- Tiempo de giro
- Eje Y:
- Momento de inercia de la masa
- Eje X superior:
- Ciclos por hora
Diagrama del tiempo de giro IP54
- Eje X:
- Tiempo de giro
- Eje Y:
- Momento de inercia de la masa
- Eje X superior:
- Ciclos por hora
Información general sobre la serie
Sistema de medición de la carrera
Sistema de respuesta del motor para una medición absoluta, versión monogiro, con las interfaces HIPERFACE®, HIPERFACE DSL® y DRIVE-CLiQ
Tiempos de giro
Los tiempos de giro son los periodos en los que el módulo se mueve entre posición de parada y posición de parada. Los retrasos causados por el PLC o el controlador de accionamiento no están incluidos y deben tenerse en cuenta a la hora de determinar los tiempos de ciclo. En dado caso, los tiempos de pausa deben contabilizarse en el tiempo de ciclo en función de la carga.
Diseño o cálculo de control
Se requiere un cálculo de control de la unidad seleccionada, ya que de lo contrario se produce una sobrecarga. Si necesita ayuda, por favor, póngase en contacto con nosotros.
Precisión de repetición
La repetibilidad se define como la dispersión de la posición final tras 100 ciclos sucesivos de posicionamiento.
Condiciones ambientales
Los módulos están especialmente diseñados para su utilización en entornos limpios o poco contaminados. Tenga en cuenta que, la vida útil de los módulos puede acortarse debido al uso en condiciones ambientales difíciles y que SCHUNK, no asume ninguna clase de garantías.
Indicaciones de seguridad
Atención: ¡Campo magnético! Esto debe tenerse en cuenta, especialmente para personas con dispositivos médicos implantados, por ejemplo, marcapasos, audífonos, etc.
Corrientes nominales
Las corrientes nominales pueden ajustarse de modo continuo. Las indicaciones de la respectiva documentación del producto, deben respetarse para todas las corrientes por encima de la corriente nominal, hasta la corriente máxima.
外壳材料
铸铝,粉末涂层
传动装置
扭矩电机,三相
行程测量系统
非接触式磁测量系统,有绝对值式变型;带 HIPERFACE® 和 DRIVE-CliQ 接口。
传动控制器
可提供博世(IndraDrive、IndraDrive CS)和西门子(Sinamics S120)驱动器参数设置方面的咨询。为其他驱动控制器提供电机数据表。应要求提供调试支持。
标配范围
附件包含有定心套筒,安全信息(可线上获取对应产品说明书)
保修期
24 个月
使用寿命特性
根据要求