

EVG 55-40
ID 306020
- Stroke per jaw: 20 mm
- Min. gripping force: 5 N
- Max. gripping force: 24 N
- Power supply: 24 V DC
- Max. total current: 8 A
- Max. ambient temperature: 55 °C
Technical details
| Stroke per jaw [mm] | 20.0 |
|---|---|
| Min. gripping force [N] | 5.0 |
| Max. gripping force [N] | 24.0 |
| Recommended workpiece weight [kg] | 0.12 |
| Max. permissible finger length [mm] | 125.0 |
| Max. permissible weight per finger [kg] | 0.1 |
| Repeat accuracy [mm] | ± 0.05 |
| Closing time [s] | 0.6 |
| Opening time [s] | 0.6 |
| Max. speed [mm/s] | 300.0 |
| Max. acceleration [mm/s²] | 10000.0 |
| Weight [kg] | 0.79 |
| Min. ambient temperature [°C] | 5.0 |
| Max. ambient temperature [°C] | 55.0 |
| IP protection class | 20 |
| Length X [mm] | 100.0 |
| Width Y [mm] | 55.0 |
| Height Z [mm] | 89.2 |
| Nominal current [A] | 4.0 |
| Max. current [A] | 8.0 |
| Controller electronics | external |
| Controller type | MCS-06 |
| Communication interface | See controller MCS |
| Moment Mx max. [Nm] | 10.0 |
| Moment My max. [Nm] | 9.0 |
| Moment Mz max. [Nm] | 7.0 |
| Max. axial force Fz max. [N] | 150.0 |
Dimensions and maximum loads

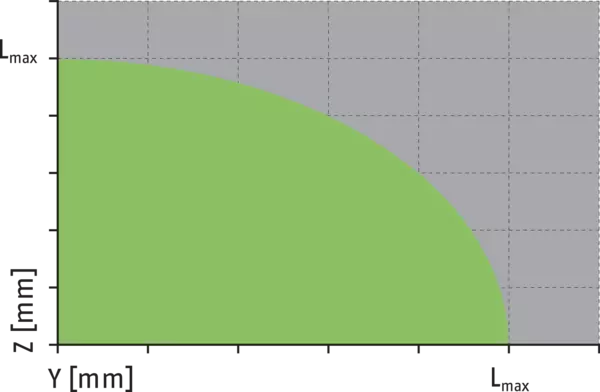
Dépassement maximum autorisé

Gripping force

Speed

Maximum permitted finger projection
Dimensions and maximum loads
The indicated moments and forces are statical values, apply for each base jaw and may appear simultaneously. Loads may additionally occur to the moment produced by the gripping force itself.
Dépassement maximum autorisé
Gripping force
- X-axis:
- Point P - Finger length
- Y-axis:
- Gripping force
Speed
- X-axis:
- Stroke
- Y-axis:
- Speed
Maximum permitted finger projection
Lmax is equivalent to the maximum permitted finger length, see the technical data table.
- green
- Permitted range
- grey
- Inadmissible range
Informations générales concernant la gamme
Force de préhension
est la somme arithmétique de force individuelle agissant sur chaque mors de base à une distance P (voir schéma).
Longueur des doigts
est mesurée depuis la surface de référence comme la distance P en direction de l'axe principal.
Répétabilité
se définit comme étant la dispersion de la position de fin de course pour 100 courses successives.
Poids de pièce recommandé
est calculé pour une préhension par adhérence avec un coefficient de friction statique de 0,1 et un coefficient de sécurité de 2 pour compenser un glissement de la pièce à une accélération dû à la gravité g. Une préhension de forme ou positive permet des poids de pièce admissible nettement plus élevés.
Temps de fermeture et d’ouverture
Les temps d'ouverture et de fermeture sont uniquement les temps de déplacements des mors de base ou des doigts à la vitesse max., l'accélération max., sans limitation de courant (courant maximal) et avec prise en compte du poids max. autorisé par doigt.
Les courants nominaux
peuvent être appliqués en permanence. Pour tous les courants compris entre le courant nominal et le courant maximal, respecter les consignes indiquées dans la documentation de chaque produit.
Frein électrique
Le frein d'arrêt électrique intégré est utilisé pour fixer et maintenir la position des mors de la pince en cas de panne de courant. Il ne peut pas couvrir l'ensemble des fonctions de sécurité ou de maintien de la force de préhension.
Principe de fonctionnement
Entraînement par courroie
Matériau du corps
Alliage d'aluminium, revêtu
Matière des mors de base
Alliage d'aluminium anodisé
Actionnement
Servo-électrique, servomoteur CC sans balai
Garantie
24 mois
Etendue de la livraison
Pochette avec douilles de centrage et notice de montage et d'utilisation avec déclaration d'incorporation. Un contrôleur externe MCS-06 est nécessaire pour le fonctionnement de la pince EVG. Le câble de raccordement d'une longueur de 3 mètres est fixé à la pince. Le contrôleur est disponible en option et n'est pas compris dans la livraison.