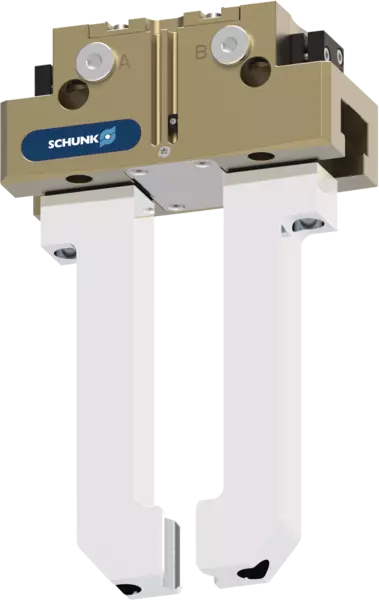
JGP-P
Functie
Disegno in sezione

Disegno in sezione
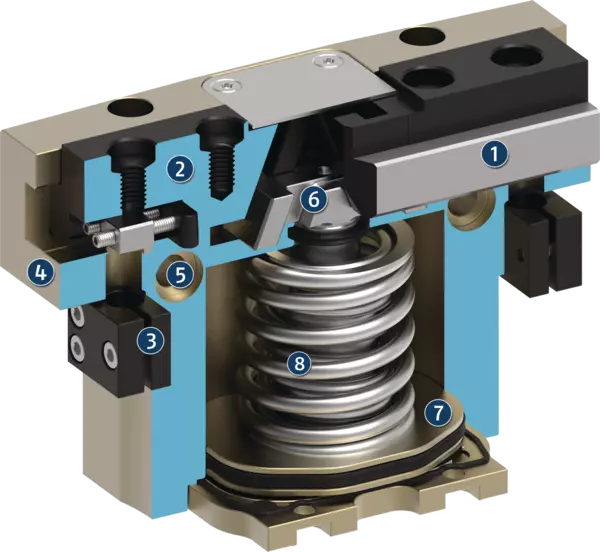
Il pistone viene spinto verso il basso e verso l'altro dall'aria compressa.
Le superfici dei piani inclinati producono un movimento della griffa sincrono e parallelo.
- 1
-
Guida di scorrimento con scanalatura a T
Guida della griffa in grado di sostenere carichi, resistente per griffe lunghe - 2
-
Griffa
con piano di fissaggio standardizzato per il collegamento di griffe della pinza specifiche per il pezzo - 3
-
Staffa per sensori
Supporti per interruttori di prossimità e camme di commutazione regolabili nel corpo - 4
-
Corpo
a peso ridotto grazie all'impiego di lega di alluminio anodizzata dura e ad alta resistenza - 5
-
Possibilità di centraggio e montaggio
per il montaggio universale della pinza - 6
-
Sistema a piani inclinati
superfici a piani inclinati più ampie consentono un'elevata trasmissione della potenza e usura minima - 7
-
Piston
Massima forza grazie alla massima superficie del pistone di comando
Version de maintien de la force de préhension AS / IS
Paramètres des cames de contrôle lors de la détection à l'aide de détecteurs de proximité inductifs
Possibilité de fixation en option sous la plaque de recouvrement pour structure supplémentaire spécifique au client
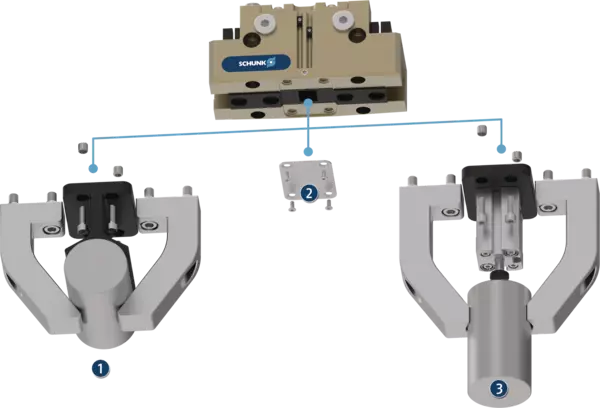
Possibilités de centrage et de fixation pour assemblage de pince

Raccordements pneumatiques pour l'alimentation

Version de maintien de la force de préhension AS / IS
Le maintien mécanique de la force de préhension garantit une force de préhension minimale même en cas de chute de pression. Dans la version AS, cela agit comme une force à la fermeture, et dans la version IS comme une force à l'ouverture. L'image montre la version AS. Le maintien de la force de préhension peut également être utilisé pour augmenter la force de préhension ou pour une préhension en simple effet.
- 1
-
Guidage en T
- 2
-
Mors de base
- 3
-
Support pour détecteurs
- 4
-
Corps
- 5
-
Possibilités de centrage et de fixation
- 6
-
Principe à rampe forcée
- 7
-
Piston
- 8
-
Maintien de la force de préhension
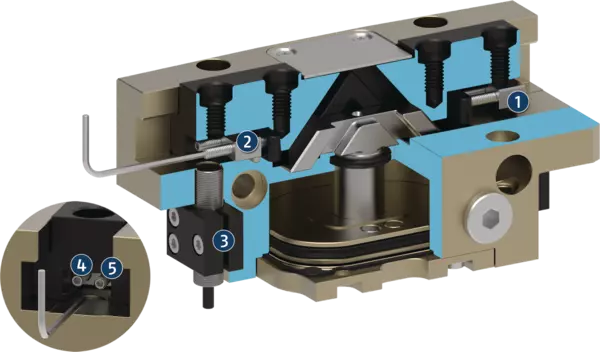
Paramètres des cames de contrôle lors de la détection à l'aide de détecteurs de proximité inductifs
La détection à l'aide d'un détecteur de proximité inductif est possible en standard à partir de la taille 64. À l'état de livraison, les positions « pince ouverte » et « pince fermée » sont préréglées à l'aide des cames de contrôle. Les capteurs inductifs doivent être commandés séparément. Ils sont glissés dans le boîtier jusqu'à la butée et serrés.
Afin de pouvoir détecter toutes les autres positions, par exemple « pièce à usiner saisie », les deux cames de contrôle peuvent être réglées individuellement dans les mors de base respectifs.
- 1
-
Came de contrôle préréglée pour la position « pince fermée »
- 2
-
Came de contrôle préréglée pour la position « pince ouverte »
- 3
-
Support avec vis de serrage pour fixer le détecteur
- 4
-
Vis de serrage pour la fixation fiable du point de commutation ajusté
- 5
-
Vis de réglage pour le réglage de tout point de commutation
Possibilité de fixation en option sous la plaque de recouvrement pour structure supplémentaire spécifique au client
À la livraison, un capot est monté sur la pince. Il peut être retiré si nécessaire. Sous le capot, il y a des taraudages et des centrages permettant la fixation de conceptions spécifiques au client en vue de la mise en œuvre de fonctions supplémentaires.
- 1
-
Centrage ou support supplémentaire de la pièce à usiner
- 2
-
La plaque de recouvrement (peut être retirée)
- 3
-
Éjecteur avec cylindre externe fixé à la pince
Possibilités de centrage et de fixation pour assemblage de pince
La pince peut être assemblée sur deux faces et suivant trois directions de vissage. Cela permet un montage universel et flexible de la pince suivant différentes orientations.
Raccordements pneumatiques pour l'alimentation
La pince peut être alimentée en air comprimé de manière flexible sur trois côtés.
- 1
-
Par l'avant, par les raccords principaux A et B, au moyen de raccords et de tuyaux pneumatiques. Une surpression peut être raccordée en option via S.
- 2
-
En bas, par les raccordements directs a et b au moyen d'un raccordement direct sans flexible. L'alimentation pneumatique se fait alors via la plaque interface.
- 3
-
Sur la face arrière, par les raccordements directs a et b au moyen d'un raccordement direct sans flexible. L'alimentation pneumatique se fait alors via la plaque interface. De l'air de barrage peut être raccordé en option via le raccord s.
Exemple d’application
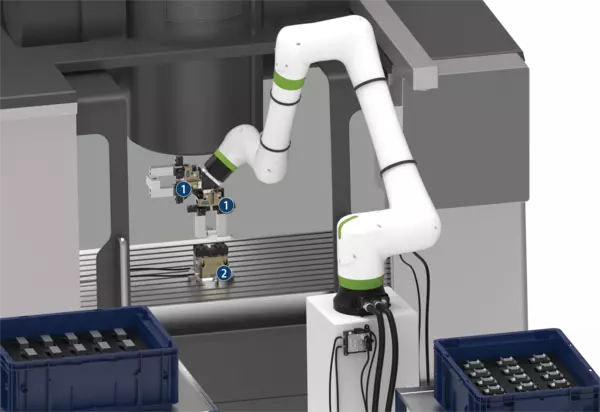
Exemple d’application
Chargement et déchargement d'une machine-outil avec temps de cycle optimisé. En utilisant deux pinces sur le robot, la machine-outil peut être chargée automatiquement avec un temps de cycle optimisé, et la productivité peut être augmentée. Une fois que la pièce finie a été retirée avec la première pince, l'étau de serrage automatisé est nettoyé du liquide de refroidissement et des copeaux via la buse de soufflage intégrée à la double pince. Après cela, la deuxième pince peut directement charger la pièce brute et le processus d'usinage peut être lancé. La pièce finie est ensuite déposée et la pièce brute suivante est reprise en parallèle de l'usinage de la pièce.
- 1
-
Pince parallèle à 2 doigts JGP-P
- 2
-
Bloc de serrage de force TANDEM PGS3