arrow calendar cartcheck checkmark close configure contact danger download external_link facebook globeinfo instagram jobfinder linkedin logo_claim logout mail menuminus navigation pin play plus rss searchshaft success twitteruserwarning wechat x-twitterxing youku youtube zoom
Change the country selection to see information on the products, services and contact persons that are relevant for your location.
EGK

EGK

Gripper for small components
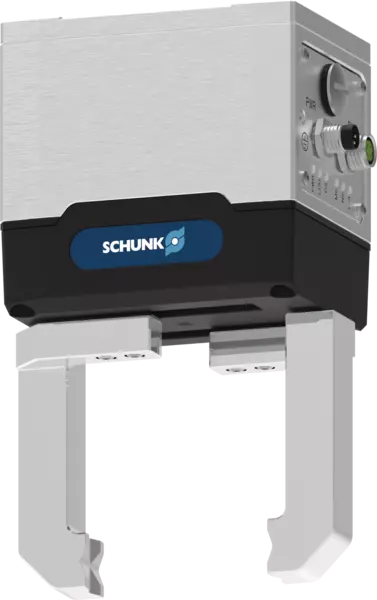
Electric parallel gripper for controlled gripping motions and gentle handling of sensitive components.
SCHUNK – EGK

부드러운 손길. 강력한 프로세스.

민감한 부품을 섬세하게 잡아줍니다.
섬세한 워크피스를 위한 소형 부품용 다용도 그리퍼.

SoftGrip 모드를 사용한 정밀한 그립 동작은 민감한 공작물을 부드럽게 다룰 수 있도록 해줍니다. 동시에, 통합된 파지력 유지 및 손실 감지 기능은 까다로운 취급 작업에서 최고의 공정 신뢰성을 보장합니다.​

EGK 사용 중

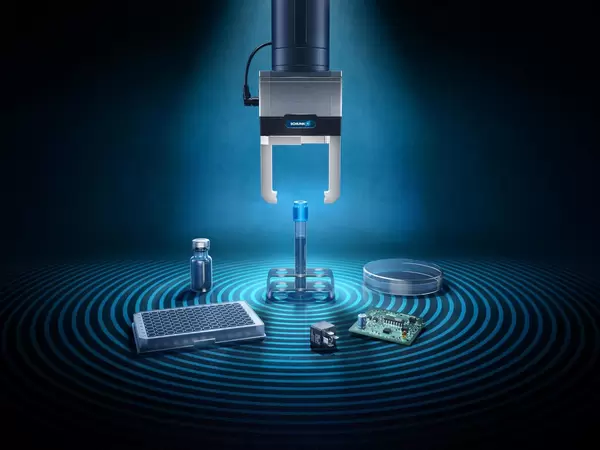
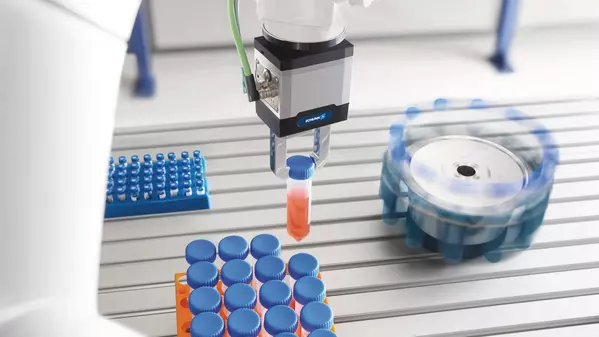
실험실 자동화

클린룸 호환성, 식품 규격 준수 윤활, 정밀한 파지력 제어 덕분에 민감한 공정 환경에서도 시료, 트레이, 용기를 안정적으로 취급할 수 있습니다.​

전자 장치 제조

SoftGrip 모드와 정밀한 위치 지정을 통해 섬세한 회로 기판과 전자 부품을 부드럽게 다룰 수 있습니다.​

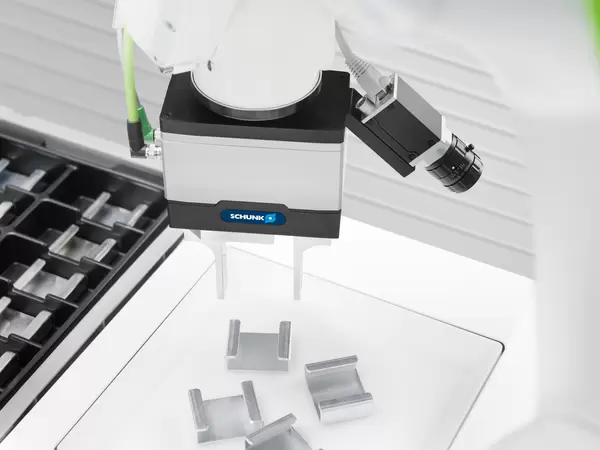
유연한 정렬 애플리케이션​

프로그래밍 가능한 스트로크와 가변적인 파지력 덕분에 하나의 그리퍼로 다양한 부품 변형을 처리할 수 있습니다.​

EGK를 특별하게 만드는 것​

그리퍼 하나로 다양한 공작물에 대응

다양한 작업물에는 종종 서로 다른 그리퍼가 필요합니다. EGK는 변화하는 부품 크기에 유연하게 적용할 수 있으며, 단 하나의 그리퍼만으로 다양한 부품 변형을 처리할 수 있습니다. 넓고 자유롭게 프로그래밍 가능한 스트로크와 연속적으로 조절 가능한 파지력은 교체 시간과 노력을 줄여줄 뿐만 아니라 그리퍼 설계에 필요한 변형의 수도 줄여줍니다.​

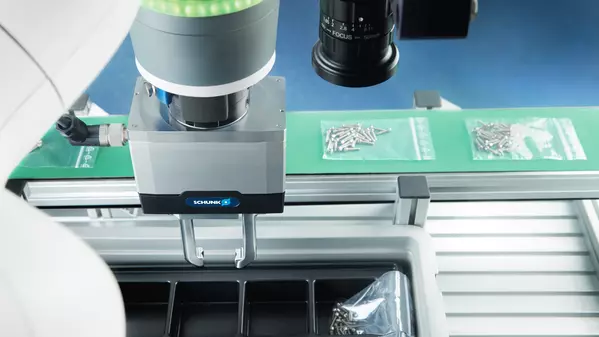
2D 그래스핑-키트 EGK 애플리케이션 이미지

빠르고 간편하게 시작하세요

표준화된 통신 인터페이스, PLC 기능 블록 및 로봇 플러그인을 통해 기존 시스템과의 통합이 간소화됩니다. 오픈 소스 소프트웨어와 시뮬레이션 기능은 가상 시운전을 지원하고 새로운 애플리케이션 구현을 가속화합니다. SCHUNK 제어 센터는 구성, 시운전 및 진단 기능도 제공합니다.​

엄격한 규제 환경에서 사용하기에 적합합니다.

클린룸 호환성과 식품 규격 준수 윤활 기능 덕분에 전자 및 생명 과학과 같은 민감한 산업 분야에서 사용할 수 있습니다. 결과적으로 EGK는 청결도, 공정 안정성 및 제품 품질에 대한 요구 사항이 까다로운 응용 분야에 이상적입니다.
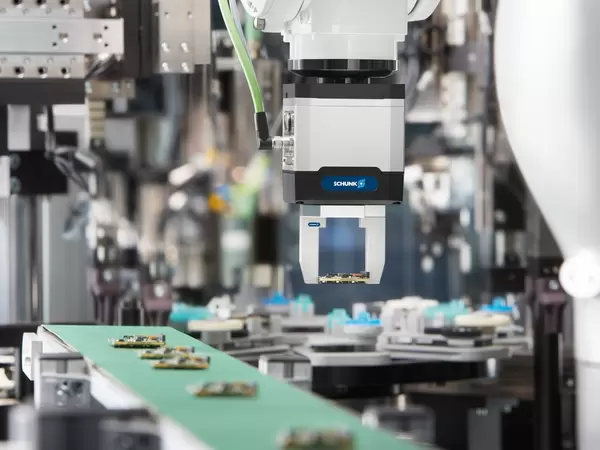
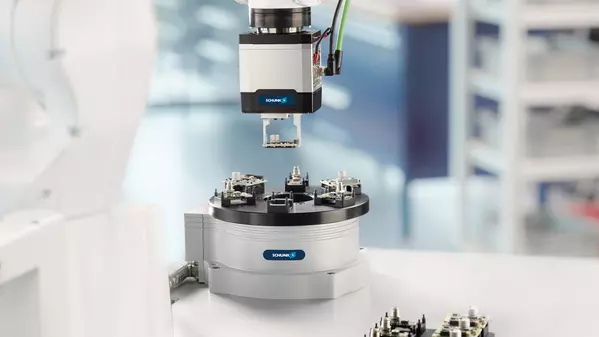
EGK 애플리케이션 이미지 전자제품

한눈에 보는 이점

  • SoftGrip 모드의 감소된 힘 펄스 덕분에 섬세한 공작물을 안정적으로 다룰 수 있습니다.​
  • 넓은 스트로크 범위와 연속적으로 조절 가능한 그립력 덕분에 하나의 그리퍼로 다양한 공작물을 처리할 수 있습니다.​
  • 다양한 통신 인터페이스와 로봇 플러그인, PLC 모듈, 오픈 소스 구성 요소, 가상 시운전 모델, SCHUNK 제어 센터의 시운전 앱을 포함한 포괄적인 지원을 통해 빠르고 쉽게 시작할 수 있습니다.​
  • 클린룸 호환성, 식품 규격 준수 윤활 및 저오염 설계로 인해 엄격한 규제 환경에서 사용하기에 적합합니다.​
  • 손가락 전체에 걸쳐 안정적인 그립감을 제공합니다. 프로파일형 레일 가이드는 그립력 손실을 최소화하고 높은 반복 정밀도를 지원합니다.
  • 통합된 손실 감지 기능 및 파지력 유지로 공장물 손실 방지​
  • 기계가 아직 움직이는 동안에도 자유롭게 선택 가능한 사전 위치에 대한 병렬 접근 방식을 통해 간섭 윤곽을 체계적으로 피하고 그립 프로세스 속도를 높입니다​.
  • 고해상도 절대 엔코더 덕분에 재시작 후 즉시 작업을 계속할 수 있으며 , 참조 실행이 필요하지 않습니다.​
  • 자율적인 센터링과 드라이브를 통한 그립력의 제어된 증가를 통해 추가적인 접근 이동 없이 위치 편차 및 공차가 발생하더라도 공작물을 안정적으로 고정하고 재고정할 수 있습니다.​
  • 사용자 정의 가능한 동작 및 핸들링 기능은 물론 상태, 오류 및 경고 메시지를 사용하여 그립 프로세스를 정밀하게 제어하고 모니터링합니다.​
  • 브러시리스 플랫 모터를 사용하여 사실상 유지보수가 필요 없습니다.​