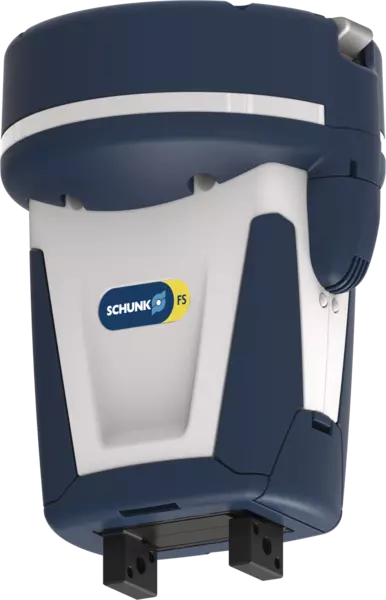
Co-act EGP-C 40-N-N-FCR7
ID 1326456
- Corsa per griffa: 6 mm
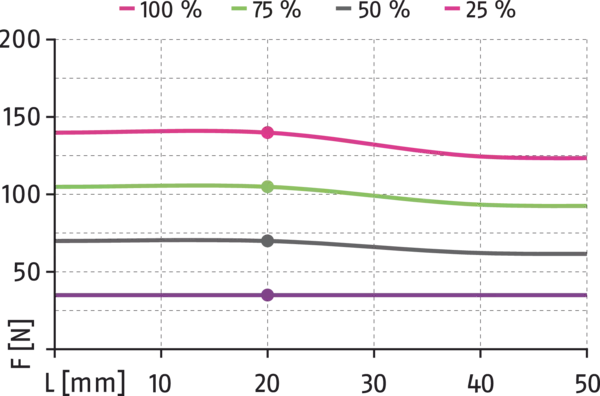
- Forza di presa minima: 35 N
- Forza di presa massima: 140 N
- Alimentazione elettrica: 24 V
- Corrente max. totale: 2 A
- Temperatura ambiente max.: 55 °C
技术细节
| Robot compatibile | FANUC CR-7 iA |
|---|---|
| Flangia per robot | Flangia standard |
| striscia luminosa a LED | integrata |
| Colori visualizzabili | verde, giallo, rosso |
| Sensori integrati | sì, induttivo in due direzioni |
| Lunghezza X [mm] | 93.8 |
| Larghezza Y [mm] | 90.2 |
| Altezza Z [mm] | 120.5 |
| Corsa per griffa [mm] | 6.0 |
| Forza di presa minima [N] | 35.0 |
| Forza di presa massima [N] | 140.0 |
| Forza min. per ganascia [N] | 17.5 |
| Forza max. per ganascia [N] | 70.0 |
| Peso del pezzo raccomandato [kg] | 0.7 |
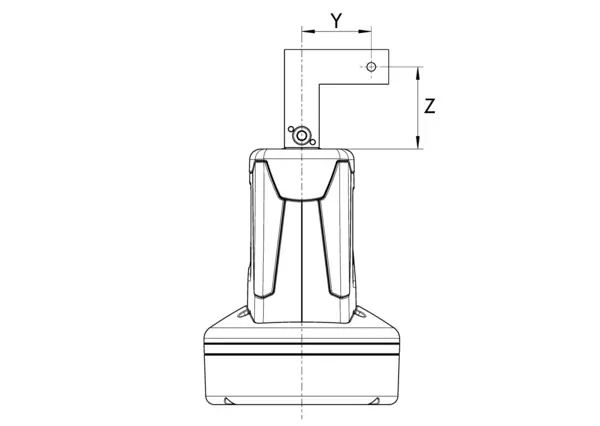
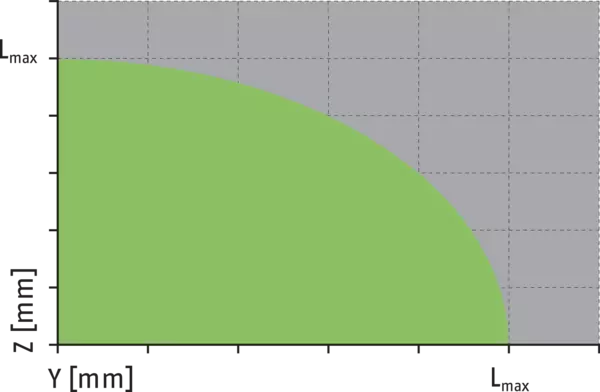
| Lunghezza griffe max. consentita [mm] | 50.0 |
| Peso max. consentito per griffa [kg] | 0.08 |
| Precisione di ripetibilità [mm] | 0.02 |
| Tempo di chiusura [s] | 0.2 |
| Tempo di apertura [s] | 0.2 |
| Peso [kg] | 0.66 |
| Temperatura ambiente min. [°C] | 5.0 |
| Temperatura ambiente max. [°C] | 55.0 |
| Classe di protezione IP | 30 |
| Spina del cavo/parte terminale del cavo | treccia scoperta |
| Lunghezza del cavo [mm] | 1000.0 |
| Tensione nominale [V] | 24.0 |
| Corrente nominale [A] | 0.2 |
| Corrente max. [A] | 2.0 |
| Elettronica del controllo | integrata |
| Interfaccia di comunicazione | I/O digitale |
| Numero di ingressi digitali | 4.0 |
| Numero di uscite digitali | 2.0 |
| Coppia Mx max [Nm] | 1.5 |
| Coppia My max. [Nm] | 2.0 |
| Coppia Mz max [Nm] | 4.0 |
| Forza assiale max. Fz max. [N] | 170.0 |
Dimensions and maximum loads
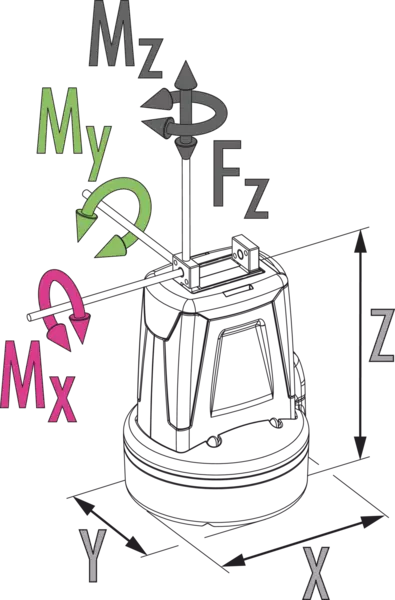
Maximum permitted finger projection
Forza di presa
Sporgenza max. consentita
Dimensions and maximum loads
The indicated moments and forces are statical values, apply for each base jaw and may appear simultaneously. Loads may additionally occur to the moment produced by the gripping force itself.
Maximum permitted finger projection
Forza di presa
- X 轴:
- Lunghezza delle dita
- Y 轴:
- Forza di presa
Sporgenza max. consentita
Lmaxcorrisponde alla lunghezza massima consentita delle griffe, vedi la tabella dati tecnici
- green
- Campo ammissibile
- grey
- Inadmissible range
General notes about the series
Gripping force
is the arithmetic total of the gripping force applied to each gripper jaw at distance P (see illustration). For more information, see the detailed functional description.
Finger length
is measured from the reference surface as the distance P in direction to the main axis.
Repeat accuracy
is defined as a distribution of the end Position for 100 consecutive strokes.
Workpiece weight
is calculated for force-fit gripping with a coefficient of static friction of 0.1 and a safety factor of 2 against workpiece slippage at acceleration due to gravity g. For form-fit or capture gripping, there are significantly higher permissible workpiece weights. For more information, see sssembly and operating manual.
Closing and opening times
are movement times of the base jaws only, without application-specific gripper fingers. PLC reaction times are not included in the above-mentioned times and must be taken into consideration when determining cycle times.
Operating principle
Rack and pinion principle
Housing material
Polyamide with glass fiber additive
Base jaw material
Steel
Actuation
servo-electric, via brushless DC servomotor
Warranty
see assembly and operating manual
Service life characteristics
on request
Scope of delivery
Accessory pack with adapter flange, mounting material and hexagon socket wrench, assembly and operating manual with declaration of conformity and incorporation, safety information