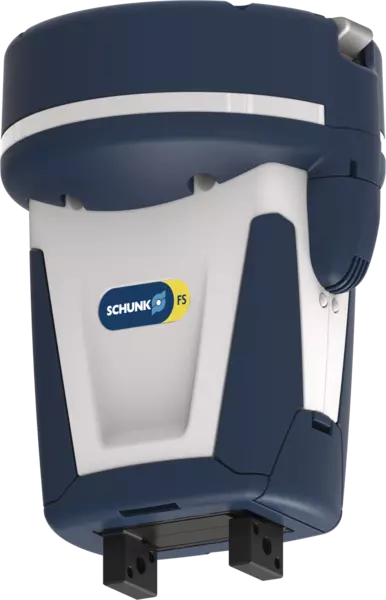
Co-act EGP-C 40-N-N-URID
ID 1326455
- Stroke per jaw: 6 mm
- Min. gripping force: 35 N
- Max. gripping force: 140 N
- Power supply: 24 V
- Max. total current: 0.6 A
- Max. ambient temperature: 55 °C
Technical details
| Compatible robot | UR 3/5/10/16 |
|---|---|
| Robot flange | Standard flange |
| Integrated sensors | yes, inductive in two directions |
| Length X [mm] | 93.8 |
| Width Y [mm] | 90.2 |
| Height Z [mm] | 123.0 |
| Stroke per jaw [mm] | 6.0 |
| Min. gripping force [N] | 35.0 |
| Max. gripping force [N] | 140.0 |
| Min. force per jaw [N] | 17.5 |
| Max. force per jaw [N] | 70.0 |
| Recommended workpiece weight [kg] | 0.7 |
| Max. permissible finger length [mm] | 50.0 |
| Max. permissible weight per finger [kg] | 0.08 |
| Repeat accuracy [mm] | 0.02 |
| Closing time [s] | 0.2 |
| Opening time [s] | 0.2 |
| Weight [kg] | 0.59 |
| Min. ambient temperature [°C] | 5.0 |
| Max. ambient temperature [°C] | 55.0 |
| IP protection class | 30 |
| Cable connector/cable end | M8 |
| Cable length [mm] | 90.0 |
| Nominal voltage [V] | 24.0 |
| Nominal current [A] | 0.2 |
| Max. current [A] | 0.6 |
| Controller electronics | integrated |
| Communication interface | digital I/O |
| Number of digital inputs | 2.0 |
| Number of digital outputs | 2.0 |
| Moment Mx max. [Nm] | 1.5 |
| Moment My max. [Nm] | 2.0 |
| Moment Mz max. [Nm] | 4.0 |
| Max. axial force Fz max. [N] | 170.0 |
Dimensões e cargas máximas
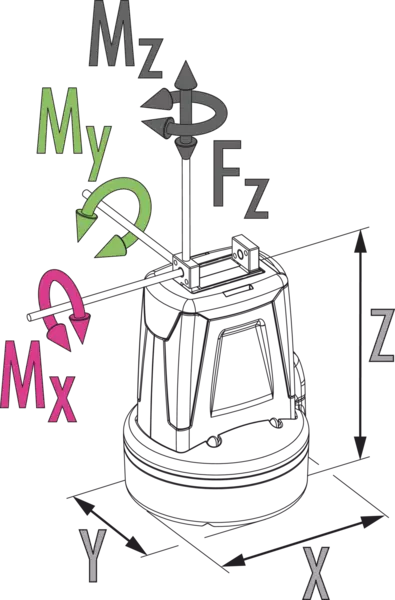
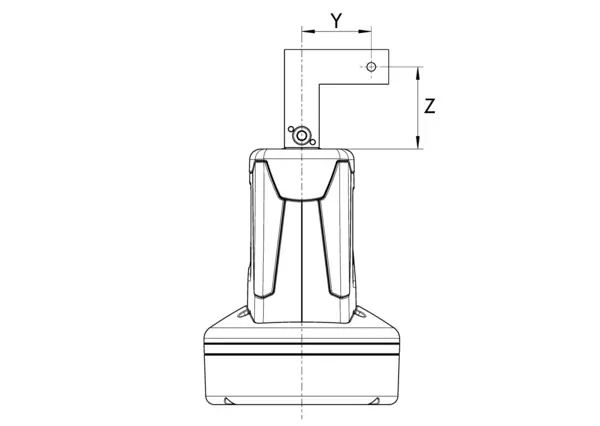
Projeção máxima permitida do dedo
Gripping force
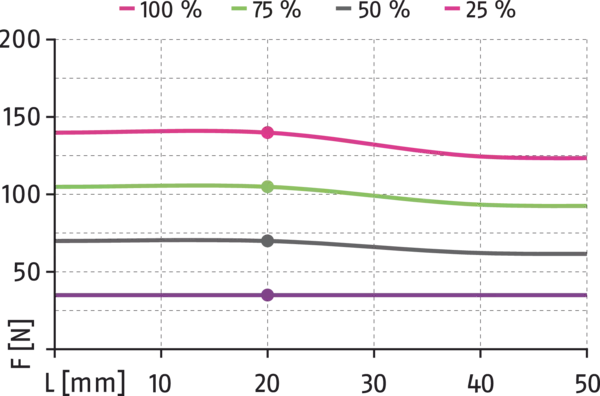
Projeção máxima permitida do dedo
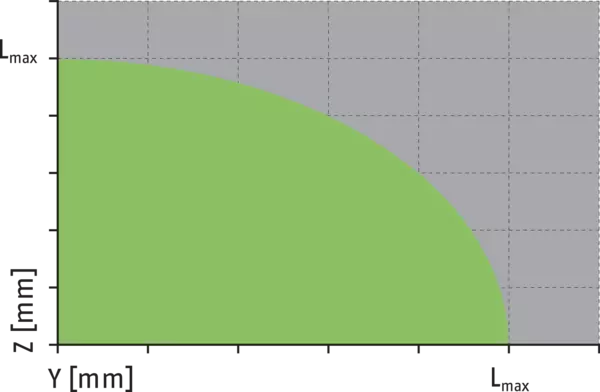
Dimensões e cargas máximas
Os momentos e forças indicados são valores estáticos, aplicam-se a cada castanha base e podem aparecer simultaneamente. As cargas podem ocorrer adicionalmente ao momento produzido pela própria força de preensão.
Projeção máxima permitida do dedo
Gripping force
- X-axis:
- Finger length
- Y-axis:
- Gripping force
Projeção máxima permitida do dedo
Lmax é equivalente ao comprimento máximo permitido do dedo, consulte a tabela de dados técnicos.
- green
- Faixa permitida
- grey
- Faixa inadmissível
Notas gerais sobre a série
Força de preensão
é o total aritmético da força de preensão aplicada a cada dedo de garra na distância P (veja a ilustração). Para obter mais informações, consulte a descrição funcional detalhada.
Comprimento do dedo
é medido a partir da superfície de referência como a distância P na direção do eixo principal.
Precisão de repetição
é definido como uma distribuição da posição final para 100 cursos consecutivos.
Peso da peça
é calculado para preensão forçada com um coeficiente de atrito estático de 0,1 e um fator de segurança de 2 contra o deslizamento da peça na aceleração devido à gravidade g. Para fixação de forma ou captura, existem pesos de peça permitidos significativamente mais altos. Para mais informações, consulte o manual de instruções.
Horários de fechamento e abertura
são tempos de movimento apenas das castanhas base, sem dedos de garra específicos da aplicação. Os tempos de reação do PLC não estão incluídos nos tempos mencionados acima e devem ser levados em consideração ao determinar os tempos de ciclo.
Princípio de funcionamento
Princípio de pinhão e cremalheira
Material da carcaça
Poliamida com aditivo de fibra de vidro
Material da castanha base
Aço
Atuação
servoelétrico, via servomotor DC sem escovas
Garantia
ver manual de montagem e operação
Características de vida útil
mediante consulta
Escopo de fornecimento
Pacote de acessórios com flange adaptador, material de montagem e chave sextavada, manual de montagem e operação com declaração de conformidade e incorporação, informações de segurança