
Co-act EGP-C 64-N-N-URID
ID 1436401
- 片側ストローク: 10 mm
- 最小把持力: 65 N
- 最大把持力: 230 N
- 電源: 24 V
- 最大総電流: 2 A
- 最高周囲温度: 55 °C
技術的詳細
| 互換ロボット | UR 3/5/10/16 (eシリーズのみ) |
|---|---|
| ロボットフランジ | 標準フランジ |
| 一体型センサー | 有り、誘導型、2 方向 |
| 長さ X [mm] | 125.5 |
| 幅 Y [mm] | 86.4 |
| 高さ Z [mm] | 149.2 |
| 片側ストローク [mm] | 10.0 |
| 最小把持力 [N] | 65.0 |
| 最大把持力 [N] | 230.0 |
| ジョーごとの最小力 [N] | 32.5 |
| ジョーあたりの最大力 [N] | 115.0 |
| 推奨ワーク重量 [kg] | 1.15 |
| 最大許容フィンガー長 [mm] | 80.0 |
| 最大許容重量/フィンガー [kg] | 0.24 |
| 繰り返し精度 [mm] | 0.02 |
| 閉時間 [s] | 0.49 |
| 開時間 [s] | 0.49 |
| 重量 [kg] | 1.11 |
| 最低周囲温度 [°C] | 5.0 |
| 最高周囲温度 [°C] | 55.0 |
| IP 保護等級 | 30 |
| ケーブルコネクター/ケーブル端 | M8 |
| ケーブル長 [mm] | 90.0 |
| 公称電圧 [V] | 24.0 |
| 定格電流 [A] | 0.15 |
| 最大電流 [A] | 2.0 |
| 電子コントローラー | 内蔵 |
| デジタル入力端子数 | 2.0 |
| デジタル出力端子数 | 2.0 |
| モーメント Mx 最大 [Nm] | 3.5 |
| トルク My 最大 [Nm] | 6.0 |
| モーメント Mz最大 [Nm] | 9.0 |
| 最大軸方向力 Fz (最大) [N] | 250.0 |
Dimensões e cargas máximas
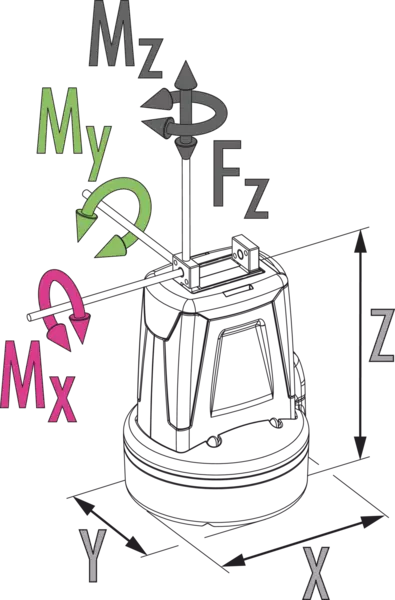
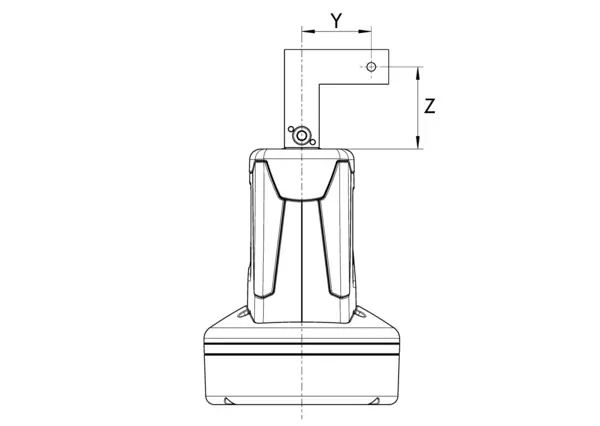
Projeção máxima permitida do dedo
Força de preensão

Projeção máxima permitida do dedo
Dimensões e cargas máximas
Os momentos e forças indicados são valores estáticos, aplicam-se a cada castanha base e podem aparecer simultaneamente. As cargas podem ocorrer adicionalmente ao momento produzido pela própria força de preensão.
Projeção máxima permitida do dedo
Força de preensão
- X 軸:
- Comprimento do dedo
- Y 軸:
- Força de preensão
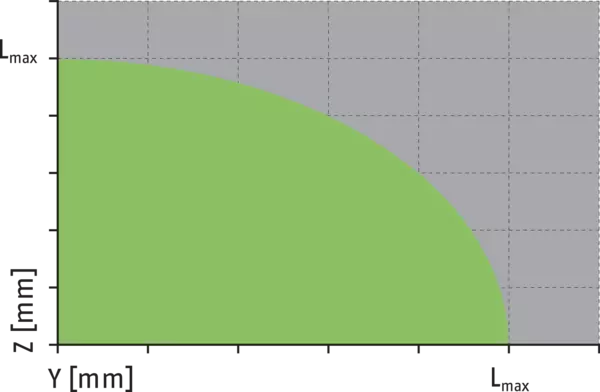
Projeção máxima permitida do dedo
Lmax é equivalente ao comprimento máximo permitido do dedo, consulte a tabela de dados técnicos.
- green
- Faixa permitida
- grey
- Faixa inadmissível
Notas gerais sobre a série
Força de preensão
é o total aritmético da força de preensão aplicada a cada dedo de garra na distância P (veja a ilustração). Para obter mais informações, consulte a descrição funcional detalhada.
Comprimento do dedo
é medido a partir da superfície de referência como a distância P na direção do eixo principal.
Precisão de repetição
é definido como uma distribuição da posição final para 100 cursos consecutivos.
Peso da peça
é calculado para preensão forçada com um coeficiente de atrito estático de 0,1 e um fator de segurança de 2 contra o deslizamento da peça na aceleração devido à gravidade g. Para fixação de forma ou captura, existem pesos de peça permitidos significativamente mais altos. Para mais informações, consulte o manual de instruções.
Horários de fechamento e abertura
são tempos de movimento apenas das castanhas base, sem dedos de garra específicos da aplicação. Os tempos de reação do PLC não estão incluídos nos tempos mencionados acima e devem ser levados em consideração ao determinar os tempos de ciclo.
Princípio de funcionamento
Princípio de pinhão e cremalheira
Material da carcaça
Poliamida com aditivo de fibra de vidro
Material da castanha base
Aço
Atuação
servoelétrico, via servomotor DC sem escovas
Garantia
ver manual de montagem e operação
Características de vida útil
mediante consulta
Escopo de fornecimento
Pacote de acessórios com flange adaptador, material de montagem e chave sextavada, manual de montagem e operação com declaração de conformidade e incorporação, informações de segurança