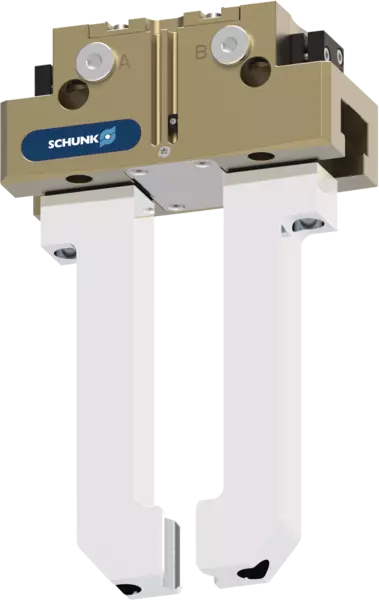
JGP-P
Fonction
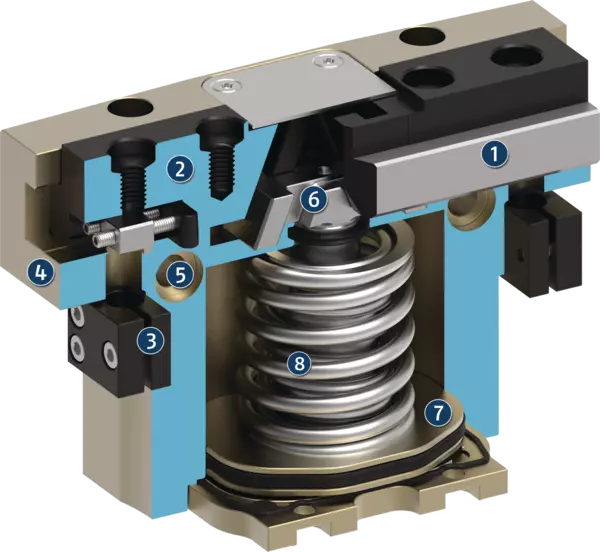
Diagrama seccional

Diagrama seccional
O pistão é movido para cima e para baixo por ar comprimido.
As superfícies ativas angulares do gancho em cunha produzem um movimento sincronizado e paralelo da castanha.
- 1
-
Guia da ranhura em T
guia da castanha base robusta e carregável para dedos de garra extremamente longos - 2
-
Castanha base
com esquema de conexão aparafusado padronizado para a conexão dos dedos das garras específicas da peça - 3
-
Suporte para sensores
Suportes para interruptores de proximidade e cames de controle ajustáveis na carcaça - 4
-
Carcaça
é otimizado para peso devido ao uso de liga de alumínio de alta resistência - 5
-
Possibilidades de centralização e montagem
para montagem universal da garra - 6
-
Design de gancho de cunha
para transmissão de alta potência e desgaste mínimo como resultado de superfícies de tração diagonais maiores - 7
-
Pistão
Força máxima através da superfície máxima do pistão de acionamento
Versão de manutenção da força de preensão AS/IS
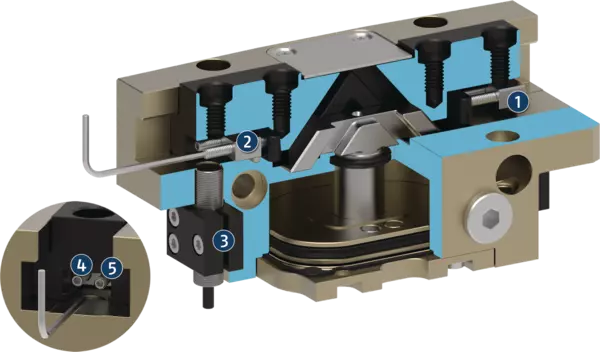
Einstellung der Schaltnocken bei Abfrage mit induktiven Näherungsschaltern
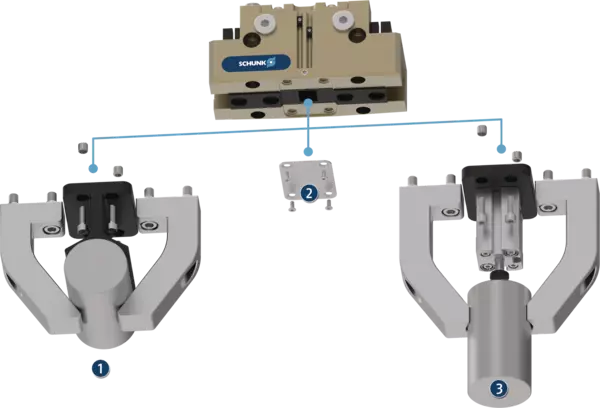
Possibilidade de montagem opcional sob a folha de cobertura para estrutura adicional específica do cliente
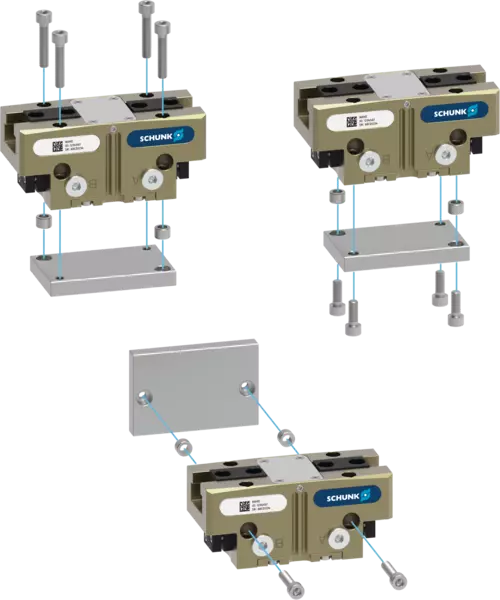
Centering and mounting options for gripper assembly
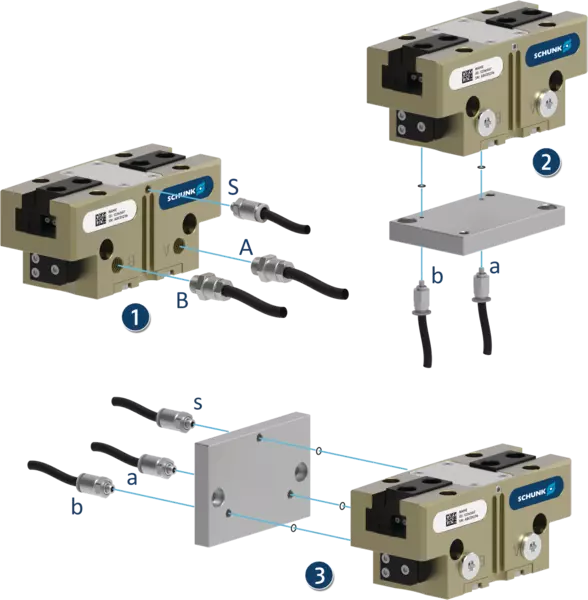
Pneumatic connections for the power supply
Versão de manutenção da força de preensão AS/IS
O dispositivo de manutenção da força de preensão mecânica garante que uma força de fixação mínima será aplicada mesmo se houver uma queda de pressão. Na versão AS atua como força de fechamento e na versão IS como força de abertura. A imagem mostra a versão AS. A manutenção da força de preensão também pode ser usada para aumentar a força de preensão ou para preensão unidirecional.
- 1
-
Guia da ranhura em T
- 2
-
Castanha base
- 3
-
Suporte para sensores
- 4
-
Carcaça
- 5
-
Zentrier- und Befestigungsmöglichkeiten
- 6
-
Keilhakenprinzip
- 7
-
Kolben
- 8
-
Greifkrafterhaltung
Einstellung der Schaltnocken bei Abfrage mit induktiven Näherungsschaltern
Eine Abfrage mit induktiven Näherungsschaltern ist standardmäßig ab Baugröße 64 möglich. Im Auslieferungszustand sind die Positionen „Greifer geöffnet“ und „Greifer geschlossen“ mit den Schaltnocken voreingestellt. Die induktiven Sensoren sind separat zu bestellen und werden auf Anschlag ins Gehäuse eingeschoben und geklemmt.
Um eine beliebige andere Position abzufragen, zum Beispiel „Werkstück gegriffen“, können die beiden Schaltnocken in den jeweiligen Grundbacken individuell eingestellt werden.
- 1
-
Predefinição do came de controle para a posição "garra fechada"
- 2
-
Predefinição do came de controle para a posição "garra aberta"
- 3
-
Suporte com parafuso de fixação para fixação do sensor
- 4
-
Parafuso de fixação para fixação confiável de processo do ponto de comutação ajustado
- 5
-
Parafuso de ajuste para definir qualquer ponto de comutação
Possibilidade de montagem opcional sob a folha de cobertura para estrutura adicional específica do cliente
No estado de entrega, uma folha de cobertura é montada na garra. Isso pode ser removido se necessário. Sob a capa estão roscas e conexões para a montagem de projetos específicos do cliente para implementação de funções adicionais.
- 1
-
Centralização ou suporte adicional da peça
- 2
-
A placa de cobertura (pode ser removida)
- 3
-
Ejetor com cilindro externo acoplado à garra
Centering and mounting options for gripper assembly
The gripper can be installed on two sides and in three screw directions. This allows universal and flexible mounting of the gripper in all conceivable arrangements.
Pneumatic connections for the power supply
The gripper can be flexibly supplied with compressed air on three sides.
- 1
-
At the front via the main air connections A and B by means of air connections and pneumatic hoses. Air purge can be optionally created via S.
- 2
-
At the bottom via direct connections a and b by means of hose-free direct connection. The pneumatic supply is then provided via the adapter plate.
- 3
-
At the rear side via direct connections a and b by means of hose-free direct connection. The pneumatic supply is then via the adapter plate. Air purge can be optionally created via s.
Application example
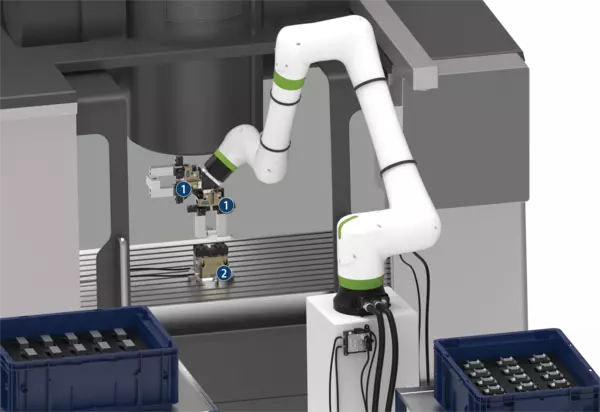
Application example
Loading and unloading of a machine tool optimized for the cycle time. By using two grippers on the robot, the machine tool can be loaded automatically in a way that is optimized for the cycle time, and productivity can be increased. After the finished part has been removed from the first gripper, the automated clamping force block is cleaned of coolant and chips via the integrated blow-off nozzle of the double gripper. After that, the second gripper can directly insert the unmachined part and the machining process can be started. The finished part is then deposited and the next unmachined part is picked up again in parallel with the machining of the workpiece.
- 1
-
2-Finger-Parallelgreifer JGP-P
- 2
-
Kraftspannblock TANDEM PGS3