Funkce
Sectional diagram

Sectional diagram
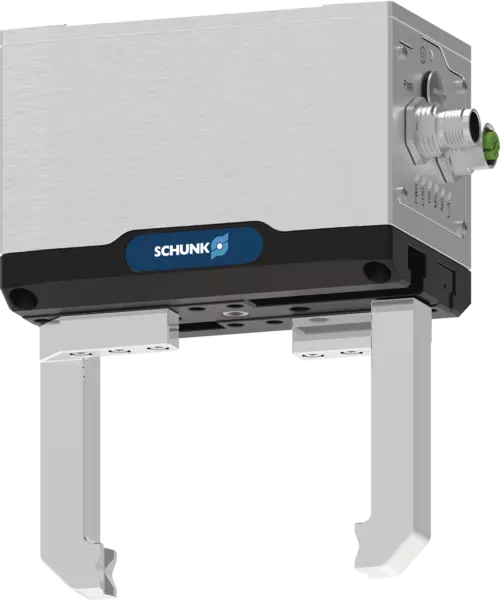
The user has access to the highest level of functionality due to the components embedded in the gripper. This allows the gripper fingers to be pre-positioned at high speed or for dipping into a workpiece holder. The gripping force can be continuously adjusted to the workpiece handling requirement. Workpiece recognition enables full process transparency for the user. In an emergency stop situation, workpiece loss can be avoided due to the integrated gripping force maintenance.
The BasicGrip and StrongGrip gripping modes are available. With BasicGrip continuous operation of the motor and thus permanent re-gripping of the workpiece is possible. The gripping speed is automatically optimized for gripping force adjustment. With StrongGrip, the maximum gripping force is generated and then stored by the gripping force maintenance. Permanent regripping is possible within an adjustable time frame.
- 1
-
Sturdy and resistant T-slot guidance
for large finger lengths, external forces and moments. Optionally available as dust-tight version. - 2
-
Fully integrated and sealed control and power electronics
with status LEDs and M12 plug connectors for connecting the voltage supply and communication. - 3
-
High-resolution, output-side absolute encoder
for precise positioning of the gripper jaws with permanent absolute position feedback. - 4
-
Sealed drive train with spur gear and pinion/rack principle
for a nearly constant acting gripping force over the entire finger length, without a minimum approach distance. - 5
-
Brushless flat motor
for limited space and high torques due to external rotor. - 6
-
Electromagnetic brake
with additional mechanism for maintaining gripping force and position during standstill or power failure.
Application de mise en service dans le centre de contrôle SCHUNK
Classe de protection accrue avec la version étanche à la poussière SD

Option de montage pour une fixation supplémentaire

Connectivité
Modes de préhension

Service logiciel - Intégration robot

Service logiciel - Intégration Automate

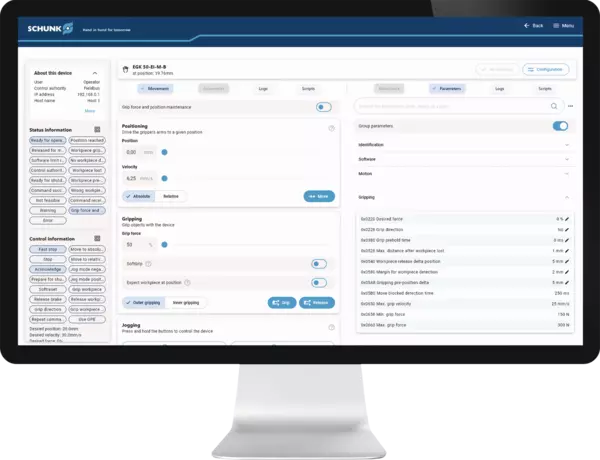
Application de mise en service dans le centre de contrôle SCHUNK
L'application pour les pinces mécatroniques simplifie la mise en service, l'exploitation, le diagnostic et le service grâce à un vaste catalogue de fonctions. Les utilisateurs peuvent contrôler directement la pince et effectuer la validation de l'application sans avoir besoin d'un automate programmable. Les fonctions comprennent la configuration du réseau, la mise à jour des microprogrammes, l'ajustement des paramètres et les sauvegardes, ainsi que des options de diagnostic complètes. L'application est compatible avec Windows et peut être téléchargée sur schunk.com/downloads-software.
Classe de protection accrue avec la version étanche à la poussière SD
La version étanche à la poussière augmente le degré de protection contre l'entrée de poussières et de liquides dans le guidage et les mors de base. En combinaison avec l'électronique étanche (IP67), la version étanche à la poussière est donc adaptée à une utilisation dans des conditions ambiantes particulièrement difficiles, comme pour le chargement de rectifieuse. La protection atteinte du guidage correspond à la classe de protection IP64 et est donc absolument étanche à la poussière et protégée contre les projections de liquides venant de toutes les directions. Pour plus d'informations sur le produit, voir la notice d'utilisation.
Option de montage pour une fixation supplémentaire
Des taraudages supplémentaires sont situés dans le corps pour le montage d'un modèle spécifique à une application afin de mettre en œuvre des fonctions supplémentaires. Par exemple, un élément de pression à ressort peut être installé pour positionner la pièce contre une butée en s'appuyant sur un ressort.
Connectivité
Un grand nombre d'interfaces de communication disponibles simplifie la manipulation avec une grande variété de fabricants de commandes et de robots et garantit un gain de temps lors de l'intégration. L'Ethernet industriel (PROFINET, EtherCAT, EtherNet/IP) permet une intégration directe, sans passerelle supplémentaire, dans l'environnement de contrôle des principaux fabricants d'automates du marché. Grâce à l'interface série Modbus RTU, la pince peut être connectée au poignet des principaux fabricants de robots sans besoin de câble externe. IO-Link est indépendant et offre une flexibilité dans la connexion à d'autres réseaux.
Modes de préhension
Les modes de préhension BasicGrip et StrongGrip sont disponibles.
BasicGrip : La vitesse de préhension est automatiquement optimisée pour la force de préhension programmée, une préhension permanente est possible
StrongGrip : La force de préhension maximale est générée puis maintenue par le système de maintien de la force de préhension. Une nouvelle préhension est possible dans un temps réglable. Les temps de pause entre les cycles de préhension doivent être pris en compte.
Service logiciel - Intégration robot
Pour une interaction complète entre le préhenseur et le robot, des modules logiciels destinés à être intégrés dans le système de commande du robot des principaux fabricants sont disponibles. Cela signifie que la gamme de fonctions de la pince peut être utilisée directement sans effort de programmation supplémentaire et que la programmation de l'application peut être lancée immédiatement.
Compatibilité avec les robots : Universal Robots e-Series via Modbus RTU, FANUC CRX via Modbus RTU, ABB OmniCore C30 via EtherNet/IP, YASKAWA YRC1000micro via EtherNet/IP, Kassow Robots via Modbus RTU.
Le logiciel et autres informations sur la compatibilité peuvent être téléchargés sur schunk.com/egu-software.
Service logiciel - Intégration Automate
Pour une interaction complète entre le préhenseur et l'automate, des modules logiciels pour les interfaces de programmation des principaux fabricants d'interface sont disponibles. Cela signifie que la gamme de fonctions de la pince peut être utilisée directement sans effort de programmation supplémentaire et que la programmation de l'application peut être lancée immédiatement.
Compatibilité Automate : Siemens TIA Portal (PROFINET et IO-Link), Beckhoff TwinCAT (EtherCAT et IO-Link), Allen Bradley Studio 5000 Logix Designer (EtherNet/IP et IO-Link), Bosch Rexroth ctrlX (EtherCAT, uniquement avec l'automatisation Bosch Nexeed Automation).
Le logiciel et autres informations sur la compatibilité peuvent être téléchargés sur schunk.com/egu-software.
Exemple d’application

Exemple d’application
Chargement et déchargement d'une machine-outil flexible avec temps de cycle optimisé. En utilisant deux pinces sur le robot, la machine-outil peut être chargée automatiquement avec un temps de cycle optimisé, et la productivité peut être augmentée. La pièce finie et la pièce pré-usinée peuvent être transportées en un seul cycle de chargement. L'entrepôt automatisé à hauts rayonnages contient des palettes de différentes tailles de pièces semi-finies et finies. Grâce à la course importante et librement programmable des doigts de la pince, il est possible de saisir des diamètres différents sans avoir à changer de pince.
- 1
-
Pince universelle EGU pour la manipulation de pièces finies et non finies
- 2
-
Machine-outil avec mandrin de tour motorisé ROTA
- 3
-
Entrepôt automatisé à grande hauteur


