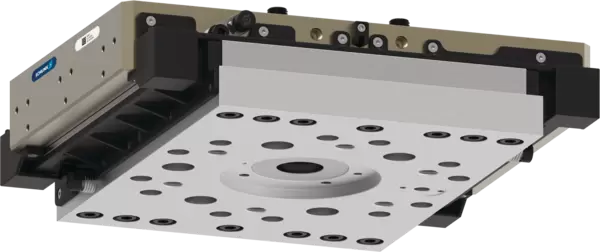
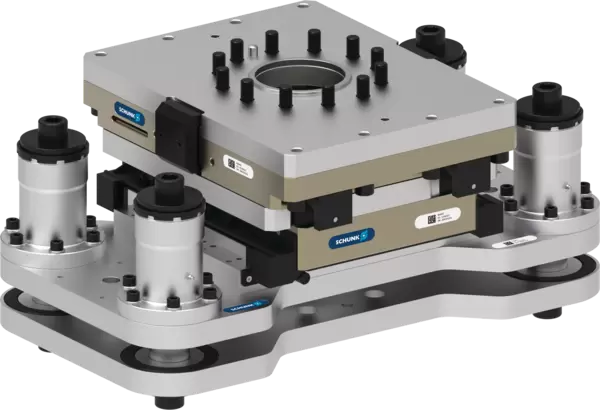
Fügen, Montieren, Einlegen, Be- und Entladen von Werkstücken sind alltägliche Herausforderungen in der Automatisierung. Damit es nicht zu Beschädigungen an Werkzeugen oder Werkstücken kommt, gewährleisten SCHUNK Ausgleichseinheiten mit rotatorischem- und Winkel Ausgleich die erforderliche Nachgiebigkeit zwischen z.B. Roboter und Werkzeugen. So lassen sich Anlagenstörungen durch Toleranzungenauigkeiten vermeiden und die Prozesssicherheit steigern.
Zahlreiche Robot PLUS Produkte sind standardmäßig vorbereitet, um direkt an einen ISO 9409-1 Flansch eines Roboters geschraubt zu werden.
Beispiel: ISO 9409-1-125-6-M10 ISO 9409-1 beschreibt die Norm 125 entspricht dem Lochkreisdurchmesser 6- M10: 6 M10 Schrauben in Einheit vorinstalliert
SCHUNK Ausgleichseinheiten ermöglichen die Kompensation von Ungenauigkeiten und Toleranzen des Endeffektors. Je nach Ausführung erfolgt der Ausgleich in unterschiedlichen Richtungen und Winkeln.Verfügbare Ausgleichsrichtungen sind XY, Z, XYZ, W (Winkel), rotatorisch und WZ. Darüber hinaus sind Kombinationen aus rotatorisch und Winkel sowie aus XY und rotatorisch verfügbar. Auch die Kombination aus XY, rotatorisch und Winkel steht zur Auswahl.
Dieser Wert beschreibt, mit welcher Kraft der Wechselkopf den Wechseladapter anzieht. Abhängig vom System gilt der Wert bei unterschiedlichen Abständen zwischen Wechselkopf und Wechseladapter, siehe nachfolgend:
CPS: Wert gilt bei einem Abstand von 0,5 mm zwischen Wechselkopf und Wechseladapter
CPB: gilt bei einem Abstand von 0 mm zwischen Wechselkopf und Wechseladapter.
Die Umgebungstemperatur beschreibt die Temperatur der Luft bzw. des direkten Einsatzumfelds, in dem ein Greifer betrieben wird (und nicht die Werkstücktemperatur, da diese im Normalfall deutlich über der Umgebungstemperatur liegt). Bei Umgebungstemperaturen von über 130 °C bieten wir ebenfalls Sonderlösungen an. Gerne prüfen wir Ihren Anwendungsfall anhand Ihrer spezifischen Prozessdaten.