

EGU 60-EC-M-SD
通用型机械手
ID 1504593
通用型机械手 EGU, 尺寸: 60, 电动, 抓取力保持装置: M(永磁铁制动器), 防尘型, 通信接口: EtherCAT
- 单指行程: 50 mm
- 最小抓取力: 325 N
- 最大抓取力: 1300 N
- 能源供应: 24 V
- 最高环境温度: 55 °C
技术细节
| 죠당 스트로크 [mm] | 50.0 |
|---|---|
| 최소 파지력 [N] | 325.0 |
| 최대 파지력 [N] | 1300.0 |
| 최소 파지력 유지 [%] | 80 |
| 최대 파지력 유지 [%] | 100 |
| 최대 허용 가능 핑거 길이 [mm] | 125.0 |
| 핑거당 최대 허용 무게 [kg] | 0.8 |
| 반복 정밀도(그리핑) [mm] | 0.03 |
| 반복 정밀도(위치 결정, 한방향) [mm] | 0.05 |
| 반복 정밀도(위치 결정, 양방향) [mm] | 0.3 |
| 폐쇄 시간 [s] | 1.0 |
| 개방 시간 [s] | 1.0 |
| 최대 속도(위치 결정) [mm/s] | 110.0 |
| 최대 가속도 [mm/s²] | 650.0 |
| 중량 [kg] | 2.96 |
| 최소 주위 온도 [°C] | 5.0 |
| 최대 주위 온도 [°C] | 55.0 |
| IP 보호 등급, 전자 장치 | 67 |
| IP 보호 등급, 가이드/베이스 죠 | 64 |
| 클린룸 클래스 ISO 14644-1 | 4 |
| 청정실 등급: ISO 14644-1 | 2015 |
| 길이 X [mm] | 154.0 |
| 너비 Y [mm] | 92.0 |
| 높이 Z [mm] | 115.0 |
| 정격 전압 [V] | 24.0 |
| 통신 인터페이스 | EtherCAT |
| BasicGrip 공칭 전류 소비 [A] | 0.84 |
| BasicGrip 최대 전류 소비 [A] | 1.44 |
| StrongGrip 공칭 전류 소비 [A] | 2.64 |
| StrongGrip 최대 전류 소비 [A] | 3.24 |
| 논리 공칭 전류 소비 [A] | 0.16 |
| 논리 최대 전류 소비 [A] | 0.2 |
| 모멘트 Mx 최대 [Nm] | 48.0 |
| 모멘트 My 최대 [Nm] | 75.0 |
| 모멘트 Mz 최대 [Nm] | 55.0 |
| 최대 축 포스 Fz 최대 [N] | 1200.0 |
| 방진 버전 | 예 |
尺寸和最大载荷

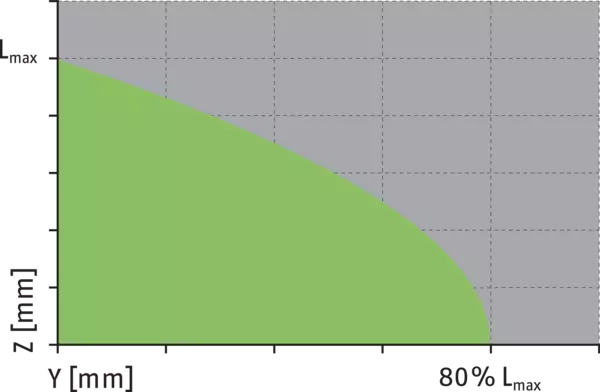
最大允许手指投影

최대 허용 핑거 추정
尺寸和最大载荷
所示力矩和力为静态值,适用于每个基爪,且可能会同时出现。除抓取力自身产生的力矩外,还可能产生负载。
最大允许手指投影
최대 허용 핑거 추정
Lmax는 최대치의 허용 핑거 길이에 해당합니다. 기술 데이터 표를 참조하십시오.
- green
- 허용 범위
- grey
- 허용 불가 범위
产品系列的常规说明
抓取力
在距离 P(请参见插图)处施加到每个机械手夹爪的抓取力的算术和。
重复精度(抓取)
指在恒定条件下,对刚性工件或测试件进行 100 次连续闭合或打开运动时,每个卡爪实际位置的偏差范围。
重复精度(单向定位)
在恒定条件下,连续 100 次从相同的方向移动到目标位置后各基爪的实际位置分布而得出。
重复精度(双向定位)
在恒定条件下,连续 100 次从两个方向移动到目标位置后各基爪的实际位置分布而得出。
手指长度
沿主轴方向,从距基准面距离 P 处测得。
闭合/打开时间(定位)
闭合和打开时间指在不超过每个手指的最大允许重量的情况下,在最大速度和最大加速度下的机械手手指的运动时间,并参考各手指的移动路径和额定行程的 50%。
最高速度(定位)和最大加速度
是作用于每个爪的速度和加速度的算术和。
外壳材料
铝合金,阳极氧化
基爪材料
钢质,防腐蚀
保修期
24 个月或 500 万次 BasicGrip 循环 / 300 万次 StrongGrip 循环(一个循环包含一个完整的抓取过程:“打开机械手” 和 “闭合机械手”)
标配范围
机械手包括安全信息和随附套件,配有用于机械手和手指安装的定心套。关于特定产品的说明和软件,可以前往 schunk.com/downloads-manuals 和 schunk.com/downloads-software 下载。