
Co-act EGP-C 64-N-N-URID
ID 1436401
- Corsa per griffa: 10 mm
- Forza di presa minima: 65 N
- Forza di presa massima: 230 N
- Alimentazione elettrica: 24 V
- Corrente max. totale: 2 A
- Temperatura ambiente max.: 55 °C
Détails techniques
| Robot compatibile | UR 3/5/10/16 (solo e-Series) |
|---|---|
| Flangia per robot | Flangia standard |
| Sensori integrati | sì, induttivo in due direzioni |
| Lunghezza X [mm] | 125.5 |
| Larghezza Y [mm] | 86.4 |
| Altezza Z [mm] | 149.2 |
| Corsa per griffa [mm] | 10.0 |
| Forza di presa minima [N] | 65.0 |
| Forza di presa massima [N] | 230.0 |
| Forza min. per ganascia [N] | 32.5 |
| Forza max. per ganascia [N] | 115.0 |
| Peso del pezzo raccomandato [kg] | 1.15 |
| Lunghezza griffe max. consentita [mm] | 80.0 |
| Peso max. consentito per griffa [kg] | 0.24 |
| Precisione di ripetibilità [mm] | 0.02 |
| Tempo di chiusura [s] | 0.49 |
| Tempo di apertura [s] | 0.49 |
| Peso [kg] | 1.11 |
| Temperatura ambiente min. [°C] | 5.0 |
| Temperatura ambiente max. [°C] | 55.0 |
| Classe di protezione IP | 30 |
| Spina del cavo/parte terminale del cavo | M8 |
| Lunghezza del cavo [mm] | 90.0 |
| Tensione nominale [V] | 24.0 |
| Corrente nominale [A] | 0.15 |
| Corrente max. [A] | 2.0 |
| Elettronica del controllo | integrata |
| Numero di ingressi digitali | 2.0 |
| Numero di uscite digitali | 2.0 |
| Coppia Mx max [Nm] | 3.5 |
| Coppia My max. [Nm] | 6.0 |
| Coppia Mz max [Nm] | 9.0 |
| Forza assiale max. Fz max. [N] | 250.0 |
Dimensioni e carichi massimi
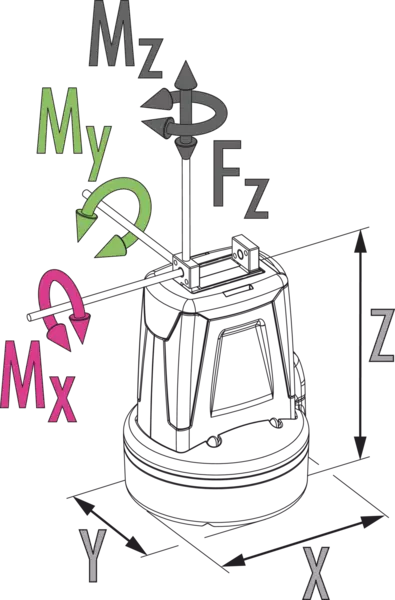
Sporgenza max. consentita
Forza di presa

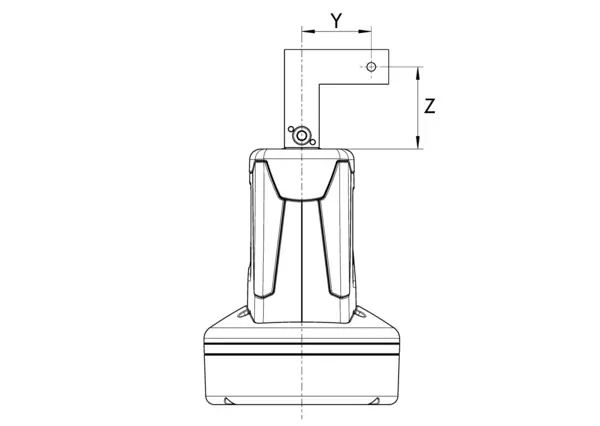
Sporgenza max. consentita
Dimensioni e carichi massimi
Le coppie e le forze indicate sono valori statici, valgono per ciascuna ganascia base e possono subentrare contemporaneamente. I carichi possono aggiungersi alla coppia generata dalla stessa forza di presa.
Sporgenza max. consentita
Forza di presa
- Axe X:
- Lunghezza delle dita
- Axe Y:
- Forza di presa
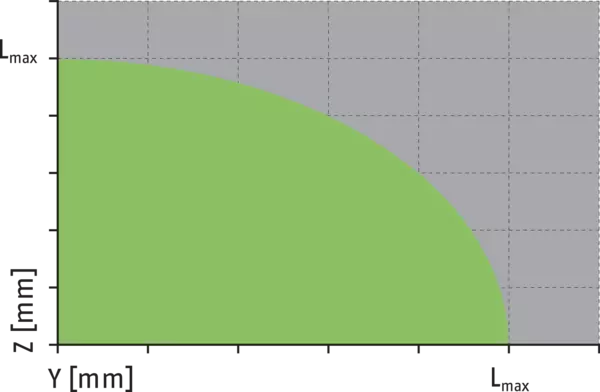
Sporgenza max. consentita
Lmaxcorrisponde alla lunghezza massima consentita delle griffe, vedi la tabella dati tecnici
- green
- Campo ammissibile
- grey
- Campo non ammissibile
Notas gerais sobre a série
Força de preensão
é o total aritmético da força de preensão aplicada a cada dedo de garra na distância P (veja a ilustração). Para obter mais informações, consulte a descrição funcional detalhada.
Comprimento do dedo
é medido a partir da superfície de referência como a distância P na direção do eixo principal.
Precisão de repetição
é definido como uma distribuição da posição final para 100 cursos consecutivos.
Peso da peça
é calculado para preensão forçada com um coeficiente de atrito estático de 0,1 e um fator de segurança de 2 contra o deslizamento da peça na aceleração devido à gravidade g. Para fixação de forma ou captura, existem pesos de peça permitidos significativamente mais altos. Para mais informações, consulte o manual de instruções.
Horários de fechamento e abertura
são tempos de movimento apenas das castanhas base, sem dedos de garra específicos da aplicação. Os tempos de reação do PLC não estão incluídos nos tempos mencionados acima e devem ser levados em consideração ao determinar os tempos de ciclo.
Princípio de funcionamento
Princípio de pinhão e cremalheira
Material da carcaça
Poliamida com aditivo de fibra de vidro
Material da castanha base
Aço
Atuação
servoelétrico, via servomotor DC sem escovas
Garantia
ver manual de montagem e operação
Características de vida útil
mediante consulta
Escopo de fornecimento
Pacote de acessórios com flange adaptador, material de montagem e chave sextavada, manual de montagem e operação com declaração de conformidade e incorporação, informações de segurança