Co-act EGP-C
Puesto
Sectional diagram

Sectional diagram
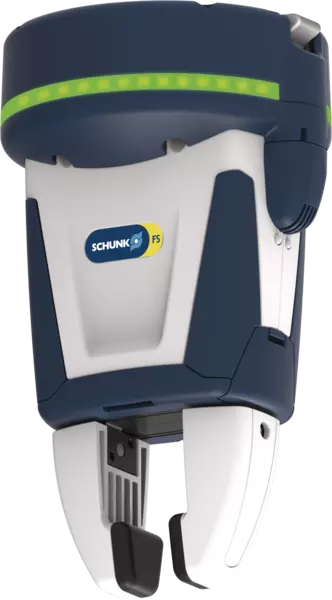
The Co-act EGP-C gripper is electrically driven and has an integrated current limitation and collision protective cover. The current limitation ensures that the gripping force does not exceed a defined value. The collision protective cover serves for minimizing the risk of injury during the use in collaborative operations.
- 1
-
Collision protection
- 2
-
Gripper for small components EGP
- 3
-
플랜지
내장된 전자 부속 및 케이블 - 4
-
LED 스트립 조명
상태 표시 - 5
-
통합 센서 시스템
죠 위치 모니터링 - 6
-
서비스 플랩 센서 시스템
센서 시스템 조정 - 7
-
서비스 플랩 파지력
파지력 조정
협력 작업에서 파지력 준수

Co-act EGP-C의 단순 조립

Sistema Plug & Work en varios robots colaborativos

Co-act EGP-C para Universal Robots

협력 작업에서 파지력 준수
카탈로그의 "파지력" 사양은 거리 P에서 각 그리퍼 죠에 작용하는 파지력의 산술적인 합인 o를 나타냅니다(도식 참조). ISO/TS 15066에 따라 생물역학적 한계값을 평가하는 경우 각 그리퍼 죠에 작용하는 파지력만 사용해야 합니다. 추가로, 작동 매뉴얼의 정보를 참고합니다.
- 1
-
Co-act EGP-C 그리퍼
- 2
-
그리퍼 죠(맞춤형)
- 3
-
각 그리퍼 죠에 적용되는 파지력
- 4
-
워크피스
Co-act EGP-C의 단순 조립
Co-act EGP-C 그리퍼는 협력 로봇(협동 로봇)에 간단히 조립할 수 있게 개발되었습니다. 조립 시, 동봉된 어댑터 플레이트를 제공된 고정 재료로 협동 로봇의 플랜지에 고정해야 합니다. 그런 다음, 동봉된 6각 소켓 렌치로 그리퍼를 어댑터 플랜지에 고정합니다. 마지막으로, 전기를 연결해야 합니다(KETI 버전 제외).
- 1
-
Co-act EGP-C 그리퍼
- 2
-
6각 소켓 렌치
- 3
-
어댑터 플랜지
- 4
-
설치 재료
- 5
-
협동 로봇의 플랜지
Sistema Plug & Work en varios robots colaborativos
La pinza Co-act estándar EGP-C está disponible para una amplia gama de robots colaborativos (cobots) de una gran variedad de fabricantes, incluyendo KUKA, Universal Robots y FANUC. El gripper se ha configurado previamente de forma que se pueda montar directamente de forma eléctrica y mecánica sobre los cobots. Dependiendo del fabricante, también hay disponibles diferentes versiones dependiendo de la versión del flange.
- 1
-
Gripper Co-act-EGP-C para KUKA LBR iiwa
- 2
-
Grippers Co-act EGP-C para FANUC CR-7iA
- 3
-
Grippers Co-act EGP-C para UR
Co-act EGP-C para Universal Robots
Para los robots de los fabricantes Universal Robots y Techman Robot, hay disponibles dos variantes de la pinza Co-act EGP-C. Las variantes -URID o -TMID utilizan la interfaz de la herramienta del robot para la alimentación de las señales del sistema de control del robot. Sin embargo, esta variante no cuenta con una banda de luz. La banda de luz, incluido el accionamiento libre, no puede utilizarse para la variante con enrutamiento de cable externo.
- 1
-
Co-act EGP-C to UR using the tool interface (version—URID)
- 2
-
Co-act EGP-C to UR with external cable routing (version—UREK)
Application example

Application example
Collaborating gripper unit to support the worker when feeding in and positioning workpieces.
- 1
-
Collaborating gripper for small components
Co-act EGP-C