
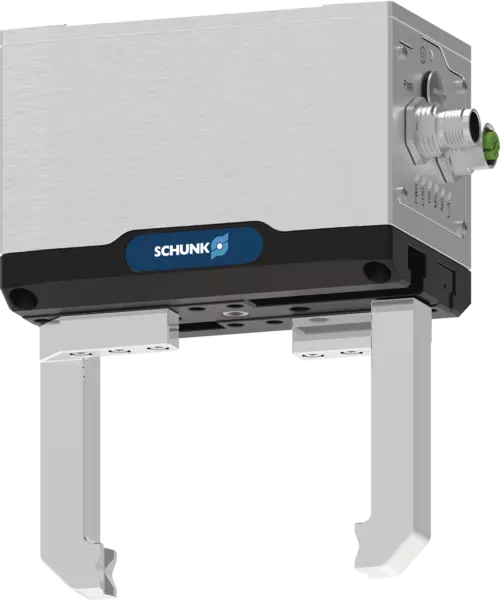
EGU
Function
Funktionsschnittbild

Funktionsschnittbild
Dem Anwender steht dank der im Greifer eingebetteten Komponenten höchste Funktionalität zur Verfügung. So können die Greiferfinger mit hoher Geschwindigkeit oder zum Abtauchen in einem Werkstückträger vorpositioniert werden. Die Greifkraft kann stufenlos auf die Anforderung der Werkstückhandhabung eingestellt werden. Die Werkstückerkennung ermöglicht volle Prozesstransparenz für den Anwender. In einer Not-Aus-Situation kann ein Werkstückverlust durch die integrierte Greifkrafterhaltung vermieden werden.
Es stehen die Greifmodi BasicGrip und StrongGrip zur Verfügung. Mit BasicGrip ist ein Dauerbetrieb des Motors und damit ein permanentes Nachgreifen des Werkstücks möglich. Die Greifgeschwindigkeit wird automatisch zur Greifkrafteinstellung optimiert. Mit StrongGrip wird die maximale Greifkraft erzeugt und anschließend durch die Greifkrafterhaltung gespeichert. Permanentes Nachgreifen ist innerhalb eines einstellbaren Zeitfensters möglich.
- 1
-
Belastbare und widerstandsfähige T-Nuten-Gleitführung
für große Fingerlängen, externe Kräfte und Momente. Optional als Staubdicht-Version verfügbar. - 2
-
Vollintegrierte und abgedichtete Regelungs- und Leistungselektronik
mit Status LED‘s und M12-Steckverbindern zum Anschluss von Spannungsversorgung und Kommunikation. - 3
-
Hochauflösender, abtriebsseitiger Absolutwertgeber
zur genauen Positionierung der Greiferbacken mit dauerhaft absoluter Positionsrückmeldung. - 4
-
Abgedichteter Antriebsstrang mit Stirnradgetriebe und Ritzel-Zahnstangenprinzip
für eine nahezu konstant wirkende Greifkraft über die gesamte Fingerlänge, ohne Mindestanfahrweg. - 5
-
Bürstenloser Flachmotor
für begrenzte Platzverhältnisse und hohe Drehmomente dank außen liegendem Rotor. - 6
-
Elektromagnetische Bremse
mit zusätzlichem Mechanismus zur Greifkraft- und Positionserhaltung bei Stillstand oder Spannungsausfall.
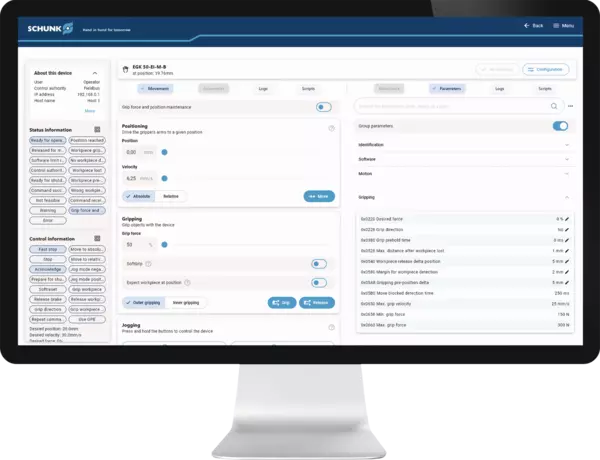
Inbetriebnahme App im SCHUNK Control Center
Erhöhte Schutzart mit Staubdicht-Version SD

Befestigungsmöglichkeit für Zusatzanbau

Konnektivität
Greifmodi

Software Service - Roboterintegration

Software Service - PLC integration

Inbetriebnahme App im SCHUNK Control Center
Die App Mechatronische Greifer vereinfacht die Inbetriebnahme, den Betrieb sowie Diagnose und Service durch einen umfangreichen Funktionskatalog. Nutzer können den Greifer direkt steuern und eine Applikationsvalidierung durchführen ohne Erfordernis einer SPS. Zu den Funktionen gehören Netzwerkkonfiguration, Firmwareupdates, Parameteranpassungen und -sicherungen sowie umfassende Diagnosemöglichkeiten. Die App ist kompatibel mit Windows und kann unter schunk.com/downloads-software heruntergeladen werden.
Erhöhte Schutzart mit Staubdicht-Version SD
Die Staubdicht-Version erhöht den Schutzgrad der Führung und Grundbacken gegen das Eindringen von Staub und Flüssigkeiten. In Kombination mit der abgedichteten Elektronik (IP67) eignet sich die Staubdicht-Version so für den Einsatz in besonders rauen Umgebungsbedingungen, wie zum Beispiel zum Beladen einer Schleifmaschine. Der erreichte Schutz der Führung entspricht der Schutzart IP64 und ist damit absolut staubdicht und gegen Spritzwasser aus allen Richtungen geschützt. Weitere Informationen finden Sie in der Betriebsanleitung.
Befestigungsmöglichkeit für Zusatzanbau
Im Führungsgehäuse befinden sich zusätzliche Gewinde und Passungen zur Befestigung einer applikationsspezifischen Konstruktion um zusätzliche Funktionen zu realisieren. So kann zum Beispiel ein federndes Andrückelement, zum federgestützten Positionieren des Werkstückes gegen einen Anschlag, montiert werden.
Konnektivität
Ein breites Angebot an verfügbaren Kommunikationsschnittstellen vereinfacht den Umgang mit der Vielfalt an Steuerungs- und Roboterherstellern und sorgt für Zeitersparnis bei der Integration. Industrial Ethernet (PROFINET, EtherCAT, EtherNet/IP) ermöglicht die direkte Integration ohne zusätzliche Gateways in die Steuerungsumgebung führender SPS Hersteller am Markt. Mit der seriellen Schnittstelle Modbus RTU kann der Greifer ohne externe Kabelführung an den Werkzeugflansch führender Roboterhersteller angebunden werden. IO-Link ist unabhängig und bietet Flexibilität bei der Anbindung an weitere Netzwerke.
Greifmodi
Es stehen die Greifmodi BasicGrip und StrongGrip zur Verfügung.
BasicGrip: Greifgeschwindigkeit wird automatisch zur gewählten Greifkrafteinstellung optimiert, permanentes Nachgreifen ist möglich
StrongGrip: maximale Greifkraft wird erzeugt und anschließend durch die Greifkrafterhaltung gesichert, permanentes Nachgreifen ist innerhalb eines einstellbaren Zeitfensters möglich, Pausenzeiten zwischen Greifzyklen müssen berücksichtigt werden
Software Service - Roboterintegration
Für ein nahtloses Zusammenspiel zwischen Greifer und Roboter stehen Softwarebausteine für die Integration in die Robotersteuerung führender Hersteller zur Verfügung. Dadurch ist der Funktionsumfang des Greifers ohne zusätzlichen Programmieraufwand nutzbar und es kann direkt damit begonnen werden die Applikation zu programmieren.
Roboterkompatibilität: Universal Robots e-Series über Modbus RTU, FANUC CRX über Modbus RTU, ABB OmniCore C30 über EtherNet/IP, Yaskawa YRC1000micro über EtherNet/IP, Kassow Robots über Modbus RTU.
Software und weitere Kompatibilitätshinweise können unter schunk.com/downloads-software heruntergeladen werden.
Software Service - PLC integration
For seamless interaction between gripper and PLC control, function modules for the programming interface of leading manufacturers is available. This means that the gripper's range of functions can be used directly without any additional programming effort and programming of the application can be started immediately.
PLC compatibility: Siemens TIA Portal (PROFINET and IO-Link), Beckhoff TwinCAT (EtherCAT and IO-Link), Allen Bradley Studio 5000 Logix Designer (EtherNet/IP and IO-Link), Bosch Rexroth ctrlX (EtherCAT, only with Bosch Nexeed Automation).
Software and other compatibility notes can be downloaded at schunk.com/egu-software.
Application example

Application example
Flexible, cycle-time optimized loading and unloading of a machine tool. By using two grippers on the robot, the machine tool can be automatically loaded in a way that is optimized for the cycle time, and productivity can be increased. Finished part and pre-machined part can be transported in one loading cycle. The automated high-bay warehouse contains pallets with various sizes of semi-finished and finished parts. Due to the large and freely programmable jaw stroke of the gripper, different diameters can be gripped without having to change the gripper.
- 1
-
Universal gripper EGU for unfinished and finished part handling
- 2
-
Machine tool with power lathe chuck ROTA
- 3
-
Automated high bay warehouse


