EZU
Funktion
Funktionsschnittbild

Funktionsschnittbild
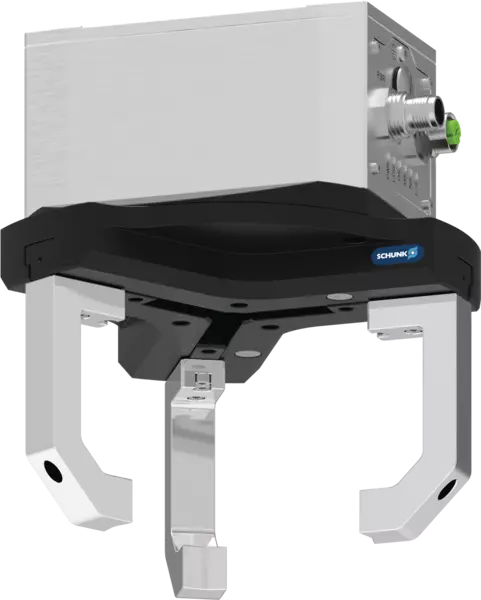
Der bürstenlose DC-Servomotor treibt über ein Stirnradgetriebe mit Ritzel-Zahnstangen-Prinzip die drei in den gleitgeführten Grundbacken integrierten Zahnstangen an. Durch das Stirnradgetriebe wird die Greifkraft verlässlich erzeugt und bleibt auch bei horizontalen Positionierungsfehlern von Werkstück oder Roboter konstant, was eine zuverlässige Zentrierung des Werkstücks sowie eine hohe Fehlertoleranz sicherstellt. Die Greifkraft wird ohne Mindestanfahrweg erzeugt, was die Handhabung vereinfacht und den Prozess beschleunigt.
Ein integrierter Absolutwertgeber stellt auch nach einem Not-Aus oder Stromausfall die sofortige Einsatzbereitschaft des Greifers sicher. Die Greifkrafterhaltung, welche in Kombination aus Permanentmagnetbremse und einem Dämpfungselement im Antriebsstrang realisiert wird, verringert das Risiko eines Werkstückverlustes, welcher durch die integrierte Werkstückverlusterkennung erkannt wird.
- 1
-
Belastbare und widerstandsfähige T-Nuten-Gleitführung
für große Fingerlängen, externe Kräfte und Momente. Optional als Staubdicht-Version verfügbar. - 2
-
Vollintegrierte und abgedichtete Regelungs- und Leistungselektronik
mit Status LED‘s und M12-Steckverbindern zum Anschluss von Spannungsversorgung und Kommunikation. - 3
-
Hochauflösender, abtriebsseitiger Absolutwertgeber
zur genauen Positionierung der Greiferbacken mit dauerhaft absoluter Positionsrückmeldung. - 4
-
Abgedichteter Antriebsstrang mit Stirnradgetriebe und Ritzel-Zahnstangenprinzip
ermöglicht eine verlässliche Erzeugung der Greifkraft, ohne Mindestanfahrweg. - 5
-
Bürstenloser Flachmotor
für begrenzte Platzverhältnisse und hohe Drehmomente dank außen liegendem Rotor. - 6
-
Elektromagnetische Bremse
mit zusätzlichem Mechanismus zur Greifkraft- und Positionserhaltung bei Stillstand oder Spannungsausfall.
Inbetriebnahme App im SCHUNK Control Center
Erhöhte Schutzart mit Staubdicht-Version SD

Opción de montaje para un montaje adicional

Conectividad
Modos de agarre

Software Service - Robot integration

Software Service - PLC integration

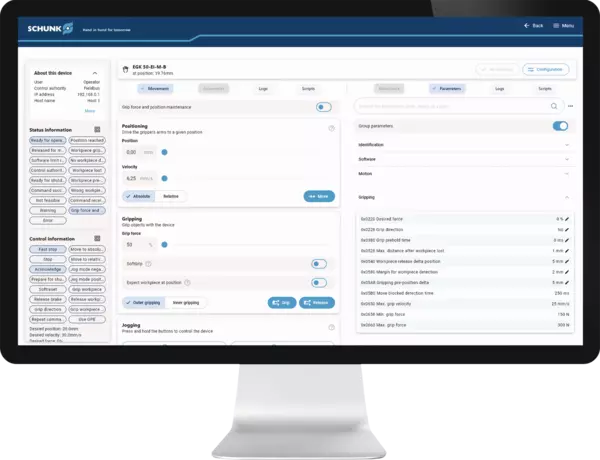
Inbetriebnahme App im SCHUNK Control Center
Die App Mechatronische Greifer vereinfacht die Inbetriebnahme, den Betrieb sowie Diagnose und Service durch einen umfangreichen Funktionskatalog. Nutzer können den Greifer direkt steuern und eine Applikationsvalidierung durchführen ohne Erfordernis einer SPS. Zu den Funktionen gehören Netzwerkkonfiguration, Firmwareupdates, Parameteranpassungen und -sicherungen sowie umfassende Diagnosemöglichkeiten. Die App ist kompatibel mit Windows und kann unter schunk.com/downloads-software heruntergeladen werden.
Erhöhte Schutzart mit Staubdicht-Version SD
Die Staubdicht-Version erhöht den Schutzgrad der Führung und Grundbacken gegen das Eindringen von Staub und Flüssigkeiten. In Kombination mit der abgedichteten Elektronik (IP67) eignet sich die Staubdicht-Version so für den Einsatz in besonders rauen Umgebungsbedingungen, wie zum Beispiel zum Beladen einer Schleifmaschine. Der erreichte Schutz der Führung entspricht der Schutzart IP64 und ist damit absolut staubdicht und gegen Spritzwasser aus allen Richtungen geschützt. Weitere Informationen finden Sie in der Betriebsanleitung.
Opción de montaje para un montaje adicional
En la carcasa de guía hay roscas y acoplamientos adicionales para montar un diseño específico de la aplicación con el fin de implementar funciones adicionales. Por ejemplo, puede instalarse un elemento de presión accionado por muelle para el posicionamiento por muelle la pieza contra un tope.
Conectividad
La amplia gama de interfaces de comunicación disponibles simplifica el manejo con una gran variedad de fabricantes de controles y robots y garantiza el ahorro de tiempo durante la integración. La Ethernet industrial (PROFINET, EtherCAT, EtherNet/IP) permite la integración directa sin puertas de enlace adicionales en el entorno de control de los principales fabricantes de PLC del mercado. Gracias a la interfaz serie Modbus RTU, el gripper puede conectarse a la brida de la herramienta de los principales fabricantes de robots sin necesidad de tender cables externos. IO-Link es independiente y ofrece flexibilidad para conectarse a otras redes.
Modos de agarre
Los modos de agarre BasicGrip y StrongGrip están disponibles.
BasicGrip: La velocidad de agarre se optimiza automáticamente para el ajuste de la fuerza de agarre, el agarre posterior permanente es posible
StrongGrip: La fuerza de agarre máxima se genera y a continuación se almacena mediante la posición fuerza de agarre; el reagarre permanente es posible dentro de un intervalo de tiempo ajustable; deben tenerse en cuenta los tiempos de pausa entre ciclos de agarre
Software Service - Robot integration
For seamless interaction between gripper and robot, software modules for integration into the robot control system of leading manufacturers are available. This means that the gripper's range of functions can be used directly without any additional programming effort and programming of the application can be started immediately.
Robot compatibility: Universal Robots e-Series via Modbus RTU, FANUC CRX via Modbus RTU, ABB OmniCore C30 via EtherNet/IP, YASKAWA YRC1000micro via EtherNet/IP, Kassow Robots via Modbus RTU.
Software and other compatibility notes can be downloaded at schunk.com/egu-software.
Software Service - PLC integration
For seamless interaction between gripper and PLC control, function modules for the programming interface of leading manufacturers is available. This means that the gripper's range of functions can be used directly without any additional programming effort and programming of the application can be started immediately.
PLC compatibility: Siemens TIA Portal (PROFINET and IO-Link), Beckhoff TwinCAT (EtherCAT and IO-Link), Allen Bradley Studio 5000 Logix Designer (EtherNet/IP and IO-Link), Bosch Rexroth ctrlX (EtherCAT, only with Bosch Nexeed Automation).
Software and other compatibility notes can be downloaded at schunk.com/egu-software.
Anwendungsbeispiel

Anwendungsbeispiel
Flexibles, taktzeitoptimiertes Be- und Entladen einer Werkzeugmaschine. Durch den Einsatz von zwei Greifern am Roboter kann die automatisierte Beladung der Werkzeugmaschine taktzeitoptimierend erfolgen und dadurch die Produktivität gesteigert werden. Fertigteil und Rohteil können in einem Beladezyklus transportiert werden. Durch den großen und frei programmierbaren Backenhub des Greifers können unterschiedliche Durchmesser gegriffen werden, ohne dass der Greifer dabei ausgewechselt werden muss.
- 1
-
Doppelgreifer EZU für Roh- und Fertigteilhandling
- 2
-
Werkzeugmaschine mit Kraftspannfutter ROTA THW3