

EGU 70-EC-M-SD
ID 1504601
- Stroke per jaw: 60 mm
- Min. gripping force: 650 N
- Max. gripping force: 1950 N
- Power supply: 24 V
- Max. ambient temperature: 55 °C
기술 세부 정보
| Stroke per jaw [mm] | 60.0 |
|---|---|
| Min. gripping force [N] | 650.0 |
| Max. gripping force [N] | 1950.0 |
| Min. gripping force maintenance [%] | 80 |
| Max. gripping force maintenance [%] | 100 |
| Max. permissible finger length [mm] | 160.0 |
| Max. permissible weight per finger [kg] | 1.4 |
| Repeat accuracy (gripping) [mm] | 0.03 |
| Repeat accuracy (positioning, unidirectional) [mm] | 0.05 |
| Repeat accuracy (positioning, bi-directional) [mm] | 0.3 |
| Closing time [s] | 1.0 |
| Opening time [s] | 1.0 |
| Max. speed (positioning) [mm/s] | 70.0 |
| Max. acceleration [mm/s²] | 600.0 |
| Weight [kg] | 4.61 |
| Min. ambient temperature [°C] | 5.0 |
| Max. ambient temperature [°C] | 55.0 |
| IP protection class, electronics | 67 |
| IP protection class guide/base jaws | 64 |
| Cleanroom class ISO 14644-1 | 4 |
| Cleanroom class: ISO 14644-1 | 2015 |
| Length X [mm] | 180.0 |
| Width Y [mm] | 110.0 |
| Height Z [mm] | 122.0 |
| Nominal voltage [V] | 24.0 |
| Communication interface | EtherCAT |
| BasicGrip nominal current consumption [A] | 0.84 |
| BasicGrip max. current consumption [A] | 2.16 |
| StrongGrip nominal current consumption [A] | 1.56 |
| StrongGrip max. current consumption [A] | 2.76 |
| Logic nominal current consumption [A] | 0.16 |
| Logic max. current consumption [A] | 0.2 |
| Moment Mx max. [Nm] | 65.0 |
| Moment My max. [Nm] | 105.0 |
| Moment Mz max. [Nm] | 80.0 |
| Max. axial force Fz max. [N] | 1600.0 |
| Dustproof version | yes |
치수 및 최대 로드

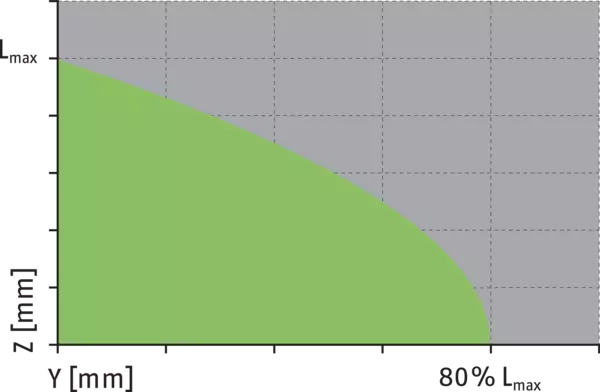
Projeção máxima permitida do dedo

Maximum permitted finger projection
치수 및 최대 로드
표시된 모멘트와 포스는 정적인 값이고 각 베이스 죠에 적용되며 동시에 나타날 수 있습니다. 부하가 파지력 자체에 의해서 생성되는 모멘트에 추가로 발생할 수 있습니다.
Projeção máxima permitida do dedo
Maximum permitted finger projection
Lmax is equivalent to the maximum permitted finger length, see the technical data table.
- green
- 허용 범위
- grey
- 허용 불가 범위
Notas gerais sobre a série
Força de preensão
é a soma aritmética da força individual aplicada a cada castanha na distância P (ver ilustração).
Precisão de repetição (agarramento)
definida como a dispersão da posição real por castanha durante 100 movimentos consecutivos de fechamento ou abertura em uma peça rígida ou um batente fixo em condições constantes.
Precisão de repetição (posicionamento, unidirecional)
definido como a dispersão da posição real por castanha base durante 100 movimentos consecutivos para uma posição-alvo da mesma direção sob condições constantes.
Precisão de repetição (posicionamento, bidirecional)
definido como a distribuição da posição real por castanha base durante 100 movimentos consecutivos para uma posição-alvo de ambas as direções sob condições constantes.
Comprimento do dedo
é medido a partir da superfície de referência como a distância P na direção do eixo principal.
Tempos de abertura e fechamento (posicionamento)
Os tempos de fechamento e abertura são apenas os tempos de movimento dos dedos na velocidade máx., bem como a aceleração máxima com observância da massa máx. admissível por dedo e se refere ao percurso de deslocamento por castanha e curso de 50% do curso nominal.
Velocidade máx. (posicionamento) e aceleração máx.
é a soma aritmética da velocidade e aceleração atuando em cada castanha.
Material da carcaça
Liga de alumínio, anodizado
Material da castanha base
Aço, com proteção anticorrosão
Garantia
24 meses ou 5 milhões de ciclos BasicGrip / 3 milhões de ciclos StrongGrip (um ciclo consiste em um processo de preensão completo: "Garra aberta" e "Garra fechada")
Escopo de fornecimento
Garra incluindo informações de segurança e kit de acessórios com buchas de centralização para montagem da garra e do dedo. Instruções e software específicos do produto podem ser baixados em schunk.com/downloads-manuals and schunk.com/downloads-software.