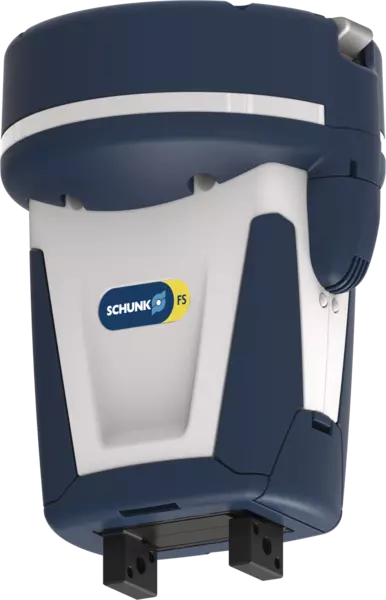
Co-act EGP-C 40-N-N-M1013
ID 1359018
- Curso por castanha: 6 mm
- Min. força de preensão: 35 N
- Máx. força de preensão: 140 N
- Fonte de energia: 24 V
- Corrente máx. atual: 2 A
- Máx. temperatura ambiente: 55 °C
Technické údaje
| Robô compatível | Doosan Robotics M-Series/A-Series/H-Series |
|---|---|
| Flange do robô | Flange padrão |
| Sensores integrados | sim, indutivo em duas direções |
| Comprimento X [mm] | 93.8 |
| Largura Y [mm] | 90.2 |
| Altura Z [mm] | 123.0 |
| Curso por castanha [mm] | 6.0 |
| Min. força de preensão [N] | 35.0 |
| Máx. força de preensão [N] | 140.0 |
| Força mín. por castanha [N] | 17.5 |
| Força máx. por castanha [N] | 70.0 |
| Peso recomendado da peça [kg] | 0.7 |
| Máx. comprimento permitido do dedo [mm] | 50.0 |
| Peso máx. permitido por dedo [kg] | 0.08 |
| Precisão de repetição [mm] | 0.02 |
| Tempo de fechamento [s] | 0.2 |
| Tempo de abertura [s] | 0.2 |
| Peso [kg] | 0.59 |
| Min. temperatura ambiente [°C] | 5.0 |
| Máx. temperatura ambiente [°C] | 55.0 |
| Classe de proteção IP | 30 |
| Conector do cabo/extremidade do cabo | Conector M8, 8 pinos |
| Comprimento do cabo [mm] | 100.0 |
| Voltagem nominal [V] | 24.0 |
| Corrente nominal [A] | 0.2 |
| Máx. atual [A] | 2.0 |
| Eletrônica do controlador | integrado |
| Interface de comunicação | E/S digital |
| Número de entradas digitais | 2.0 |
| Número de saídas digitais | 2.0 |
| Momento Mx máx. [Nm] | 1.5 |
| Momento My máx. [Nm] | 2.0 |
| Momento Mz máx. [Nm] | 4.0 |
| Força axial máx. Fz máx. [N] | 170.0 |
Rozměry a maximální zatížení
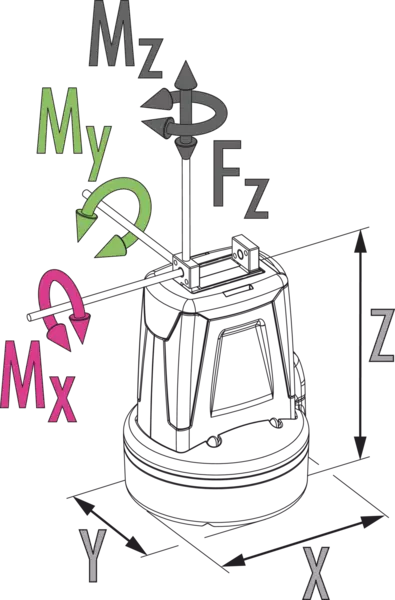
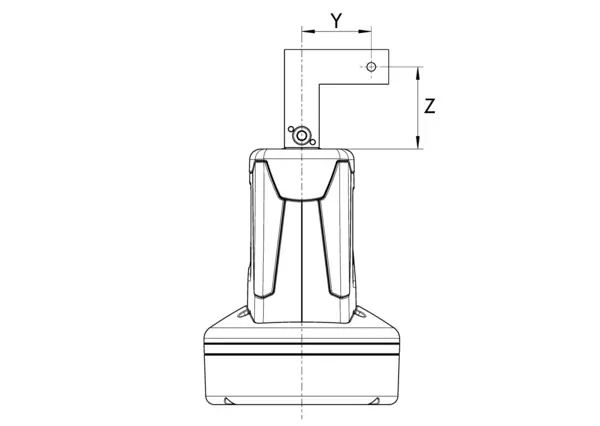
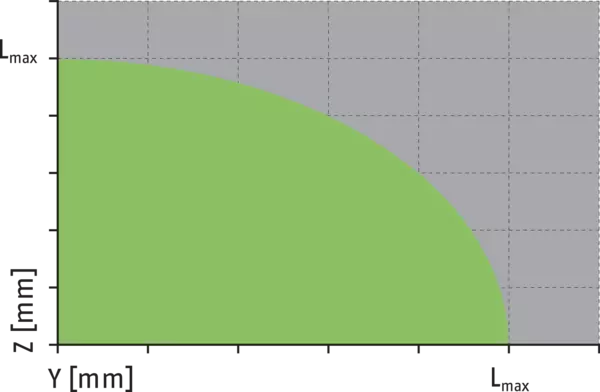
Maximální přípustný přesah
Uchopovací síla
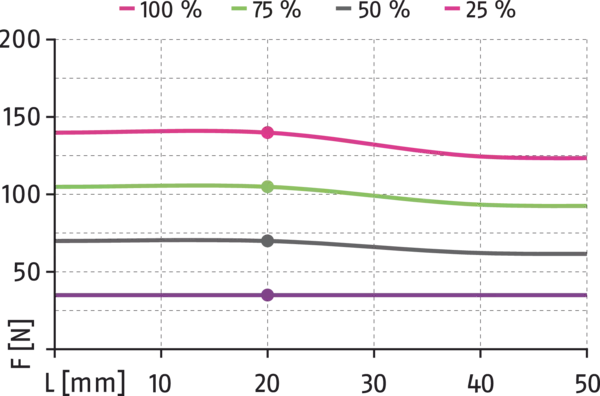
Maximální přípustný přesah
Rozměry a maximální zatížení
Uvedené momenty a síly jsou statické hodnoty platné pro každou základní čelist a mohou se objevovat současně. Kromě momentu tvořenému samotnou uchopovací silou mohou navíc působit další zatížení.
Maximální přípustný přesah
Uchopovací síla
- Osa X:
- Délka prstu
- Osa Y:
- Uchopovací síla
Maximální přípustný přesah
Lmax je ekvivalent maximální přípustné délky prstu, viz tabulka technických údajů.
- green
- Přípustný rozsah
- grey
- Nepřípustný rozsah
Obecné pokyny k řadě
Uchopovací síla
je aritmetický součet uchopovací síly vyvinuté na každou čelist chapadla ve vzdálenosti P (viz obrázek). Více informací naleznete v podrobném popisu funkcí.
Délka prstu
se měří od referenčního povrchu jako vzdálenost P ve směru hlavní osy.
Opakovatelná přesnost
je definována jako rozložení koncových poloh během 100 po sobě jdoucích zdvihů.
Hmotnost obrobku
se vypočítá jako silové uchopování se součinitelem statického třetí 0,1 a bezpečnostním faktorem 2 proti vyklouznutí obrobku při zrychlení v důsledku gravitace g. V případě uchopení s tvarovým stykem jsou přípustné významně vyšší hmotnosti obrobku Další informace naleznete v montážním a provozním návodu
Zavírací a otvírací časy
jsou doby pohybu výhradně základních čelistí bez prstů chapadla specifických pro danou aplikaci. Časy přepínání ventilů, doby plnění hadic nebo reakční doby PLC nejsou zahrnuty a musí být zohledněny při určování časů cyklu.
Princip fungování
Princip hřebene a pastorku
Materiál těla
Polyamid se přísadou ze skleněných vláken
Materiál základních čelistí
Ocel
Spouštění
servoelektrický, pomocí bezkartáčového stejnosměrného servomotoru
Záruka
viz návod k montáži a použití
Parametry životnosti
na vyžádání
Rozsah dodávky
Sada příslušenství s přírubou adaptéru, montážním materiálem a šestihranným klíčem, montážní a provozní příručka s prohlášením o shodě a zabudování, bezpečnostní informace