

EGH 80-IOL-N-FCRXEK Starter
ID 1468620
Productos alternativos:
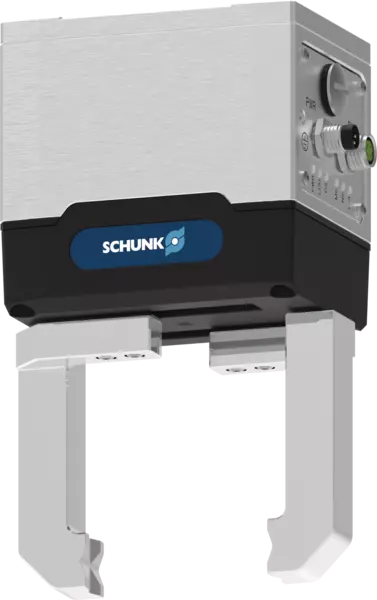
- Carrera por mordaza: 40 mm
- Fuerza de agarre mín.: 50 N
- Fuerza de agarre máx.: 100 N
- Suministro de energía: 24 V
- Corriente máxima total: 2 A
- Temperatura ambiente máx.: 55 °C
Información técnica
| Compatible con robot | FANUC CRX-10iA, CRX-10iA/L |
|---|---|
| Franja luminosa LED | integrada |
| Colores visualizables | verde, amarillo y rojo |
| Longitud X [mm] | 114.0 |
| Anchura Y [mm] | 86.5 |
| Altura Z [mm] | 133.0 |
| Carrera por mordaza [mm] | 40.0 |
| Fuerza de agarre mín. [N] | 50.0 |
| Fuerza de agarre máx. [N] | 100.0 |
| Fuerza mín. por mordaza [N] | 25.0 |
| Fuerza máx. por mordaza [N] | 50.0 |
| Peso recomendado de la pieza [kg] | 0.5 |
| Longitud máxima admisible de los dedos [mm] | 70.0 |
| Peso máx. admisible por dedo [kg] | 0.2 |
| Repetibilidad de agarre (posicionamiento, unidireccional) [mm] | ± 0.1 |
| Repetibilidad (posicionamiento bidireccional) [mm] | ± 0.2 |
| Tiempo de cierre [s] | 0.8 |
| Tiempo de apertura [s] | 0.8 |
| Peso [kg] | 0.95 |
| Peso con cable incluido [kg] | 1.2 |
| Temperatura ambiente mín. [°C] | 5.0 |
| Temperatura ambiente máx. [°C] | 55.0 |
| Clase de protección IP | 20 |
| Conector/final de cable | cables abiertos |
| Longitud del cable [m] | 4.0 |
| Voltaje nominal [V] | 24.0 |
| Corriente nominal [A] | 0.2 |
| Corriente máx. [A] | 2.0 |
| Velocidad de transmisión | COM2 |
| Puerto | Class B |
| Número de entradas digitales (banda de luz) | 2.0 |
| Momento Mx máx. [Nm] | 3.5 |
| Momento My máx. [Nm] | 6.0 |
| Momento Mz máx. [Nm] | 9.0 |
| Máx. fuerza axial Fz máx. [N] | 250.0 |
Dimensiones y cargas máximas

Máxima proyección permitida de los dedos

Fuerza de agarre en la apertura

Máxima proyección permitida de los dedos

Dimensiones y cargas máximas
Las fuerzas y los pares indicados son valores estáticos que se aplican a cada mordaza básica y pueden darse simultáneamente.
Máxima proyección permitida de los dedos
Fuerza de agarre en la apertura
- Eje X:
- Longitud de las garras
- Eje Y:
- Fuerza de agarre
Máxima proyección permitida de los dedos
Lmax equivale a la longitud de dedo máxima permitida (consulte la tabla de datos técnicos).
Notas gerais sobre a série
Força de preensão
é a soma aritmética da força individual aplicada a cada castanha na distância P (ver ilustração).
Comprimento do dedo
é medido a partir da superfície de referência como a distância P na direção do eixo principal.
Precisão de repetição (agarramento)
é definido como uma distribuição da posição final para 100 cursos consecutivos.
Precisão de repetição (posicionamento, unidirecional)
definida como a dispersão da posição real das castanhas base após 100 movimentos consecutivos para uma posição alvo da mesma direção sob condições constantes.
Precisão de repetição (posicionamento, bidirecional)
definido como a extensão da posição real das castanhas base após 100 movimentos consecutivos para uma posição alvo de ambas as direções sob condições constantes.
Peso da peça
é calculado para preensão forçada com um coeficiente de atrito estático de 0,1 e um fator de segurança de 2 contra o deslizamento da peça na aceleração devido à gravidade g. Para fixação de forma ou captura, existem pesos de peça permitidos significativamente mais altos.
Horários de fechamento e abertura
são tempos de movimento apenas das castanhas base, sem dedos de garra específicos da aplicação. Os tempos de reação do PLC não estão incluídos nos tempos mencionados acima e devem ser levados em consideração ao determinar os tempos de ciclo.
Princípio de funcionamento
Princípio de pinhão e cremalheira
Material da castanha base
Aço
Atuação
servoelétrico, via servomotor DC sem escovas
Garantia
12 meses