AGM-XY
Unidad de compensación
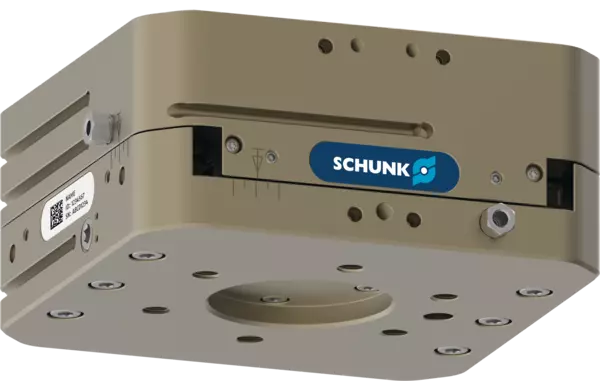
Unidad de compensación modular con compensación XY para la compensación de imprecisiones y tolerancias. Como parte de la familia de productos AGM, el AGM-XY puede combinarse de forma flexible con el AGM-Z y, por lo tanto, ofrece siempre el comportamiento de compensación adecuado para una amplia gama de aplicaciones.
Function
Function
Detail images
Application examples
Videos
剖视图
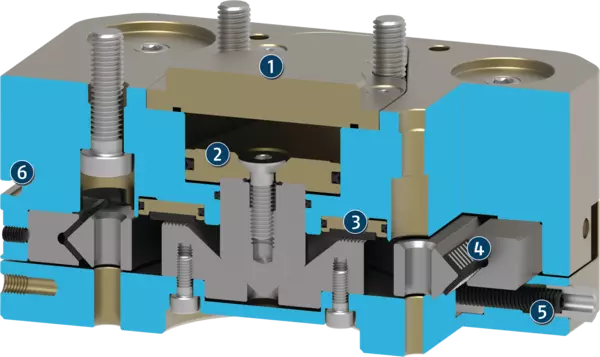
剖视图
AGM-XY 补偿单元在 X 轴和 Y 轴上提供补偿。获得专利的单平面导轨布局,采用坚固耐用且运行平稳的线性滚柱导轨,能够以最小的总高度处理高负载和扭矩。例如,可使用集成的气动锁定机构和位置存储器进行定心和偏心锁定,对组件进行有针对性的校准。通过集成的行程调节,可以单独调整 X 轴和 Y 轴的补偿行程,并在必要时完全锁定。
- 1
-
ISO 安装方式
在机器人和工具侧,无需额外转接板即可轻松安装在大多数类型的机器人上 - 2
-
锁定活塞
采用硬化钢制成,在定心位置实现气动启动锁定 - 3
-
位置存储器
或者,在任何偏心位置实现气动启动锁定 - 4
-
线性滚柱导轨
以最小的安装高度实现最大负载能力和平稳运行 - 5
-
行程调整
用于补偿行程的机械、连续调整或锁定 - 6
-
监控器槽
使用磁性开关监控锁定和解锁状态
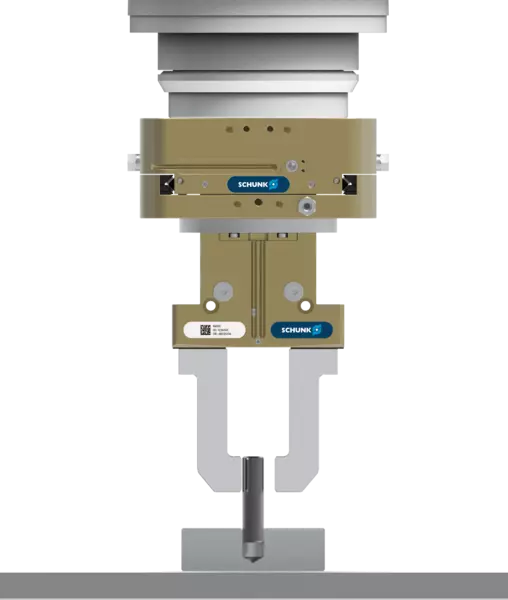
工件拾取(垂直、悬挂):AGM 解锁 – 机械手打开
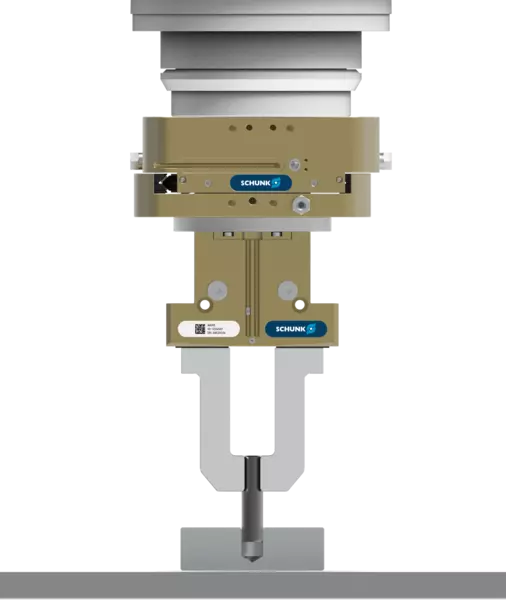
AGM 偏转 – 机械手闭合
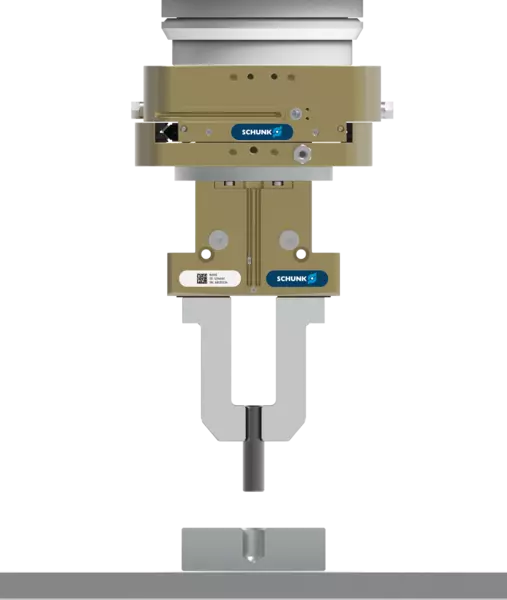
AGM 通过位置存储器偏心锁定 – 机械手闭合
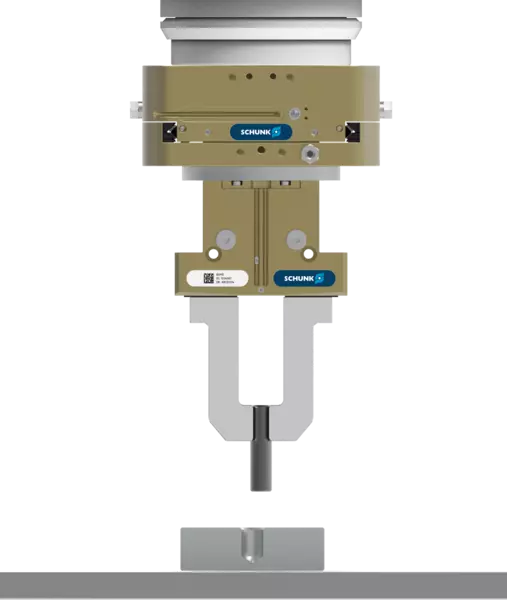
AGM 中心锁定 – 机械手闭合
AGM 通过弹簧或空气平衡器解锁 — 机械手闭合
作为对比:AGM 解锁,无弹簧和空气平衡器 - 机械手闭合
AGM 通过弹簧或空气平衡器补偿 — 机械手闭合
组合单元 AGM-XYZ 和 AGM-WZ
工件拾取(垂直、悬挂):AGM 解锁 – 机械手打开
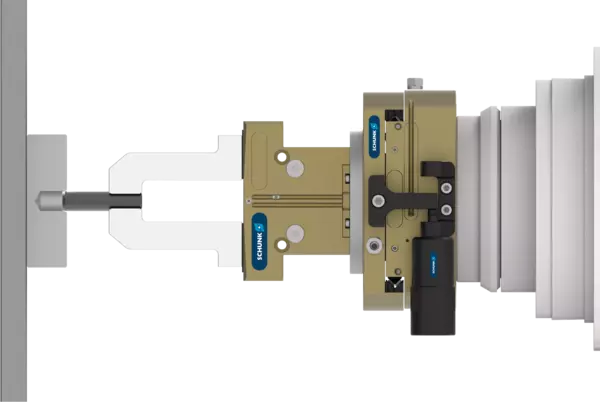
机器人带着张开的机械手和解锁的 AGM(补偿单元)接近工件;工件因公差或不精确性存在轴向偏移。
AGM 偏转 – 机械手闭合
解锁状态下的 AGM 能够补偿机械手轴线与工件轴线之间存在的轴向偏移,从而确保工件被可靠抓取。由此产生的 AGM 偏心位置可通过位置存储器进行锁定/夹紧。
AGM 通过位置存储器偏心锁定 – 机械手闭合
机器人拾起工件并向上移动。
AGM 中心锁定 – 机械手闭合
AGM 的位置存储器被解锁,同时 AGM 的中心锁定功能被激活。由此消除了原先存在的轴向偏移,因为机械手轴线和机器人轴线现在相互对中。
AGM 通过弹簧或空气平衡器解锁 — 机械手闭合
机器人携带已抓取的工件,并在 AGM 补偿单元处于锁紧状态下移动至放置位置。由于公差或不精确性,此时存在轴向偏差。为实现工件装配,AGM 被解锁。解锁后的 AGM 通过弹簧或空气平衡器提供有效的重量补偿。
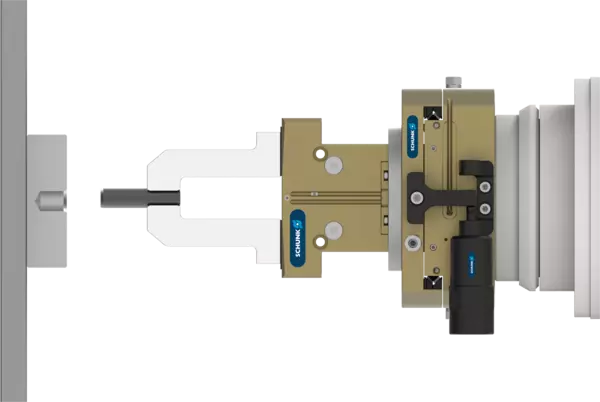
作为对比:AGM 解锁,无弹簧和空气平衡器 - 机械手闭合
如果没有弹簧和空气平衡器,AGM 将无法在重力作用下保持稳定,也无法从中性中心位置进行补偿。它会因自身重量和重力作用而下沉。
请根据您的实际应用选择合适的平衡器,以便在水平及倾斜补偿过程中将 AGM 保持在中性中心位置,并实现可靠的补偿功能。欢迎联系我们,我们将为您提供专业咨询。
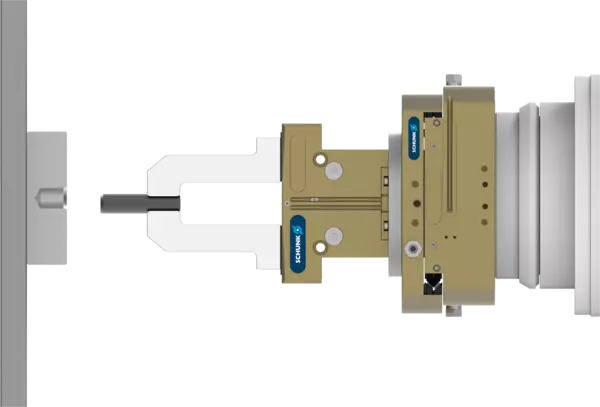
AGM 通过弹簧或空气平衡器补偿 — 机械手闭合
借助重量补偿功能,AGM 可从中性中心位置出发,在 X 向和 Y 向补偿机械手轴线与工件轴线之间存在的轴向偏移。
注意:弹簧平衡器仅依靠弹簧力起作用,可手动调节。根据不同的结构尺寸,可提供多种力值范围,以便将重力补偿最佳地匹配到具体应用的需求。空气平衡器则结合了弹簧力与额外通入压缩空气的功能。这样,过程中的作用力可通过压缩空气进行调节,并灵活匹配相应的应用需求。
组合单元 AGM-XYZ 和 AGM-WZ
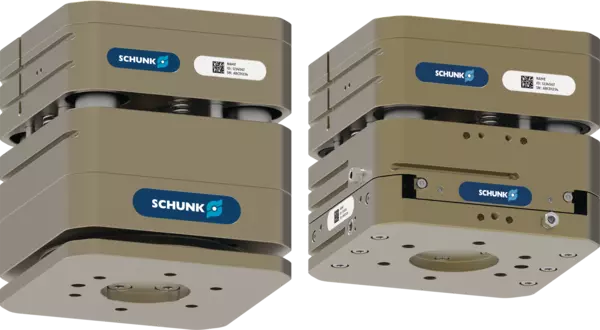
SCHUNK AGM-XYZ 和 AGM-WZ 补偿单元将多个补偿路径整合到一个紧凑的组件中。
这两个单元均已预先组装,以各自的 ID 作为标准解决方案提供。由于组合单元的紧凑设计,与单个堆叠式补偿单元相比,结构高度和自重可显著减小。这样可以节省空间,减少机器人和末端执行器的负载,并确保流程的高效实施。
应用示例
应用示例
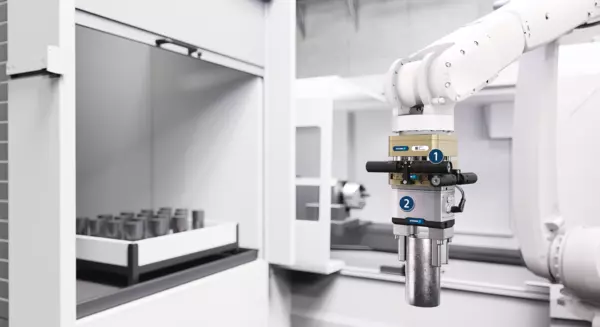
在机床自动化上下料过程中,补偿单元可以有效补偿公差。
- 1
-
带有可选弹簧平衡器的组合式补偿单元 XYZ
- 2
-
通用型机械手 EGU