

EGU 60-PN-N-B
N.º de identificação 1491559
- Curso por castanha: 60 mm
- Min. força de preensão: 325 N
- Máx. força de preensão: 650 N
- Fonte de energia: 24 V
- Máx. temperatura ambiente: 55 °C
Detalhes técnicos
| Corsa per griffa [mm] | 60.0 |
|---|---|
| Forza di presa minima [N] | 325.0 |
| Forza di presa massima [N] | 650.0 |
| Lunghezza griffe max. consentita [mm] | 125.0 |
| Peso max. consentito per griffa [kg] | 0.8 |
| Precisione di ripetibilità (presa) [mm] | 0.03 |
| Precisione di ripetibilità (posizionamento, unidirezionale) [mm] | 0.05 |
| Precisione di ripetibilità (posizionamento, bidirezionale) [mm] | 0.3 |
| Tempo di chiusura [s] | 1.0 |
| Tempo di apertura [s] | 1.0 |
| Velocità max. (posizionamento) [mm/s] | 110.0 |
| Accelerazione max. [mm/s²] | 650.0 |
| Peso [kg] | 2.77 |
| Temperatura ambiente min. [°C] | 5.0 |
| Temperatura ambiente max. [°C] | 55.0 |
| Tipo di protezione IP, elettronica | 67 |
| Tipo di protezione IP guida/ganascia base | 40 |
| Classe di camera bianca ISO 14644-1 | 5 |
| Classe camera bianca ISO 14644-1 | 2015 |
| Lunghezza X [mm] | 154.0 |
| Larghezza Y [mm] | 92.0 |
| Altezza Z [mm] | 108.0 |
| Tensione nominale [V] | 24.0 |
| Interfaccia di comunicazione | PROFINET |
| Corrente assorbita BasicGrip nominale [A] | 0.78 |
| Corrente assorbita BasicGrip max [A] | 1.2 |
| Corrente assorbita logica nominale [A] | 0.16 |
| Corrente assorbita logica max [A] | 0.2 |
| Coppia Mx max [Nm] | 48.0 |
| Coppia My max. [Nm] | 75.0 |
| Coppia Mz max [Nm] | 55.0 |
| Forza assiale max. Fz max. [N] | 1200.0 |
Dimensioni e carichi massimi

Sporgenza max. consentita

Versione con dispositivo di manutenzione della forza di presa

Versione senza manutenzione della forza di presa

Sporgenza max. consentita
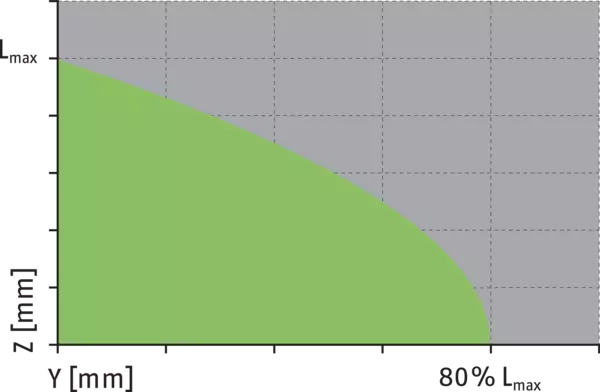
Dimensioni e carichi massimi
Le coppie e le forze indicate sono valori statici, valgono per ciascuna ganascia base e possono subentrare contemporaneamente. I carichi possono aggiungersi alla coppia generata dalla stessa forza di presa.
Sporgenza max. consentita
Versione con dispositivo di manutenzione della forza di presa
- Eixo X:
- Lunghezza delle dita
- Eixo Y:
- Forza di presa
Versione senza manutenzione della forza di presa
- Eixo X:
- Lunghezza delle dita
- Eixo Y:
- Forza di presa
Sporgenza max. consentita
Lmaxcorrisponde alla lunghezza massima consentita delle griffe, vedi la tabella dati tecnici
- green
- Campo ammissibile
- grey
- Campo non ammissibile
产品系列的常规说明
抓取力
在距离 P(请参见插图)处施加到每个机械手夹爪的抓取力的算术和。
重复精度(抓取)
指在恒定条件下,对刚性工件或测试件进行 100 次连续闭合或打开运动时,每个卡爪实际位置的偏差范围。
重复精度(单向定位)
在恒定条件下,连续 100 次从相同的方向移动到目标位置后各基爪的实际位置分布而得出。
重复精度(双向定位)
在恒定条件下,连续 100 次从两个方向移动到目标位置后各基爪的实际位置分布而得出。
手指长度
沿主轴方向,从距基准面距离 P 处测得。
闭合/打开时间(定位)
闭合和打开时间指在不超过每个手指的最大允许重量的情况下,在最大速度和最大加速度下的机械手手指的运动时间,并参考各手指的移动路径和额定行程的 50%。
最高速度(定位)和最大加速度
是作用于每个爪的速度和加速度的算术和。
外壳材料
铝合金,阳极氧化
基爪材料
钢质,防腐蚀
保修期
24 个月或 500 万次 BasicGrip 循环 / 300 万次 StrongGrip 循环(一个循环包含一个完整的抓取过程:“打开机械手” 和 “闭合机械手”)
标配范围
机械手包括安全信息和随附套件,配有用于机械手和手指安装的定心套。关于特定产品的说明和软件,可以前往 schunk.com/downloads-manuals 和 schunk.com/downloads-software 下载。