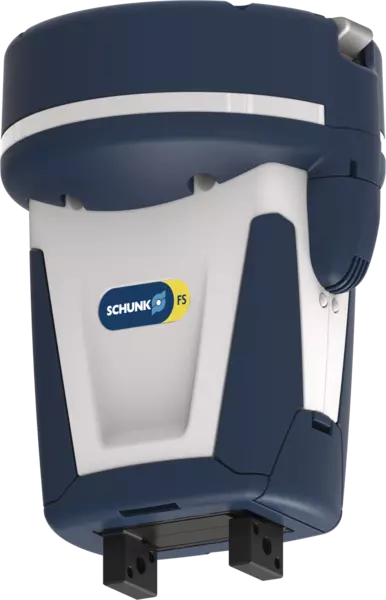
Co-act EGP-C 40-N-N-KTOE
ID 1321170
- Corsa per griffa: 6 mm
- Forza di presa minima: 35 N
- Forza di presa massima: 140 N
- Alimentazione elettrica: 24 V
- Corrente max. totale: 2 A
- Temperatura ambiente max.: 55 °C
Información técnica
| Robot compatibile | KUKA LBR iiwa 7/14 |
|---|---|
| Flangia per robot | Flangia per fluidi touch electric |
| striscia luminosa a LED | integrata |
| Colori visualizzabili | verde, giallo, rosso |
| Sensori integrati | sì, induttivo in due direzioni |
| Lunghezza X [mm] | 93.8 |
| Larghezza Y [mm] | 90.2 |
| Altezza Z [mm] | 123.0 |
| Corsa per griffa [mm] | 6.0 |
| Forza di presa minima [N] | 35.0 |
| Forza di presa massima [N] | 140.0 |
| Forza min. per ganascia [N] | 17.5 |
| Forza max. per ganascia [N] | 70.0 |
| Peso del pezzo raccomandato [kg] | 0.7 |
| Lunghezza griffe max. consentita [mm] | 50.0 |
| Peso max. consentito per griffa [kg] | 0.08 |
| Precisione di ripetibilità [mm] | 0.02 |
| Tempo di chiusura [s] | 0.2 |
| Tempo di apertura [s] | 0.2 |
| Peso [kg] | 0.62 |
| Temperatura ambiente min. [°C] | 5.0 |
| Temperatura ambiente max. [°C] | 55.0 |
| Classe di protezione IP | 30 |
| Spina del cavo/parte terminale del cavo | M12 |
| Lunghezza del cavo [mm] | 70.0 |
| Tensione nominale [V] | 24.0 |
| Corrente nominale [A] | 0.2 |
| Corrente max. [A] | 2.0 |
| Elettronica del controllo | integrata |
| Interfaccia di comunicazione | I/O digitale |
| Numero di ingressi digitali | 4.0 |
| Numero di uscite digitali | 2.0 |
| Coppia Mx max [Nm] | 1.5 |
| Coppia My max. [Nm] | 2.0 |
| Coppia Mz max [Nm] | 4.0 |
| Forza assiale max. Fz max. [N] | 170.0 |
Dimensões e cargas máximas
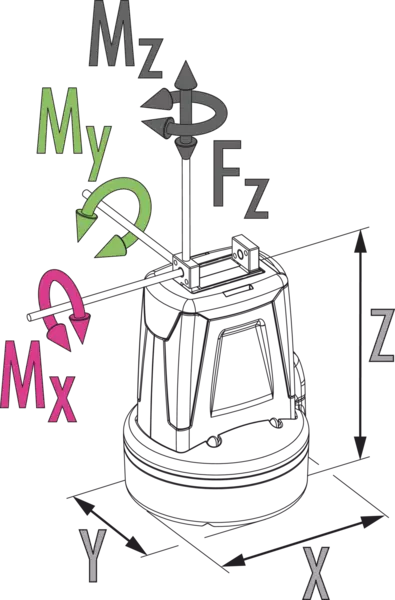
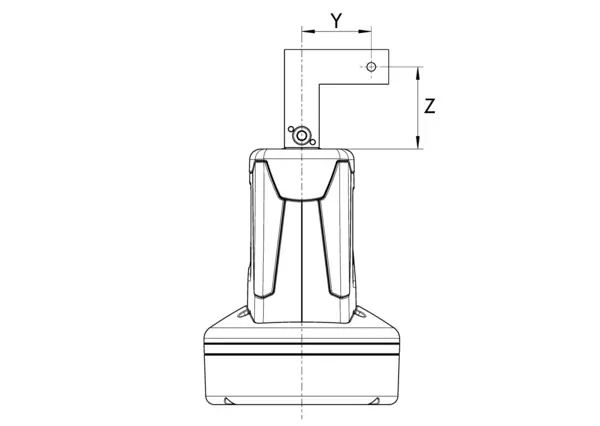
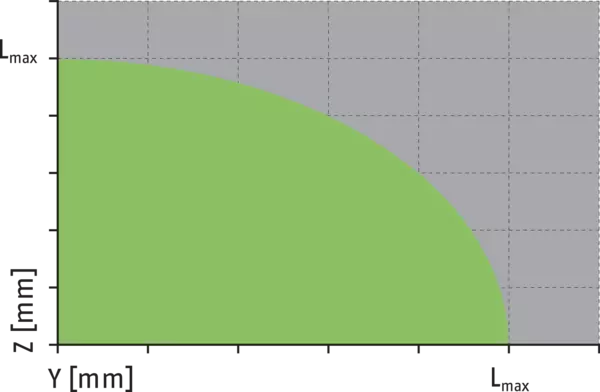
Projeção máxima permitida do dedo
Forza di presa
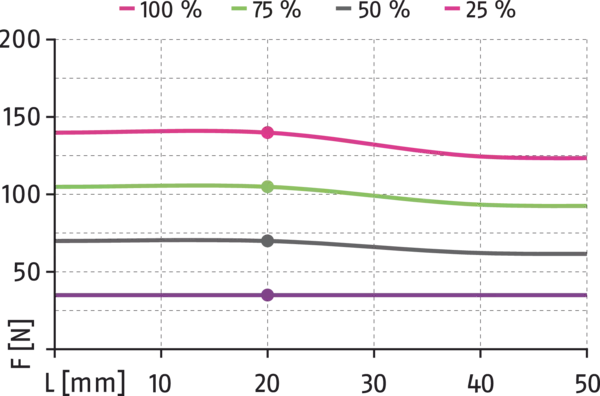
Projeção máxima permitida do dedo
Dimensões e cargas máximas
Os momentos e forças indicados são valores estáticos, aplicam-se a cada castanha base e podem aparecer simultaneamente. As cargas podem ocorrer adicionalmente ao momento produzido pela própria força de preensão.
Projeção máxima permitida do dedo
Forza di presa
- Eje X:
- Lunghezza delle dita
- Eje Y:
- Forza di presa
Projeção máxima permitida do dedo
Lmax é equivalente ao comprimento máximo permitido do dedo, consulte a tabela de dados técnicos.
- green
- Faixa permitida
- grey
- Faixa inadmissível
Información general sobre la serie
Fuerza de agarre
Es la suma aritmética de las fuerzas de agarre que actúan en cada mordaza, en la distancia P (véase la ilustración) Para más información, consulte la descripción funcional detallada.
Longitud de las garras
Se mide desde la superficie de referencia como la distancia P en dirección al eje principal.
Precisión de repetición
se define como la variación de la posición final en 100 ciclos de carrera consecutivos.
Peso de la pieza
El peso recomendado de la pieza, se calcula en el agarre por fuerza, con un coeficiente de rozamiento de 0.1 y un factor de seguridad de 2, para evitar el deslizamiento de la pieza por la aceleración gravitatoria. En el agarre por forma, se obtienen pesos admisibles bastante más elevados. Para más información, consulte el manual de instrucciones y de montaje.
Tiempos de cierre y apertura
son tiempos de movimiento puros de las mordaza base, sin los dedos de pinza específicos de la aplicación. Los tiempos de reacción del PLC no están incluidos en los tiempos anteriores y deben tenerse en cuenta para el cálculo de los tiempos de ciclo.
Principio de funcionamiento
Principio de piñón/cremallera
Material de la carcasa
Poliamida con aditivo de fibra de vidrio
Material de las mordazas base
Acero
Accionamiento
Servoeléctrico, mediante servomotor DC sin escobillas
Garantía
Ver manual de instrucciones y de montaje
Características de la vida útil
a petición
Material suministrado
Paquete de accesorios con placa de adaptación, material de montaje y llave de cubo hexagonal, manual de instrucciones y montaje con declaración de conformidad, certificado del fabricante e información de seguridad