自動化は、必ずしも製造施設の中で最も目立つところから始まるとは限りません。多くの場合、自動化が最大の可能性を秘めているのは、長年にわたり安定して機能してきたものの、部品のローディング/アンローディング、マーキング、組み立て、検査、潤滑、梱包といった手作業が大量に必要とされる分野です。こうした作業は不可欠である一方、付加価値の創出には直接つながりにくいものです。一方で、上流の処理工程の生産性がすでに高く、大部分が自動化されている場合、こうした作業がボトルネックとなる可能性があります。
SCHUNKは、ラウフェン・アム・ネッカーにある自社のツールホルダー製造拠点で、この状況に直面しました。この拠点では、多種多様なバリエーションのツールホルダーを、高精度かつ高い製造深度で生産しています。149台の機械、34台のロボット、そして約400人の従業員を擁するこの施設は、すでに高度な自動化を実現しています。とはいえ、仕上げ工程には、バランス調整、レーザーマーキング、オイルの塗布、梱包といった、いくつかの手作業の工程が含まれていました。そのなかでも、とりわけ、レーザーマーキングがボトルネックとなりました。
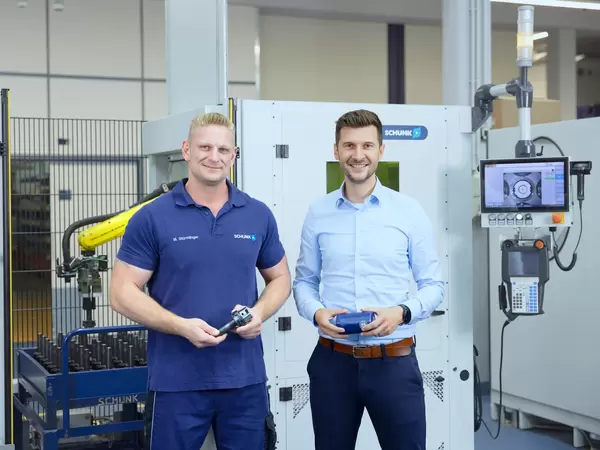
SCHUNKの仕上げ加工スペシャリスト、マーティン・シュトゥルムリンガー氏は、自動化導入前の工程について、次のように説明しています。「自動化前は、手動式ローディングマシンを使用していた頃と実質的に変わらない工程でした。各部品を個別にロードしてレーザー刻印を施し、10秒ごとに部品を交換する必要がありました」。そのため、ツールホルダーを製品カートから1本ずつ取り出してローディングし、マーキング完了後に取り外す作業が必要でした。また、追加のマーキング箇所に合わせて、必要に応じてツールホルダーの位置を調整していました。
難題は、マーキングだけではありませんでした。数百種類に及ぶツールホルダーのバリエーションが仕上げ工程を通過します。ロットサイズは多くの場合、約100個です。さらに、お客様固有のマーキング、シリアル化、データマトリックスコード、および複数の箇所へのマーキングも行われます。また、ツールホルダーの重量は、最大で5キログラムに達することもあります。これをシフト中ずっとこなす作業は、単調で身体的にも負担が大きいものです。
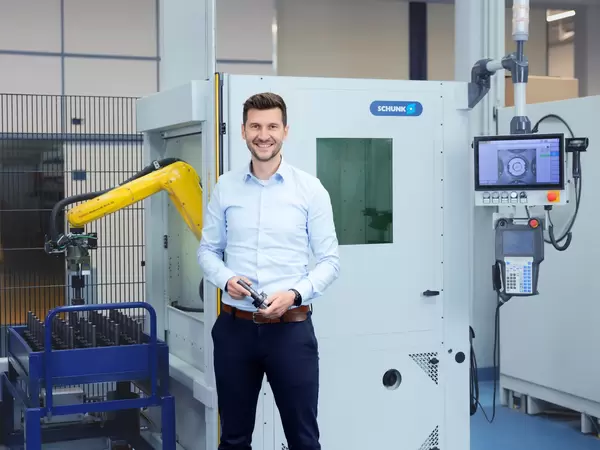
「バリューストリームの終端でボトルネックが発生していました。この問題に対処するため、作業の生産性を高める解決策を見つけたいと考えたんです」と、ラウフェン拠点のツールホルダーおよびチャックジョー担当生産マネージャー、シュテフェン・ゴッツマン氏は語ります。「手作業のプロセスを検証したところ、仕上げ工程が改善すべき領域であることがすぐに判明しました。これはまさに、SCHUNKが現在自社で構築している自動化システムに最適な工程です」。
重要な要件の一つは、既存の物流体制を維持することでした。ラウフェン拠点では、ツールホルダーを製品カートに載せて工程間を搬送しています。専用の自動搬送用トレイに製品を移し替えるとなると、追加の手作業が発生します。しかし、それは到底考えられませんでした。このため、GROW自動化セルは、既存の作業手順に適合するよう設計されました。カートを物流モジュール内に押し込み、所定の位置に固定した後、製造指示書に基づいてカート内の製品を識別します。このセルは、バーコードを通じて、ワークの種類、マーキング、および対応するプログラムに関するすべての関連情報を受け取ります。
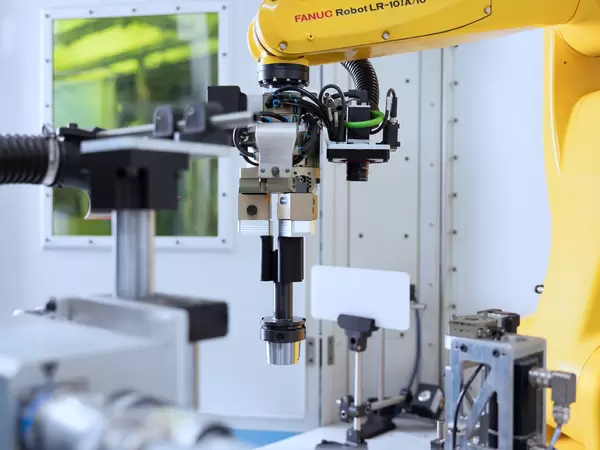
加工が開始されると、ロボットの出番です。まず最初に、カメラシステムがカート内のツールホルダーの位置を検知します。この作業は、カートや部品の配置位置が、自動化用に特別に設計されたトレイほどの精度を備えていないため必要となります。画像処理がこうした偏差を補正し、セルを堅牢化します。ロボットはツールホルダーを把持し、それをセル内に誘導した後、別のカメラを使ってコンポーネントの向きを確認します。
この「向き」は極めて重要です。なぜなら、ツールホルダーには穴や輪郭といた所定の形状があるのと、マーキングを特定の位置に配置する必要があるからです。位置が正確に特定されて、そこで初めてコンポーネントをレーザーに対して正しい位置に合わせることができます。このロボットは、加工中にツールホルダーを回転させることができるため、複数のマーキング位置にアプローチすることが可能となります。その後、カメラはデータマトリックスコードを確認します。コードは読み取り可能か、また、記録された情報が当該ツールホルダーと一致しているかどうかが調べられます。これにより、手作業によるハンドリングプロセスが、品質管理が組み込まれた再現可能な一連の工程へと変革されます。
このセルは、形状フィットする把持を行うために、交換可能なグリッパーフィンガーを採用しています。約50種類のグリッパーフィンガーセットがあれば、自動で作成できる約650種類のバリエーションに対応できます。交換作業は、SCHUNKのBSWS-Rジョークイック・チェンジシステムを用いてグリッパー上で直接行われ、わずか数分で完了します。また、オペレーターは、新しいバリエーションを自分でプログラミングすることもできます。シュトゥルムリンガー氏は、このプロジェクトに立ち上げ当初から携わっていました。「私はほぼ最初の段階からプロジェクトに参加し、このセルの計画・開発に携わってきました。私たちは開発チームと緊密に連携しながら、こちらの要件を伝えました」。
では、元は取れるのでしょうか?この問いに答えるには、アイドル時間を確認することが役立ちます。ゴッツマン氏はこう説明します。「もちろん、私たちも自問しました。『レーザーマーキングのような比較的単純な加工工程において、自動化は投資に見合う成果をもたらすのだろうか?』と。自動化のおかげで、今では、従業員が他の業務を行っている間のアイドルタイム中に、部品の機械加工が行われるようになっています。その結果、このセルは、マシニングセンターに接続された大規模な自動化システムとほぼ同じくらいの速さで、導入コストを回収できるのです」。
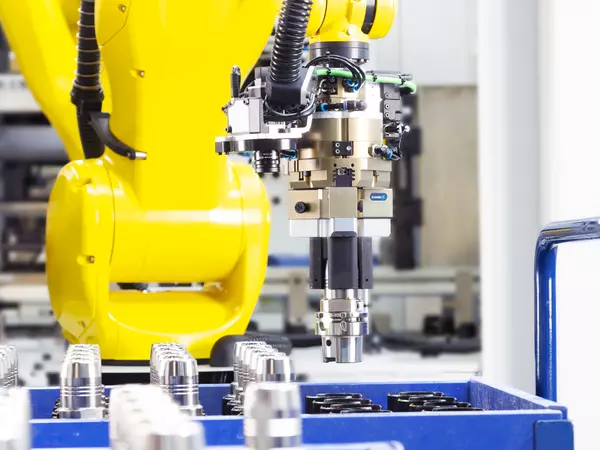
これにより、従業員の役割も変化します。10秒ごとに部品を交換する代わりに、従業員はセルをセットアップし、工程を監視し、セットアップや検査作業の際のみ介入するようにしています。仕上げ部門の従業員の3分の2は、ロボット工学での経験はまったくありませんでしたが、新しい機種の操作やプログラミングに関する研修を受けました。このため、「使いやすさ」は間違いなく成功の鍵でした。自動化は、技術的な観点から機能するだけでなく、日々の生産現場でも管理しやすいものでなければならないからです。
レーザーマーキングに続き、SCHUNKは、これまでは手作業で行われていた後工程である注油と梱包のプロセスも自動化しました。ここでは、GROWセルが持つモジュール式設計の利点が特に際立っています。1つのセルでは両方のタスクをこなせなかったため、2つのセルを組み合わせて、より大きなソリューションを構築しました。あるエリアでは、ツールホルダーに油への注油が行われ、もう一方のエリアでは、梱包とラベル貼りが行われます。
ロボットは製品カートから部品を取り出し、密閉型の注油ステーションに送り込みます。これにより、工具ホルダーを腐食から保護する油膜が形成されます。それと同時に、2台目のロボットが包装用コンポーネントを供給します。また、同チームはラベル貼付の工程の統合も行いました。ラベルプリンターが所定のラベルを印刷し、真空グリッパーがそれを吸着し、パッケージの曲面に貼り付けます。その後、パッケージは密封され、いわゆる回転式ストレージユニットへと搬送されます。従業員は後から、完成した製品をまとめて回収し、保管用の箱に移すことができます。
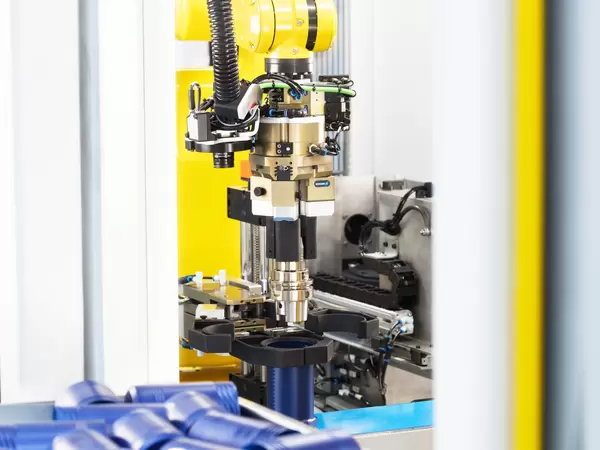
このプロジェクトにおいて、SCHUNKはサプライヤーとユーザーという両方の役割を果たしました。「ここSCHUNKにあるものはすべて、最初のアイデアから実際の実装に至るまで、すべて自社内で開発されたものです」とゴッツマン氏は語ります。こうして、同社自身の製造部門が、GROWの自動化セルの最初の顧客となりました。現在は、レーザーマーキングセル2基と、給油・梱包セル2基が稼働中です。数百種類のツールホルダーのバリエーションに対し、ロットごとのセットアップ時間は5分で、自動的にレーザーマーキングを行うことができます。24か月間で、計13万5,000個のツールホルダーが、自動でマーキングされました。
しかし、真のメリットは単に生産台数だけにあるわけではありません。これらのセルはボトルネックを解消し、プロセスチェーンを安定させ、従業員を単調で肉体的に負担の大きい作業から解放する役割も果たしています。「こうした自動化システムのおかげで、現場の作業環境は以前よりはるかに落ち着いたものになっています」とゴッツマン氏は総括します。「システムの自動運転中に従業員が別の業務に取り組めることは大きなメリットであり、こうしたセルが当社にとって非常にコスト効率の高いものとなっている理由です」。
この例は、既存の製造プロセスを自動化する際に最も重要な点、すなわち、ソリューションは実際の生産環境に適応しなければならないという点を示しています。ソリューションは、バリエーションに対応でき、既存の物流システムの統合が可能で、迅速にセットアップでき、かつ現場のスタッフに受け入れられるものでなければなりません。これにより、これまで「細かすぎる」「バリエーションが多すぎる」、あるいは「付加価値が不十分」と見なされてきたプロセスの自動化も可能になります。