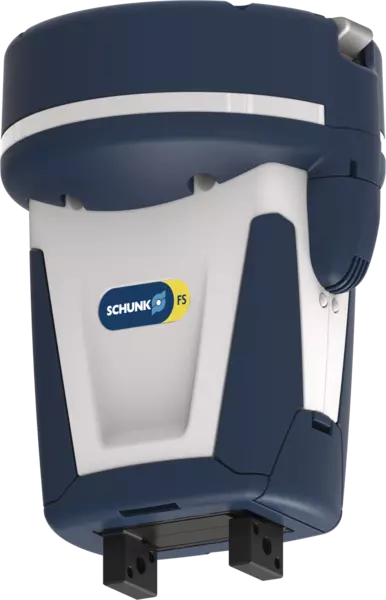
Co-act EGP-C 40-N-N-KTOE
Kolaboratívny uchopovač malých dielov
ID 1321170
이 제품은 생산 중단되었으며 더 이상 이용할 수 없습니다.
자세히 알아보고 여기에서 문의하세요.
Kolaboratívny uchopovač malých dielov Co-act EGP-C, Veľkosť: 40, elektrické, Kompatibilný robot: KUKA LBR iiwa 7/14, Príruba robota: Elektrická príruba pre médiá Touch, Komunikačné rozhranie: digitálne vstupy/výstupy
- Zdvih na čeľusť: 6 mm
- Min. uchopovacia sila: 35 N
- Max. uchopovacia sila: 140 N
- Napájací zdroj: 24 V
- Max. celkový prúd: 2 A
- Max. teplota okolia: 55 °C
기술 세부 정보
| Kompatibilný robot | KUKA LBR iiwa 7/14 |
|---|---|
| Príruba robota | Elektrická príruba pre médiá Touch |
| Svetelný pás LED | integrované |
| Zobraziteľné farby | zelená, žltá, červená |
| Integrované snímače | áno, dvojnásobne indukčné |
| Dĺžka X [mm] | 93.8 |
| Šírka Y [mm] | 90.2 |
| Výška Z [mm] | 123.0 |
| Zdvih na čeľusť [mm] | 6.0 |
| Min. uchopovacia sila [N] | 35.0 |
| Max. uchopovacia sila [N] | 140.0 |
| Min. sila na čeľusť [N] | 17.5 |
| Max. sila na jednu čeľusť [N] | 70.0 |
| Odporúčaná hmotnosť obrobku [kg] | 0.7 |
| Max. povolená dĺžka prsta [mm] | 50.0 |
| Max. povolená hmotnosť na jeden prst [kg] | 0.08 |
| Presnosť opakovania [mm] | 0.02 |
| Doba uzatvárania [s] | 0.2 |
| Doba otvárania [s] | 0.2 |
| Hmotnosť [kg] | 0.62 |
| Min. teplota okolia [°C] | 5.0 |
| Max. teplota okolia [°C] | 55.0 |
| Trieda ochrany IP | 30 |
| Káblový konektor/koncovka kábla | M12 |
| Dĺžka kábla [mm] | 70.0 |
| Nominálne napätie [V] | 24.0 |
| Nominálny prúd [A] | 0.2 |
| Max. prúd [A] | 2.0 |
| Elektronika ovládača | integrované |
| Komunikačné rozhranie | digitálne vstupy/výstupy |
| Počet digitálnych vstupov | 4.0 |
| Počet digitálnych výstupov | 2.0 |
| Moment Mx max. [Nm] | 1.5 |
| Moment My max. [Nm] | 2.0 |
| Moment Mz max. [Nm] | 4.0 |
| Max. axiálna sila Fz max. [N] | 170.0 |
尺寸和最大载荷
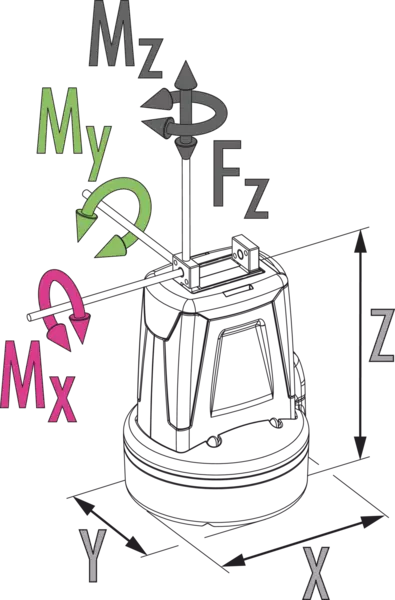
最大允许手指投影
Uchopovacia sila
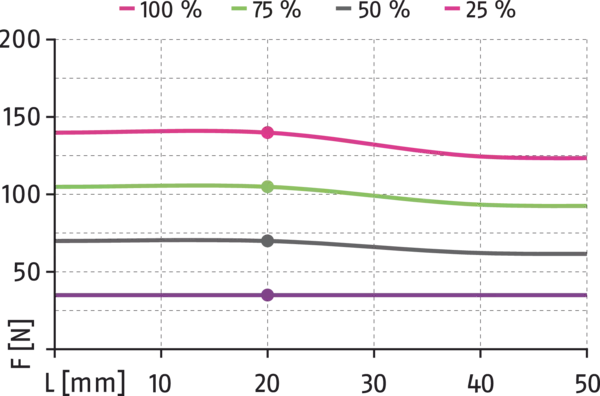
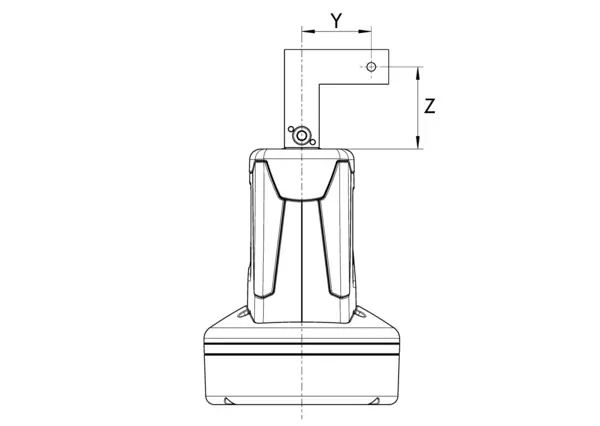
Maximálne povolené prečnievanie prsta
尺寸和最大载荷
所示力矩和力为静态值,适用于每个基爪,且可能会同时出现。除抓取力自身产生的力矩外,还可能产生负载。
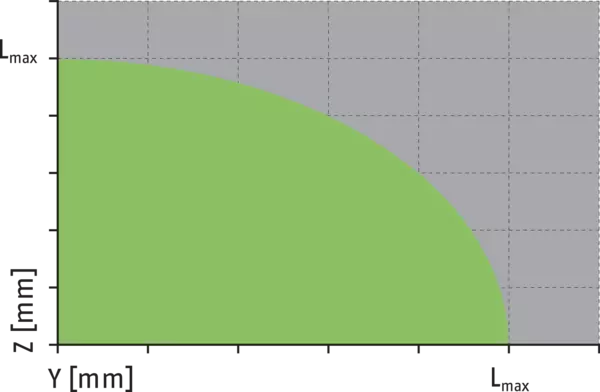
最大允许手指投影
Uchopovacia sila
- X축:
- Dĺžka prsta
- Y축:
- Uchopovacia sila
Maximálne povolené prečnievanie prsta
Lmax je ekvivalentné maximálnej povolenej dĺžke prsta, viď tabuľku technických údajov.
- green
- Povolený rozsah
- grey
- Nepovolený rozsah
产品系列的常规说明
抓取力
在距离 P(请参见插图)处施加到每个机械手夹爪的抓取力的算术和。了解更多信息,请参阅详细的功能说明。
手指长度
沿主轴方向,从距基准面距离 P 处测得。
重复精度
定义为 100 个连续行程后极限位置分布。
工件重量
采用摩擦系数 0.1 和安全系数(防止由于重力加速 g 工件滑落) 2 计算压入配合抓取。如果是适形或捕获式抓取,可抓取工件重量则大很多。 了解更多信息,请参阅装配和操作手册。
闭合/打开时间
仅是基爪的移动时间,不包含特定应用的机械手手指。上述时间不包括 PLC 反应时间,但是确定周期时必须考虑。
工作原理
齿条和齿轮传动原理
外壳材料
添加玻璃纤维的聚酰胺
基爪材料
钢
启动
伺服电动,通过无刷直流伺服电机
保修期
参见装配和操作手册
使用寿命特性
根据要求
标配范围
配件包包含转接法兰、安装材料和六角套筒扳手,含符合性和组装声明、安全信息的装配和操作手册。